
L'Algorithme 2-Opt: Une Méthode Élégante pour Résoudre le Problème du Voyageur de Commerce
Une approche d'optimisation locale qui transforme les itinéraires en éliminant les croisements inefficaces
Points Essentiels
- Principe fondamental: L'algorithme 2-opt améliore itérativement un trajet en remplaçant deux arêtes par deux autres pour éliminer les croisements inefficaces.
- Efficacité pratique: Bien que simple, cette heuristique produit des résultats remarquablement bons sur des instances réelles avec un temps d'exécution raisonnable.
- Limitation principale: Comme toute méthode de recherche locale, 2-opt peut rester piégé dans des optimums locaux, ne garantissant pas la solution globale optimale.
Définition de l'Algorithme 2-Opt
L'algorithme 2-opt est une méthode d'optimisation locale développée par Georges A. Croes en 1958 pour résoudre le problème du voyageur de commerce (Traveling Salesman Problem - TSP). Cette heuristique cherche à améliorer un itinéraire initial en remplaçant deux arêtes non adjacentes par deux nouvelles arêtes qui réduisent la distance totale parcourue.
Dans le contexte du TSP, l'objectif est de trouver le chemin le plus court qui visite chaque ville exactement une fois et revient à la ville de départ. L'algorithme 2-opt opère sur un principe simple mais efficace : identifier et éliminer les croisements dans l'itinéraire, ce qui réduit presque toujours la distance totale.
Contexte et Applications
L'algorithme 2-opt est particulièrement utile pour :
- La planification d'itinéraires logistiques et de livraison
- L'optimisation des tournées de véhicules (Vehicle Routing Problem)
- La conception de circuits imprimés
- Toute application nécessitant une optimisation de parcours avec des ressources de calcul limitées
Principe de l'Algorithme 2-Opt
Le fonctionnement de l'algorithme 2-opt peut être décomposé en plusieurs étapes clés :
Étapes Fondamentales
1. Initialisation
Commencer avec une solution initiale (un tour complet qui visite toutes les villes). Cette solution peut être générée aléatoirement ou par une autre heuristique simple comme "plus proche voisin".
2. Identification des Arêtes à Échanger
Examiner toutes les paires d'arêtes possibles dans le tour actuel. Pour chaque paire d'arêtes non adjacentes (A,B) et (C,D), évaluer si leur remplacement par les arêtes (A,C) et (B,D) créerait un tour plus court.
3. Échange et Reconnexion
Si un échange favorable est identifié, remplacer les arêtes originales par les nouvelles arêtes. Cela implique d'inverser l'ordre de visite des villes entre les points d'échange.
4. Répétition et Terminaison
Répéter les étapes 2 et 3 jusqu'à ce qu'aucune amélioration supplémentaire ne soit possible, c'est-à-dire jusqu'à ce que le tour soit "2-optimal".
Illustration du Mécanisme d'Échange
Dans un tour initial A → B → C → D → E → F → A, si nous identifions que les arêtes (B,C) et (E,F) peuvent être avantageusement échangées, le nouveau tour deviendrait A → B → E → D → C → F → A. Cet échange inverse l'ordre de visite des villes entre les points d'échange (ici, C, D, E).
Sortie de l'Algorithme
L'algorithme 2-opt produit les résultats suivants :
Résultat Principal
Un tour amélioré qui est "2-optimal", ce qui signifie qu'aucun échange de 2 arêtes ne peut réduire davantage la longueur totale du parcours. Ce tour représente un optimum local par rapport aux mouvements 2-opt.
Caractéristiques de la Solution
Le tour produit par 2-opt présente généralement les caractéristiques suivantes :
- Absence de croisements dans l'itinéraire (élimination des auto-intersections)
- Réduction significative de la distance par rapport à la solution initiale
- Qualité de solution typiquement à 4-7% de l'optimum global pour des instances euclidiennes
- Conservation des contraintes originales du TSP (visite unique de chaque ville et retour au point de départ)
| Caractéristique | Solution Initiale Typique | Solution après 2-Opt | Solution Optimale |
|---|---|---|---|
| Distance relative | 130-150% de l'optimum | 104-107% de l'optimum | 100% (par définition) |
| Présence de croisements | Nombreux | Aucun | Aucun |
| Temps de calcul | Négligeable | O(n²) en moyenne | Exponentiel (NP-difficile) |
| Garantie de qualité | Faible | Bonne mais non garantie | Optimale par définition |
Limites de l'Algorithme 2-Opt
Malgré son efficacité et sa simplicité, l'algorithme 2-opt présente plusieurs limitations importantes :
Limites Principales
1. Optima Locaux
L'algorithme peut rester piégé dans des optimums locaux, c'est-à-dire des solutions qui sont meilleures que leurs voisines immédiates (accessibles par un seul mouvement 2-opt) mais qui sont loin de la solution globalement optimale.
2. Dépendance à la Solution Initiale
La qualité de la solution finale dépend fortement de la solution initiale fournie à l'algorithme. Différentes solutions initiales peuvent conduire à différents optimums locaux de qualités variables.
3. Complexité Computationnelle
Bien que la complexité moyenne soit de O(n²), où n est le nombre de villes, l'algorithme peut devenir inefficace pour des instances très grandes. Dans certains cas pathologiques, il peut même atteindre une complexité exponentielle.
4. Améliorations Limitées
L'algorithme 2-opt ne considère que les échanges de deux arêtes à la fois. Des heuristiques plus avancées comme 3-opt ou Lin-Kernighan peuvent produire de meilleures solutions en permettant des modifications plus complexes de l'itinéraire.
Cette vidéo explique en détail le fonctionnement de l'heuristique 2-opt pour le problème du voyageur de commerce, montrant comment l'algorithme améliore itérativement un tour en éliminant les croisements.
Stratégies pour Surmonter ces Limites
Plusieurs approches peuvent être utilisées pour améliorer les performances de 2-opt :
- Exécuter l'algorithme plusieurs fois avec différentes solutions initiales
- Combiner 2-opt avec d'autres heuristiques (comme le recuit simulé)
- Utiliser des variantes plus puissantes comme 3-opt ou Lin-Kernighan
- Implémenter des structures de données efficaces pour accélérer la recherche
Représentation Conceptuelle du 2-Opt
Visualisation du Fonctionnement de 2-Opt
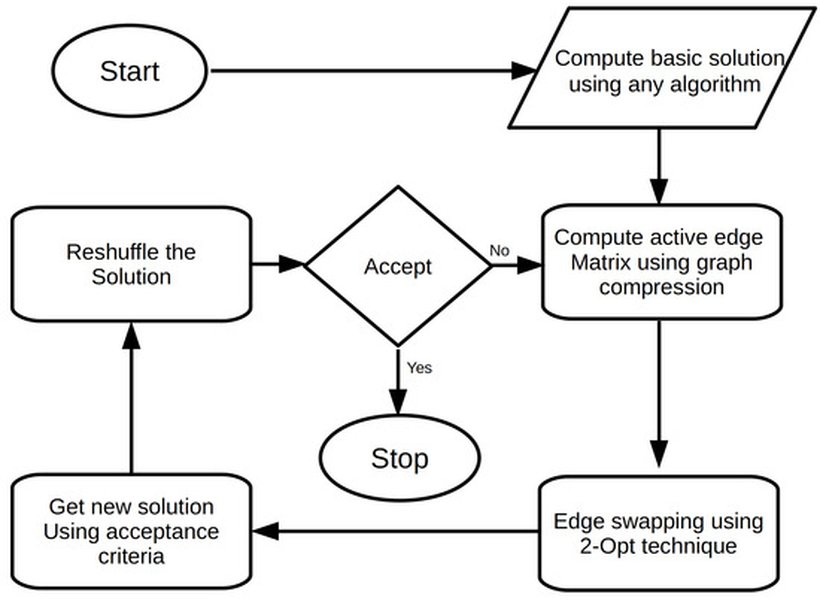
Illustration d'un mouvement 2-opt: (a) montre un itinéraire avec croisement, (b) montre comment les arêtes sont reconnectées pour éliminer le croisement et réduire la distance totale.
Foire Aux Questions (FAQ)
Références
- 2-opt - Wikipedia
- An Improvement to the 2-Opt Heuristic Algorithm for Approximation of the TSP - MDPI
- Worst Case and Probabilistic Analysis of the 2-Opt Algorithm for the TSP - Springer
- Why doesn't 2-opt return an optimal solution? - Computer Science Stack Exchange
- Traveling Salesman Problem and 2-opt Implementation - Medium
- Solving the Traveling Salesman Problem with 2-opt - Keiruaprod
-
The approximation ratio of the 2-Opt Heuristic for the metric TSP - ScienceDirect
Pour Approfondir vos Connaissances
Last updated April 9, 2025