
智慧暢行:探索自動定位偵測輪椅的無限可能
一款無需手動操作,結合景點導覽與預約功能的革命性輔助載具
本專題報告旨在闡述一款「自動定位偵測輪椅」的開發計畫。這款智慧輪椅無需使用者手動操作,能自主導航、提供景點介紹,並整合便捷的預約功能,致力於提升行動不便人士的自主性與生活品質。
核心亮點
- 自主導航與安全避障: 整合先進感測器與演算法,實現精準定位、路徑規劃及障礙物迴避,確保使用者安全無憂。
- 無縫景點體驗: 內建豐富的景點資訊,提供語音導覽與多媒體介紹,讓使用者在移動中也能深入了解周遭環境。
- 便捷預約服務: 透過專屬應用程式,使用者或照護者可輕鬆預約輪椅使用、景點導覽或其他相關輔助服務。
計畫動機
隨著全球人口高齡化趨勢加劇,以及社會對身心障礙者權益的日益重視,行動輔具的需求與日俱增。傳統輪椅或電動輪椅雖能提供基本的移動支持,但在操作便利性、自主性及安全性方面仍有不足,尤其對於上肢功能受限或需長途移動的使用者而言,仍需他人協助或面臨操作上的挑戰。在大型複雜場域如醫院、購物中心、博物館或觀光景點,輪椅使用者常因方向感不明或缺乏清晰指引而感到困擾。現有的無障礙設施雖有改善,但往往缺乏與智能導航系統的整合。本計畫的發起,正是為了解決這些痛點,期望開發一款無需手動操作的智慧輪椅,它能自動定位、偵測環境、安全導航至指定目的地,並整合景點介紹與預約功能,從而大幅提升使用者的獨立行動能力、探索世界的意願以及整體生活福祉,同時減輕照護者的負擔。
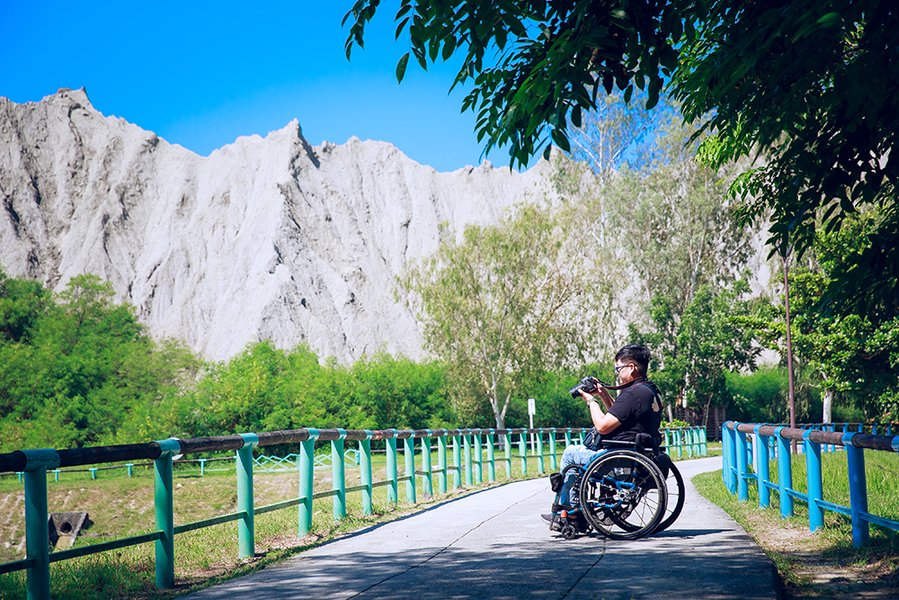
高雄無障礙旅遊,讓行動不便者也能暢遊城市風光。
計畫目標
本計畫的核心目標是設計並實作一套功能完整、穩定可靠且易於操作的自動定位偵測輪椅系統。具體目標如下:
- 實現高精度自主導航: 開發能在室內外多種環境下精確自我定位(可達公分級別)及自主路徑規劃的導航系統,無需使用者手動介入。
- 建構全方位安全保障: 整合多重感測器(如光學雷達LiDAR、超音波、攝影機),開發高效的障礙物偵測與智慧避障演算法,確保行進過程的絕對安全。
- 提供直觀友善的互動介面: 設計非手動的控制方式,例如語音指令、眼球追蹤或平板電腦觸控介面,方便不同程度障礙的使用者。
- 整合豐富的景點資訊與導覽: 建立景點資料庫,當輪椅到達特定景點或使用者查詢時,能自動提供圖文、語音等多媒體介紹與導覽服務。
- 開發便捷的預約管理系統: 創建一個允許使用者或其照護者線上預約輪椅、特定時段的導覽服務或場地設施(如充電站)的平台。
此計畫積極呼應聯合國永續發展目標 (SDGs):
- SDG 3 (良好健康與福祉): 透過提升行動自主性與安全性,減少意外風險,促進使用者的身心健康與福祉。
- SDG 10 (減少不平等): 為行動不便者提供更均等的社會參與機會,打破行動壁壘,促進社會包容。
- SDG 11 (永續城市與社區): 透過智慧科技改善公共空間與交通運輸的無障礙性,助力建設更具包容性、安全與韌性的城市及人類居住環境。
計畫執行內容
本計畫的執行將涵蓋硬體建構、軟體開發、系統整合與應用服務等多個層面,旨在打造一款全面的智慧輪椅解決方案。
系統架構與技術實現
硬體整合
輪椅的硬體核心將選用高性能微控制器(如STM32或同等級晶片),並整合多樣化的感測器套件以實現精準的環境感知與定位。關鍵組件包括:
- 定位模組: 結合GPS(戶外定位)與室內定位技術(如UWB、Wi-Fi RTT或RFID電子標籤)。
- 環境感知感測器:
- 光學雷達 (LiDAR):用於建構2D或3D環境地圖及遠距離障礙物偵測。
- 深度攝影機:提供視覺資訊,輔助障礙物識別、地面情況分析。
- 超音波感測器:用於近距離障礙物偵測與避障。
- 運動控制系統: 精密的馬達驅動器與控制器,確保輪椅平穩、精確的加減速與轉向。
- 人機互動介面: 觸控螢幕、麥克風陣列(用於語音識別)、揚聲器(用於語音播報)。
軟體核心
軟體系統將基於模組化設計,建議採用機器人作業系統 (ROS - Robot Operating System) 作為開發框架,以利於各功能模組的開發、整合與維護。核心演算法與技術包括:
- 同步定位與地圖構建 (SLAM): 採用如Hector SLAM、Cartographer等成熟演算法,使輪椅能在未知環境中即時建立地圖並同時確定自身位置。
- 路徑規劃: 實現全域路徑規劃(如A*演算法)與局部路徑規劃(如動態窗口法DWA),以計算出安全且高效的行進路徑。
- 障礙物偵測與迴避: 融合多感測器數據,利用機器學習或傳統電腦視覺技術識別動態與靜態障礙物,並即時調整路徑。
- 使用者介面 (UI) 與使用者體驗 (UX) 設計: 開發直觀易用的應用程式 (APP),提供地圖顯示、目的地選擇、預約管理等功能。
- 雲端平台整合: 用於存儲地圖資料、使用者偏好設定、景點資訊更新及遠端管理。
核心功能:自動定位與導航
輪椅啟動後,將利用SLAM技術在服務區域(如特定園區、展館)建立或載入預先掃描的地圖。使用者透過APP選擇目的地後,系統會根據目前位置和地圖資訊,規劃出一條最佳路徑。在行進過程中,輪椅會持續透過LiDAR、攝影機等感測器監測周遭環境,實時更新自身位置,並偵測前方及側面的障礙物。一旦偵測到障礙物,避障模組會啟動,輪椅將自動減速、繞行或停止,確保安全。若遇到無法繞行的情況,系統會提示使用者或尋求遠端協助。
東京提供便利的無障礙設施,讓輪椅使用者輕鬆探索都市魅力。
核心功能:景點介紹與導覽
系統將內建豐富的景點資料庫,包含文字描述、圖片、語音解說甚至短片。當輪椅接近預設的景點或興趣點 (POI) 時,或使用者在APP上點選某景點,系統將自動觸發相應的介紹內容。此功能將使旅程更具教育性與趣味性。例如:
- 陽明山國家公園 (台灣): 系統可介紹公園內的無障礙步道分佈、各季節花卉特色、遊客中心設施,並提供沿途動植物的語音解說。
- 京都清水寺 (日本): 可提供寺廟歷史背景、主要建築(如清水舞台)的無障礙參觀路線指引,以及周邊友善設施(如洗手間、斜坡道)位置。
- 台北信義計畫區 (台灣): 針對此現代化商圈,可提供各大百貨公司的無障礙出入口、電梯位置、友善餐廳推薦,以及空橋系統的輪椅通行指引。
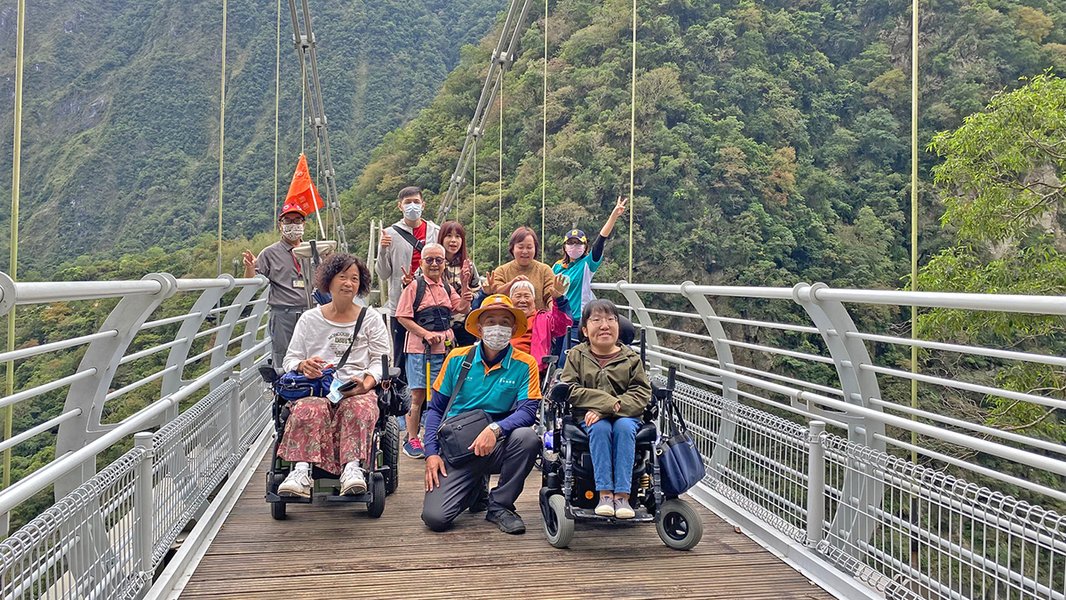
花蓮無障礙旅遊團,提供完善規劃,讓全家大小共享旅遊樂趣。
核心功能:預約系統
預約系統將包含使用者前端APP與管理後台。使用者可透過APP:
- 預約輪椅: 選擇使用日期、時段及取還地點。
- 預約導覽服務: 若景點提供專人或特定主題的自動導覽路線,可進行預約。
- 查詢與管理預約: 查看預約狀態,進行修改或取消。
管理後台則供服務提供方(如景區管理處、醫院)調度輪椅、管理預約訂單、查看輪椅即時狀態(位置、電量)及使用者數據分析。系統也支援服務人員代為預約的功能,滿足不同使用者的需求。
智慧輪椅系統架構心智圖
以下心智圖概述了自動定位偵測輪椅系統的主要組成部分及其相互關係,幫助理解整個系統的運作邏輯和核心技術模組。
專案關鍵維度評估
為了更全面地評估本專案的特性與潛力,我們使用雷達圖來展示其在不同關鍵維度上的表現。這些維度涵蓋了技術創新、使用者效益、市場潛力等多个方面。
此雷達圖顯示,本專案在提升使用者自主性及安全性方面具有高度潛力,技術創新性與社會效益也相當顯著。雖然初期成本效益可能較低,但隨著技術成熟與規模化生產,此項將有望改善。
計畫時程規劃
本計畫預計總時程為32週,分為五個主要階段。以下為各階段的任務內容與預計時程,以表格形式呈現(類甘特圖):
| 階段 | 任務內容 | 預計週數 | 起始週 | 結束週 |
|---|---|---|---|---|
| 第一階段:需求分析與系統設計 | 詳細定義系統功能與技術規格;市場調查與使用者需求訪談;設計整體系統架構(硬軟體);選定關鍵硬體元件與開發平台。 | 4 週 | 1 | 4 |
| 第二階段:硬體搭建與基礎軟體開發 | 採購與組裝輪椅硬體平台;整合感測器、控制器與運算單元;開發基礎運動控制程式;實作SLAM與初步定位功能。 | 8 週 | 5 | 12 |
| 第三階段:進階軟體開發與功能整合 | 開發進階路徑規劃與智慧避障演算法;開發使用者介面 (APP);建置景點介紹模組;開發預約管理系統後端與資料庫;整合各軟體模組。 | 10 週 | 13 | 22 |
| 第四階段:系統測試與優化 | 進行實驗室環境下的單元測試與整合測試;在模擬及真實場域(如合作景點)進行系統整體測試(定位精度、避障效果、導航準確性、預約流暢度);收集使用者回饋並進行系統調校與優化。 | 6 週 | 23 | 28 |
| 第五階段:文件撰寫與成果展示 | 撰寫詳細專題報告、技術文件、使用者手冊;準備成果展示材料與系統演示;進行專案總結與未來展望。 | 4 週 | 29 | 32 |
此時程規劃已考量各階段任務的相依性及合理緩衝時間,確保專案能按部就班順利推進。
團隊成員人數4及人力配置
本專題計畫由四位核心成員組成,各自負責專精領域,並緊密合作以達成計畫目標。人力配置如下:
-
成員 A (專案經理兼系統架構師):
- 職責: 負責整體專案的規劃、時程控管、資源協調與風險管理。主導系統整體架構設計,確保各模組間的協同運作。對外溝通與合作夥伴協商。
- 技能需求: 專案管理經驗、系統分析與設計能力、熟悉機器人或AI領域技術。
-
成員 B (硬體工程師):
- 職責: 負責輪椅硬體平台的選型、採購、組裝與整合。包含感測器(LiDAR、攝影機、超音波等)、運算單元、馬達控制系統的安裝與調試。負責硬體相關的故障排除與維護。
- 技能需求: 電子電路知識、嵌入式系統經驗、感測器整合能力、機械結構理解。
-
成員 C (軟體工程師 - 定位導航與AI演算法):
- 職責: 主要負責SLAM演算法的實現與優化、輪椅自主定位、路徑規劃、以及障礙物偵測與迴避等核心AI演算法的開發與實作。需熟悉ROS開發環境。
- 技能需求: 精通C++/Python、ROS開發經驗、熟悉電腦視覺、機器學習、SLAM等相關演算法。
-
成員 D (軟體工程師 - 應用程式與後端系統):
- 職責: 負責使用者介面 (APP) 的設計與開發,包含景點介紹功能實作。開發與維護預約管理系統的後端服務、資料庫設計與管理。負責整體系統的功能測試與性能優化。
- 技能需求: APP開發經驗(iOS/Android)、後端開發技術(如Node.js, Django/Flask)、資料庫管理、UI/UX設計概念。
團隊成員將定期召開會議,回報進度、討論問題並協調工作,確保專案順利進行。
相關技術展示:智慧輪椅應用
以下影片展示了智慧輪椅在醫療場域的應用潛力,雖然與本專案的觀光導覽功能略有不同,但其核心的自主導航與無障礙理念是相通的,可作為技術實現的參考。影片中展示了結合APP導航技術的智能輪椅,如何協助病患在醫院環境中更舒適無礙地移動,這與我們計畫中提升使用者在各類場所自主移動能力的目標一致。
高醫岡山醫院展示的智慧輪椅導航就醫概念。
常見問題 (FAQ)
Q1: 這款智慧輪椅的定位精準度如何?
本系統目標實現公分級的定位精度。透過整合GPS(戶外)、UWB或RFID(室內)以及LiDAR SLAM技術,並融合多感測器數據,能夠在多種環境下達到高精準度的定位,確保導航的準確性與安全性。
Q2: 輪椅在複雜或人多的環境中如何確保安全?
輪椅配備多層次的安全機制。LiDAR和深度攝影機能夠偵測較遠距離的靜態與動態障礙物,超音波感測器則負責近距離的精細探測。智慧避障演算法會即時分析環境,自動規劃繞行路徑或進行安全減速、停止。在極端複雜情況下,系統也可發出提示或請求遠端協助。
Q3: 預約系統如何使用?是否支援不同需求?
使用者可以透過專屬的手機APP或網頁平台進行預約。系統提供輪椅租借、特定景點導覽服務、輔助設施(如充電站)預約等功能。使用者可以選擇日期、時間和服務類型。同時,系統也支援管理員或照護者代為預約,以滿足不同使用者的操作習慣和需求。
Q4: 景點介紹功能是否可以客製化或更新?
是的,景點資訊內容是動態的,可以透過雲端平台進行更新與管理。服務提供方(如景區管理處)可以新增、修改或刪除景點資訊、導覽路線等。未來也考慮開放API,讓第三方內容提供者可以整合更豐富的資訊,甚至提供客製化的主題導覽服務。
建議查詢
參考資料
Last updated May 8, 2025