
智慧領航,暢行無礙:自動定位導航輪椅系統全方位解析
結合尖端定位技術、豐富景點資訊與便捷預約功能,打造行動無礙的新體驗。
專案亮點速覽
- 提升自主與便利: 透過高精度自動定位、智慧路徑導航及人性化預約系統,顯著提升行動不便人士的出行自主性、安全性與整體生活品質。
- 整合多元應用場景: 本系統不僅適用於醫院內部導引,更能擴展至機場、大型購物中心、博物館及旅遊景點等複雜環境,提供客製化的景點介紹與無障礙路徑規劃。
- 響應全球永續發展: 積極呼應聯合國永續發展目標 (SDGs),特別是 SDG 3 (良好健康與福祉)、SDG 10 (減少不平等) 及 SDG 11 (永續城市與社區),致力於建構一個更具包容性與無障礙的友善社會。
計畫動機:源於對無障礙移動的迫切需求
隨著全球人口高齡化趨勢加劇,以及社會對身心障礙者權益日益重視,如何提升行動不便人士的生活品質與獨立自主性,已成為當代社會亟需面對的重要課題。傳統輪椅使用者在面對陌生或大型複雜環境,如醫院、機場、展覽館時,常遭遇尋路困難、資訊不足、無法有效避開障礙物,甚至難以自行抵達預定目的地等挑戰。這些困境不僅嚴重限制了他們的活動範圍與社交參與,也無形中增加了照護者的負擔與壓力。
現今,輪椅在大型機構內的管理也面臨挑戰,例如設備遺失或調度效率不彰等問題,間接影響服務品質。觀察到這些痛點,並洞察到物聯網 (IoT)、即時定位系統 (RTLS) 及人工智慧等技術的快速發展,我們深感有責任與機會,透過科技創新來解決這些存在已久的難題。因此,本計畫「自動定位偵測輪椅導航及預約系統」應運而生,旨在開發一套智慧化解決方案,賦予輪椅「思考」與「感知」的能力,讓使用者能夠更安全、更自信、更便捷地穿梭於各種環境,真正實現暢行無礙的理想。
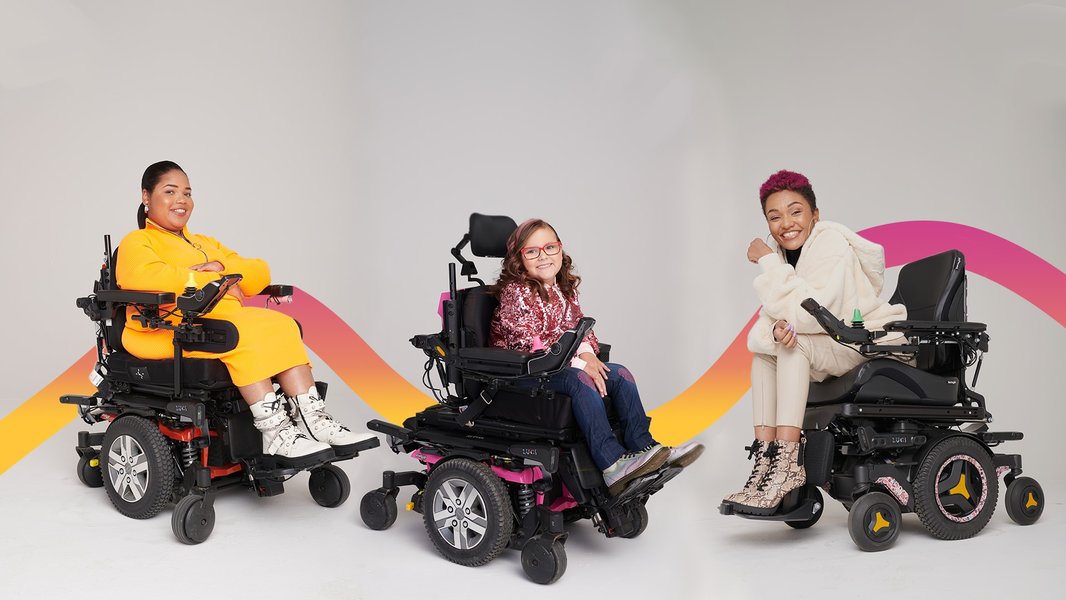
搭載先進感測技術的智慧輪椅,為使用者帶來更安全的移動體驗。
計畫目標:建構智慧、友善、永續的移動輔助方案
本計畫的核心目標是設計並實作一套功能完善的「自動定位偵測輪椅導航及預約系統」,旨在為輪椅使用者提供前所未有的自主移動體驗。具體目標闡述如下:
- 實現高精度定位與智慧導航: 整合GPS、藍牙低功耗 (BLE)、LiDAR或超音波等多重感測技術,達成在室內外環境下的高精度即時定位。開發先進的路徑規劃與動態導航演算法,能即時避開障礙物,並根據使用者需求提供最優化的無障礙路徑。
- 提供豐富的景點介紹與互動: 建置詳盡的景點資料庫,包含無障礙設施資訊(如坡道、電梯、無障礙洗手間位置)、景點特色、開放時間、多媒體導覽內容等。使用者可透過系統輕鬆獲取周邊環境資訊,提升探索體驗。
- 開發便捷的使用者預約功能: 設計直觀易用的手機應用程式 (App) 或操作介面,讓使用者或其照護者可以方便地預約輪椅使用、特定時段的導航服務,甚至預訂合作景點的入場或相關輔助服務。
- 確保系統的安全性與可靠性: 在系統設計的各個環節中,高度重視使用者安全,包括穩定的硬體運作、可靠的避障機制,以及使用者數據的隱私保護。
呼應聯合國永續發展目標 (SDGs)
本計畫的推展與聯合國提出的永續發展目標 (Sustainable Development Goals, SDGs) 緊密契合,具體體現在以下幾個方面:
- SDG 3 - 良好健康與福祉 (Good Health and Well-being): 透過提升行動不便人士的移動能力與自主性,鼓勵他們積極參與社會活動,促進其身心健康與整體福祉。在醫療院所等場景,亦能優化輪椅資源調度,提升照護效率。
- SDG 10 - 減少不平等 (Reduced Inequalities): 藉由科技輔助,降低因行動限制所造成的出行障礙與資訊落差,賦予殘疾人士及長者更平等的社會參與機會,促進社會包容與公平。
- SDG 11 - 永續城市與社區 (Sustainable Cities and Communities): 助力打造更具包容性與無障礙的城市基礎設施及公共空間,使城市環境對所有居民更加友善,提升社區的整體生活品質與可持續性。
- SDG 9 - 產業、創新與基礎設施 (Industry, Innovation and Infrastructure): 本計畫本身即為一項創新技術在輔助科技領域的應用實踐,有助於推動相關產業發展與基礎設施升級。
透過實現上述目標,我們期望本系統不僅是一項技術產品,更能成為推動社會進步與實踐永續發展理念的催化劑。
計畫執行內容:從概念到實踐的完整藍圖
為達成計畫目標,我們將系統性地展開以下執行內容,涵蓋硬體建構、軟體開發、功能整合與實證測試等關鍵環節。
硬體架構
感測器與定位模組
輪椅將搭載多種感測器以實現精準定位與環境感知。室外定位主要依賴GPS模組;室內則採用藍牙低功耗 (BLE) 信標技術,配合Wi-Fi指紋定位或UWB超寬頻技術作為輔助,以達到亞米級的定位精度。為實現可靠的障礙物偵測與迴避,將整合LiDAR(光學雷達)、超音波感測器及紅外線感測器,形成多層次的感知防護網。
控制與驅動單元
核心控制單元將採用嵌入式系統(如Raspberry Pi或NVIDIA Jetson系列),負責處理來自各感測器的數據、運行定位導航演算法,並控制輪椅的直流無刷馬達進行精確的移動。電源管理系統也將經過精心設計,以確保長時間穩定運作。
軟體功能
定位與導航核心
軟體層面的核心是高精度定位演算法與智慧導航系統。這將涉及SLAM(即時定位與地圖構建)技術的應用,使輪椅能夠在未知環境中建立地圖並同時定位自身。路徑規劃演算法(如A*或Dijkstra演算法的改良版)將結合即時障礙物資訊,動態生成安全且符合無障礙要求的最佳路徑。我們將考慮使用ROS(機器人作業系統)作為開發框架,以加速開發進程並利用其豐富的函式庫。
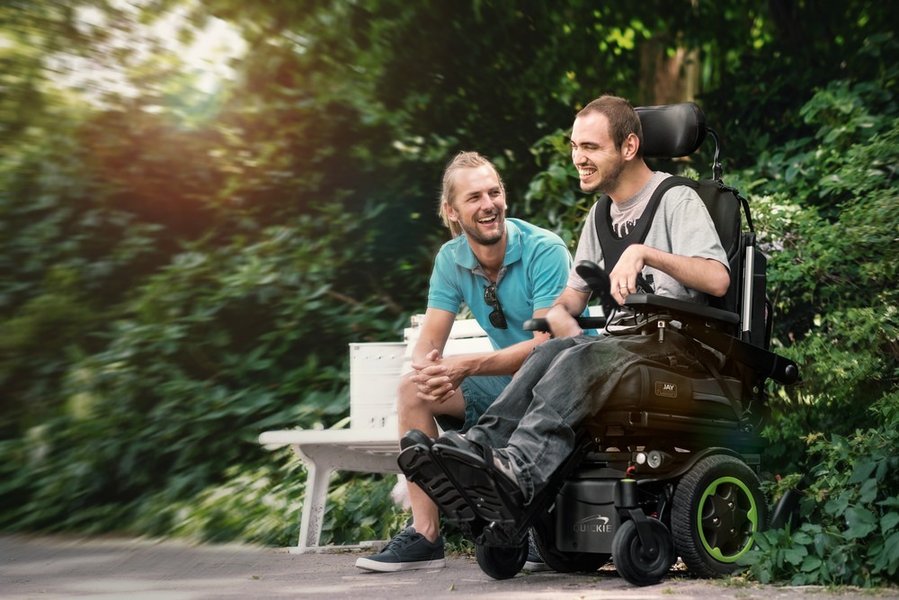
現代電動輪椅整合了複雜的技術,為本專案提供了堅實的硬體基礎參考。
景點介紹與互動介面
系統將內建一個易於操作的使用者介面,整合景點介紹功能。這包括:
- 地圖服務: 顯示周邊地圖、使用者目前位置、推薦路線及各類景點標示。
- 景點資訊: 提供文字、圖片、語音等多媒體形式的景點介紹,包含歷史背景、展覽內容、服務設施(特別是無障礙設施)等。
- 互動導覽: 使用者可選擇特定景點作為目的地,系統將自動規劃導航路線。未來可擴充AR(擴增實境)導覽功能,提升互動體驗。
智慧預約系統
開發一個跨平台(iOS/Android)的行動應用程式,整合預約功能。使用者可以:
- 預約輪椅: 在特定地點(如醫院、機場服務台)預約使用本系統的智慧輪椅。
- 預約導航服務: 預約特定時段的導航服務,例如陪同就醫或參觀展覽。
- 景點/服務預訂: 與合作場館的系統對接,允許使用者直接預訂入場門票、活動席位或特定無障礙服務。
- 狀態追蹤與通知: 即時查看預約狀態,接收提醒通知。
後端將建立雲端平台,負責管理使用者帳戶、預約資料、輪椅狀態、地圖與景點數據等,並確保數據傳輸的安全性與隱私保護。
系統開發流程
- 需求分析與系統設計: 深入訪談潛在使用者(包括行動不便人士、照護者、場館管理者),明確功能需求與使用情境,完成詳細的硬軟體架構設計。
- 硬體原型開發與整合: 進行感測器選型、電路設計、輪椅改造與各硬體模組的整合測試。
- 核心演算法開發與驗證: 開發並優化定位、SLAM、路徑規劃及避障等核心演算法,進行模擬與初步實測。
- 應用程式與雲端平台開發: 設計開發使用者App及後台管理系統,實現預約、景點資訊管理等功能。
- 系統整合與測試: 將硬體、核心演算法、應用程式與雲端平台進行全面整合,並在實驗室環境下進行功能與性能測試。
- 場域驗證與優化: 選定代表性場域(如醫院、博物館)進行實際部署與測試,收集使用者回饋,持續迭代優化系統。
- 資料安全與隱私保護: 實施加密措施及存取控制,確保使用者個人資料與位置資訊的安全。
系統特色評估雷達圖
為了更直觀地展現本「自動定位偵測輪椅導航及預約系統」的設計目標與預期成效,我們製作了以下的雷達圖。此圖比較了系統在多個關鍵性能指標上的初期目標設定與我們致力達成的預期成果。這些指標涵蓋了定位的精確性、導航的可靠度、使用者介面的友善程度、系統整體運作的穩定性、功能的完整性以及未來發展的擴展潛力。透過此圖,您可以清晰地看到我們對系統各方面性能的追求與期許,旨在打造一個全面優秀的智慧輔助移動解決方案。
系統架構總覽心智圖
以下心智圖清晰地描繪了「自動定位偵測輪椅導航及預約系統」的整體架構。從核心的智慧輪椅出發,分支至各個關鍵組成模組,包括硬體感測層、軟體核心演算法、使用者應用介面以及後端雲端支援平台。此圖有助於快速理解系統各部分如何協同運作,以實現精準定位、智慧導航、景點介紹及便捷預約等核心功能,最終達成提升使用者自主移動能力的目標。
計畫時程規劃 (甘特圖)
本專案預計執行時程為24週(約6個月),詳細各階段任務與期程規劃如下表所示。我們將嚴格控管專案進度,確保各里程碑按時完成,並透過敏捷開發方法,保持彈性以應對潛在挑戰。
| 階段 | 任務 | 第1-4週 | 第5-8週 | 第9-12週 | 第13-16週 | 第17-20週 | 第21-24週 |
|---|---|---|---|---|---|---|---|
| 第一階段 | 需求分析與系統設計 | ████ | |||||
| 第二階段 | 硬體選型、採購與原型整合 | ████ | |||||
| 第三階段 | 核心軟體開發 (定位、導航、避障) | ██ | ████ | ██ | |||
| 應用程式(App)與預約功能開發 | ████ | ██ | |||||
| 第四階段 | 景點資料整合與內容建置 | ██ | ████ | ||||
| 第五階段 | 系統整合測試與場域驗證 | ████ | ██ | ||||
| 第六階段 | 使用者回饋蒐集與系統優化 | ████ | |||||
| 第七階段 | 專案總結、報告撰寫與成果發表 | ████ |
註:甘特圖中不同顏色標示代表不同主要任務包。
團隊成員人數4人及人力配置
本專案團隊由四位核心成員組成,各自擁有專業技能並負責特定領域,確保專案高效推展與成功執行。人力配置如下:
-
專案經理 (1位)
職責:負責整個專案的統籌規劃、進度追蹤、資源協調與風險管理。對外作為主要聯絡窗口,對內則確保團隊成員間溝通順暢,並監督專案是否符合預期目標及時程。需具備優秀的專案管理經驗與溝通協調能力。
-
硬體工程師 (1位)
職責:負責所有與硬體相關的任務,包括感測器(GPS、BLE、LiDAR、超音波等)的選型與評估、輪椅硬體結構的改造與整合、控制單元電路設計、嵌入式系統開發與測試、以及電源管理方案的設計。需精通嵌入式系統、感測技術與機電整合。
-
軟體工程師 (演算法與系統核心) (1位)
職責:專注於系統核心演算法的開發與優化,包括高精度定位演算法、SLAM(即時定位與地圖構建)、路徑規劃演算法、障礙物偵測與迴避邏輯。同時負責後端伺服器架構設計、資料庫管理以及與雲端平台的數據交換。需具備扎實的C++/Python程式設計能力,熟悉ROS等機器人開發框架及相關演算法。
-
軟體工程師 (應用程式與使用者體驗) (1位)
職責:負責前端使用者介面 (UI) 與使用者體驗 (UX) 設計,開發跨平台(iOS/Android)的行動應用程式。主要工作包含App的功能實作(如地圖顯示、導航指引、景點介紹呈現、預約流程等)、確保App的易用性與美觀性,並進行使用者測試與回饋收集以持續改進。需熟悉行動應用程式開發技術及UI/UX設計原則。
團隊成員將緊密合作,定期召開會議,共享進度並解決開發過程中遇到的問題,共同致力於打造出色的自動定位導航輪椅系統。
相關技術展示:輪椅追蹤裝置概念
雖然本專案旨在開發一套完整的自動定位導航系統,但其中「追蹤」是核心技術之一。以下影片展示了一個將追蹤器(如AirTags)應用於輪椅上的概念,雖然其主要目的可能與本專案略有不同(例如用於托運時的追蹤),但它直觀地呈現了為輪椅附加追蹤設備以獲取其位置資訊的基本思路。本專案將採用更專業的定位技術(如BLE、GPS、LiDAR)以實現高精度即時定位與導航,但此影片可作為輪椅追蹤技術應用的一個初步參考。
在本專案中,輪椅的追蹤與定位不僅僅是得知其大致位置,更重要的是結合精密的感測器數據與演算法,實現亞米級的室內外定位、動態路徑規劃以及即時障礙物迴避,從而賦予輪椅真正的「智慧導航」能力。使用者將能透過手機App設定目的地,輪椅便能自主安全地將其送達,並在過程中提供豐富的景點資訊與便捷的預約服務。
常見問題 (FAQ)
此自動定位輪椅系統的定位精準度如何?
本系統致力於實現高精準度定位。在室外環境,我們將主要利用GPS技術;在室內環境,則會整合藍牙低功耗(BLE)信標、Wi-Fi指紋定位,甚至可能輔以UWB超寬頻技術或LiDAR SLAM,目標是達到亞米級(一公尺以內)的定位精度,以確保導航的準確性與可靠性。
系統如何在室內和室外環境中無縫切換運作?
系統將設計有智慧感測器融合演算法,能夠自動偵測並判斷當前環境(室內或室外),並相應地切換主要的定位技術。例如,當GPS訊號減弱或消失時(進入室內),系統會自動切換至以BLE、Wi-Fi或LiDAR為主的室內定位模式,確保定位服務的連續性與穩定性。
預約功能支援哪些類型的服務?
預約功能將提供多樣化服務,主要包括:
1. 智慧輪椅使用預約:在特定合作地點(如醫院、機場、商場)預約使用本系統的輪椅。
2. 導航服務預約:預約特定時間段的自動導航服務,例如前往特定門診或展覽區域。
3. 景點/活動預約:若與景點或活動主辦方系統對接,可支援預約入場門票、特定導覽場次或無障礙設施輔助服務等。
景點介紹包含哪些類型的資訊?
景點介紹內容將力求詳盡且實用,包括:
1. 基本資訊:景點名稱、位置、開放時間、聯絡方式等。
2. 無障礙設施詳情:如無障礙入口、坡道位置與斜度、電梯規格、無障礙洗手間分佈等,輔以圖片說明。
3. 多媒體內容:文字描述、高清圖片、語音導覽片段,甚至短影片介紹。
4. 周邊服務:如餐飲、商店、急救站等資訊。
5. 使用者評論與評分(未來擴充):整合其他使用者的經驗分享。
使用者數據的隱私和安全如何保障?
我們高度重視使用者數據的隱私與安全。系統將採取多層次的安全措施,包括:
1. 數據加密:所有敏感數據(如個人身份資訊、位置軌跡、預約記錄)在傳輸和儲存過程中都將進行加密處理。
2. 存取控制:嚴格的身份驗證與授權機制,確保只有授權人員才能存取相關數據。
3. 匿名化處理:在進行數據分析以改進服務時,會對個人可識別資訊進行匿名化或去識別化處理。
4. 遵守法規:遵循各地區的個人資料保護法規(如GDPR等)要求,定期進行安全審計與風險評估。
推薦探索
參考資料
Last updated May 8, 2025