
解鎖無障礙漫遊:自動定位偵測輪椅的創新藍圖
結合智慧導航、景點探索與便捷預約,為行動不便者開啟全新旅程。
專案亮點概覽
- 全自動導航體驗: 開發無需手動操作的智慧輪椅,整合高精度定位與即時避障技術,實現安全自主的移動。
- 沉浸式景點探索: 內建豐富的景點介紹功能,輪椅能自動識別並提供周邊景點資訊,提升使用者的探索樂趣。
- 便捷行程預約: 透過專用應用程式,使用者可輕鬆預約輪椅使用、規劃行程及預訂景點服務,簡化出行安排。
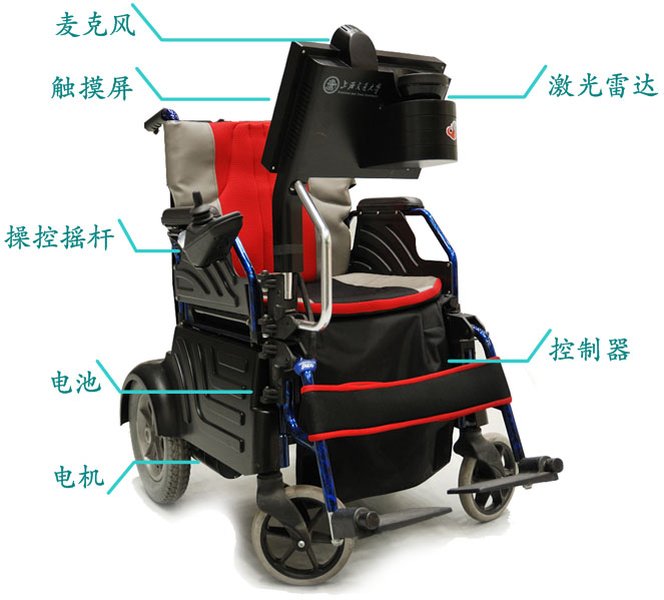
一款先進的智慧輪椅原型,展示了現代輔助技術的潛力。
計畫動機:為何我們需要自動定位偵測輪椅?
隨著全球高齡化社會的來臨以及對身心障礙人士福祉的日益重視,行動輔具的需求與日俱增。傳統手動輪椅耗費體力,長時間使用易造成使用者或照護者疲勞;而市面上的電動輪椅雖提供便利,但在複雜環境下的精準操控仍是一大挑戰,甚至可能因人為操作不當引發意外。數據顯示,老年人口比例持續攀升,預計到2050年,全球60歲以上人口將佔總人口的22%,這突顯了對更先進、更安全輔具的迫切需求。
本計畫旨在解決上述痛點,開發一款「自動定位偵測輪椅」。此系統無需使用者手動操作,能利用尖端的人工智慧(AI)和感測技術,實現自動循跡、精準定位及智慧避障。更進一步,我們將整合景點介紹與預約功能,讓使用者,特別是長者及行動不便人士,能夠輕鬆規劃並享受在醫院、公園、博物館、旅遊景點等公共空間的自主移動。這不僅大幅提升使用者的獨立性與生活品質,減輕照護者的負擔,更能降低因操作失誤導致的意外風險,真正實現無障礙的自由出行。此計畫響應了當前科技發展趨勢,將輪椅從單純的代步工具升級為智慧化、服務型的個人行動輔助平台。
計畫目標:打造全方位的智慧出行解決方案
本計畫的核心目標是設計並實現一套功能完備、無需使用者手動介入的「自動定位偵測智慧輪椅系統」。此系統將專為老年人及行動不便人士打造,提供前所未有的自主移動體驗。具體目標細分如下:
- 高精度自主導航: 實現輪椅在室內外多種複雜環境下的精確自主定位與導航,包括自動路徑規劃及動態障礙物規避,定位準確率目標達到95%以上。
- 整合式景點資訊服務: 系統將內建豐富的景點資料庫(例如公園、博物館、歷史古蹟等),能根據輪椅當前位置自動提供周邊景點的詳細介紹(文字、圖片、語音),提升使用者的遊覽體驗。
- 便捷預約與行程管理: 開發配套的行動應用程式(APP),允許使用者查詢輪椅可用性、預約使用時段、規劃前往特定景點的行程,並可能整合景點門票或服務的預訂功能。
- 直觀友善的使用者介面: 設計簡潔易懂的操作介面,方便使用者輕鬆設定目的地、查閱資訊及進行個人化調整,亦考慮加入語音控制等輔助操作方式。
- 安全可靠的系統運作: 確保系統的穩定性與安全性,包含多重安全機制如緊急停止按鈕、電量監控與警示、以及可能的遠端監控支援。
呼應聯合國永續發展目標 (SDGs)
本計畫的實施與成果將積極響應聯合國提出的多項永續發展目標:
- SDG 3 (良好健康與福祉): 透過提供安全的自主移動能力,減少意外事故風險,提升行動不便者的身心健康與獨立生活品質。
- SDG 9 (產業、創新與基礎建設): 藉由開發創新的智慧輔具技術,推動無障礙基礎設施的完善與普及,促進科技在健康照護領域的應用。
- SDG 10 (減少不平等): 透過技術賦能,為行動不便者提供更平等的社會參與機會,縮小其與健全人士在出行、休閒、獲取資訊等方面的差距。
- SDG 11 (永續城市與社區): 促進更具包容性與無障礙的城市環境建設,鼓勵無障礙旅遊發展,讓所有市民都能共享城市資源與文化生活。
系統架構與核心功能心智圖
為了更清晰地展示本「自動定位偵測輪椅」專案的整體架構和關鍵功能模組,我們設計了以下心智圖。此圖概述了從底層技術到使用者應用的各個層面,幫助理解系統各組成部分之間的相互關聯。
此心智圖呈現了本專案的複雜性與全面性,從基礎的感測技術到高層次的應用服務,均為實現一個安全、便捷、智能的無障礙出行體驗而設計。
計畫執行內容:從概念到實現的技術路徑
本計畫的執行將遵循嚴謹的工程開發流程,涵蓋硬體選型、軟體演算法開發、系統整合以及全面的測試驗證。我們將採用模組化設計思路,以便於各功能模組的獨立開發、測試與後續升級。主要執行內容如下:
硬體系統建構與整合
此階段著重於搭建穩定可靠的輪椅物理平台,並集成各類必要的感測與控制單元。
- 輪椅平台選型與改造: 選用合適的電動輪椅作為基礎平台,要求其具備良好的承載能力、續航力以及易於改裝的特性。將對其驅動系統(如採用高精度直流無刷馬達)進行接口改造,以便於後續的程式化控制。
- 感測器陣列部署:
- 環境感知: 核心感測器包括3D光學雷達(LiDAR)用於高精度環境掃描與障礙物偵測;深度攝影機(Depth Camera)輔助近距離感知與物體識別;超音波感測器作為近距離避障的補充。
- 定位定向: 整合全球定位系統(GPS)模組用於室外開闊環境定位;慣性測量單元(IMU)提供姿態與航向資訊;針對室內環境,將研究並部署如RFID標籤定位、視覺里程計(Visual Odometry)或基於Wi-Fi/Beacon的室內定位技術。
- 運算與控制單元: 搭載高性能的嵌入式運算平台(如NVIDIA Jetson系列或工業級PC),負責運行所有感測數據處理、定位導航演算法及決策控制邏輯。開發或選用合適的馬達控制器,實現對輪椅運動的精確控制。
- 人機互動介面硬體: 配置觸控顯示螢幕、麥克風陣列(用於語音指令)、揚聲器以及必要的物理按鈕(如緊急停止)。
軟體系統開發
軟體是智慧輪椅的大腦,本階段將開發一系列複雜演算法與應用程式。我們計畫在ROS(Robot Operating System)框架下進行主要軟體開發,以利用其豐富的機器人功能包與工具鏈。
定位與地圖構建 (Localization and Mapping)
開發強大的即時定位與地圖構建(SLAM)演算法,如基於LiDAR的Cartographer或基於視覺的ORB-SLAM2/3。目標是讓輪椅能夠在未知環境中自主建立環境地圖,並在已知地圖中精確追蹤自身位置。
路徑規劃與避障 (Path Planning and Obstacle Avoidance)
實現高效的路徑規劃演算法(如A*, D* Lite)以計算到達目標點的最佳路徑。結合感測器數據,開發即時避障模組(如動態窗口法 DWA),使輪椅能夠靈活繞開靜態及動態障礙物,確保行駛安全。
使用者介面與互動 (User Interface and Interaction)
設計直觀易用的圖形使用者介面(GUI),運行於輪椅的觸控螢幕上,提供地圖顯示、目的地輸入、模式選擇等功能。開發語音辨識與自然語言處理模組,支援語音控制輪椅。開發配套的行動應用程式(APP),實現遠程監控、預約管理等功能。
景點介紹與預約功能 (Attraction Information and Booking Function)
建構景點資料庫,包含地理位置、文字描述、圖片、語音導覽等資訊。輪椅系統將能根據GPS位置或地圖標註,自動觸發附近景點的介紹。預約功能將允許使用者透過APP預訂輪椅在特定時間段的使用權,或預訂前往特定景點(如合作場館的無障礙通道或服務)的行程。此功能後端可能需要與雲端伺服器進行數據同步。
系統測試與安全
- 模組化測試與整合測試: 對各軟硬體模組進行獨立測試,然後進行系統級整合測試,確保各部分協同工作正常。
- 場景模擬與實地測試: 在實驗室環境模擬各種複雜路況與突發情況。之後在真實的室內外場景(如校園、公園、模擬展館)進行廣泛測試,收集數據,評估系統的定位精度、導航流暢度、避障成功率及整體穩定性。
- 安全性設計與驗證: 實施多層次安全保障機制,包括可靠的緊急停止功能、障礙物偵測失效保護、電池低電量警示與安全停靠策略。系統需符合相關的輔具安全標準。
專案關鍵績效指標 (KPIs) 評估
為了客觀評估本專案的進展與最終成效,我們設定了以下關鍵績效指標。此雷達圖展示了各項指標在專案不同階段的預期達成水平,從「初期原型」到「最終產品目標」,以及一個假設的「當前進度」狀態。這些指標涵蓋了技術性能、使用者體驗及功能完整性等多個維度,滿分為10分。
此雷達圖清晰地指出了我們在專案各個重要方面所追求的卓越標準,並作為持續改進和優化的重要依據。例如,「精確定位能力」和「智慧避障成功率」是系統安全運行的基石,因此其目標值設定較高。同時,「使用者介面友善度」和「景點資訊豐富度」等直接影響使用者體驗的指標也受到高度重視。

透過智慧輪椅,行動不便的朋友也能輕鬆參與戶外活動與景點遊覽,享受無障礙微旅行。
計畫時程規劃 (甘特圖)
本計畫預計執行時程為12個月,具體劃分為若干關鍵階段。以下甘特圖清晰展示了各項任務的起止時間及主要里程碑,確保專案能按部就班、高效推進。起始日期假設為2025年5月。
| 任務階段 | 任務內容 | 負責人/部門 | 開始日期 | 結束日期 | 持續時間 (週) | 進度條 (示意) |
|---|---|---|---|---|---|---|
| 第一階段:需求分析與方案設計 (第1-2個月) | 市場與使用者需求調研 | 專案經理, UI/UX設計師 | 2025-05-15 | 2025-06-04 | 3 | 完成 |
| 技術可行性分析與關鍵技術選型 (感測器, ROS等) | 硬體工程師, 軟體工程師 | 2025-05-22 | 2025-06-18 | 4 | 完成 |
|
| 系統架構設計與詳細規格書撰寫 | 專案經理, 全體工程師 | 2025-06-05 | 2025-07-02 | 4 | 完成 |
|
| 第二階段:硬體平台搭建與基礎功能開發 (第3-5個月) | 輪椅平台採購與改造 | 硬體工程師 | 2025-07-03 | 2025-07-30 | 4 | 進行中 |
| 感測器安裝、校準與驅動開發 | 硬體工程師, 軟體工程師 | 2025-07-17 | 2025-08-27 | 6 | 進行中 |
|
| 基礎定位與移動控制模組開發 (ROS) | 軟體工程師 | 2025-08-07 | 2025-10-01 | 8 | 進行中 |
|
| 第三階段:進階功能開發與整合 (第6-9個月) | SLAM與高精度地圖構建演算法開發 | 軟體工程師 | 2025-09-11 | 2025-12-03 | 12 | 規劃中 |
| 路徑規劃與智慧避障演算法開發 | 軟體工程師 | 2025-10-02 | 2026-01-07 | 14 | 規劃中 |
|
| 使用者介面(APP/輪椅端)設計與開發 | UI/UX設計師, 軟體工程師 | 2025-10-16 | 2026-01-21 | 14 | 規劃中 |
|
| 景點介紹與預約功能模組開發與整合 | 軟體工程師, UI/UX設計師 | 2025-11-06 | 2026-02-11 | 14 | 規劃中 |
|
| 第四階段:系統測試、優化與驗證 (第10-11個月) | 整合測試、實地場景測試 (公園、模擬景點) | 測試工程師, 全體團隊 | 2026-01-22 | 2026-03-18 | 8 | 未開始 |
| 根據測試回饋進行系統優化與Bug修復 | 軟體工程師, 硬體工程師 | 2026-02-12 | 2026-04-08 | 8 | 未開始 |
|
| 第五階段:報告撰寫與成果展示 (第12個月) | 使用者體驗測試與回饋收集 | UI/UX設計師, 專案經理 | 2026-03-19 | 2026-04-15 | 4 | 未開始 |
| 專題報告撰寫、成果彙整與最終展示準備 | 全體團隊 | 2026-04-09 | 2026-05-07 | 4 | 未開始 |
備註:此甘特圖為初步規劃,實際執行時程可能依據研發進度與遇到的挑戰進行彈性調整。進度條顏色示意:綠色-完成,藍色-進行中,橘色-規劃中,紅色-未開始。
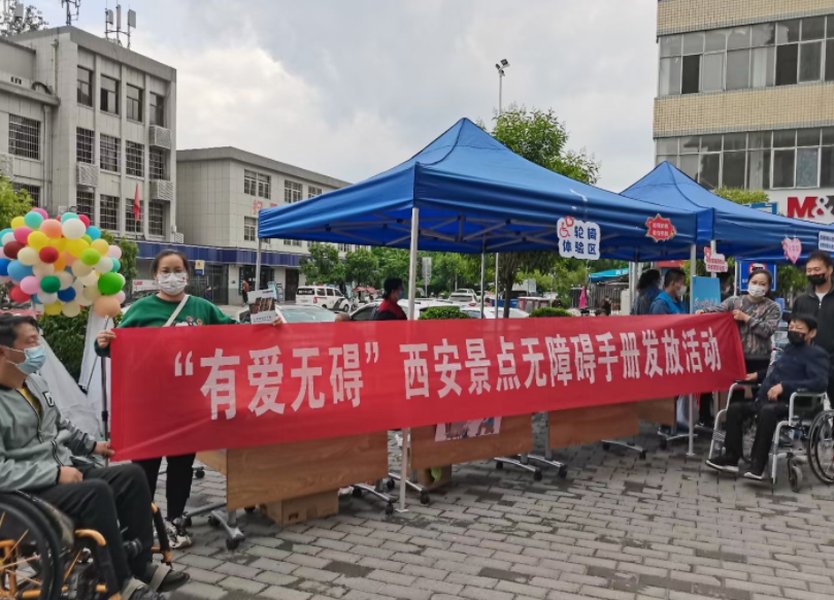
為輪椅使用者繪製的無障礙地圖,是提升出行便利性的重要工具,本專案的景點介紹功能將與此概念結合。
團隊成員人數及人力配置
本專案團隊由4位核心成員組成,每位成員均具備其專業領域的深厚知識與實踐經驗。透過明確的分工與緊密的協作,確保專案高效推進並達成預期目標。具體人力配置如下:
-
專案經理 (1人):
- 職責: 負責專案的整體規劃、時程控管、資源協調與風險管理。作為團隊對內外的溝通橋樑,確保專案目標與各方期望一致。定期召開專案會議,追蹤進度,解決瓶頸問題。
- 技能需求: 優秀的組織協調能力、溝通技巧、問題解決能力,熟悉專案管理工具與方法論。對智慧輔具產業有一定了解。
-
首席軟體工程師 (1人):
- 職責: 主導系統軟體架構設計,負責核心演算法的開發與實現,包括但不限於SLAM、路徑規劃、避障演算法、感測器數據融合。指導其他軟體開發工作,確保程式碼品質與系統穩定性。
- 技能需求: 精通C++/Python等程式語言,豐富的ROS開發經驗,熟悉機器學習、電腦視覺、定位導航相關演算法。具備大型軟體專案架構能力。
-
硬體暨系統整合工程師 (1人):
- 職責: 負責輪椅硬體平台的選型、改造與維護。主導各類感測器(LiDAR, GPS, IMU, 攝影機等)的選型、安裝、校準與驅動程式開發。負責軟硬體系統的整合測試與除錯,確保硬體平台的穩定運作。
- 技能需求: 熟悉嵌入式系統、微控制器、感測器技術及相關介面(如SPI, I2C, CAN)。具備電路設計與故障排除能力,動手實作能力強。
-
UI/UX設計師暨應用開發工程師 (1人):
- 職責: 負責使用者介面(輪椅端觸控螢幕、行動APP)的設計與開發,確保操作直觀、易用且符合無障礙設計原則。負責景點介紹內容的組織與呈現方式設計。參與預約功能的前端開發與使用者體驗優化。協助進行使用者測試與回饋收集。
- 技能需求: 熟悉UI/UX設計工具(如Figma, Sketch),具備前端開發技能(如HTML, CSS, JavaScript, React Native/Flutter等)。了解使用者研究方法,對無障礙設計規範有認識。
團隊成員將定期進行技術研討與進度回報,透過敏捷開發模式,快速迭代產品,確保專案按時按質完成。
常見問題 (FAQ)
Q1: 這款自動定位偵測輪椅主要使用了哪些核心技術?
本輪椅系統整合了多種先進技術,主要包括:
- 即時定位與地圖構建 (SLAM): 利用LiDAR(光學雷達)或視覺感測器,讓輪椅能在未知環境中建立地圖並同時確定自身位置。
- 感測器融合: 結合GPS(室外)、IMU(慣性測量單元)、RFID/Beacon(室內輔助)、超音波等多種感測器數據,提高定位精度與環境感知能力。
- 人工智慧 (AI) 與機器學習: 用於路徑規劃、智慧避障、以及可能的場景識別與使用者行為預測。
- 機器人作業系統 (ROS): 作為主要的軟體開發框架,提供豐富的機器人功能模組與工具。
- 行動應用程式開發: 用於實現遠端控制、預約管理、景點資訊查閱等功能。
Q2: 輪椅的景點介紹功能是如何運作的?
景點介紹功能主要透過以下方式運作:
- 位置感知: 輪椅透過其定位系統(如GPS或室內定位技術)精確獲取當前位置。
- 資料庫匹配: 系統內建一個包含各景點地理座標、詳細描述、圖片、語音導覽等多媒體資訊的資料庫。
- 自動觸發/手動查詢: 當輪椅進入預設的景點範圍內,系統可自動播報或顯示該景點的相關資訊。使用者也可以透過輪椅上的觸控螢幕或手機APP主動查詢附近或特定景點的介紹。
- 多媒體呈現: 景點資訊將以文字、圖片、語音等多種形式呈現,提升使用者體驗。
Q3: 使用者如何使用預約功能?預約的對象是什麼?
預約功能主要透過配套的行動應用程式 (APP) 進行操作:
- 預約輪椅本身: 在特定場所(如大型公園、博物館、醫院),使用者可以透過APP預約在特定時間段使用自動定位偵測輪椅。系統會顯示可用輪椅的數量與位置。
- 預約前往景點的行程: 使用者可以設定目的地(如某個展館、特定設施),輪椅將自動規劃路徑並在預約時間將使用者送達。
- 預約景點相關服務 (視整合程度): 若與景點運營方有合作,可能還能預約無障礙通道通行、導覽服務或其他特殊協助。
- 操作流程: 使用者在APP上選擇服務類型、日期時間、地點等資訊,提交預約請求。系統確認後會發送通知給使用者。
Q4: 這款智慧輪椅的安全性如何保障?
安全性是本專案的最高優先考量,我們採取了多重保障措施:
- 多感測器避障: 結合LiDAR、深度攝影機、超音波感測器,實現360度無死角障礙物偵測,能應對靜態及動態障礙物。
- 可靠的演算法: 穩健的路徑規劃與避障演算法,確保在複雜環境中能做出安全決策。
- 緊急停止機制: 輪椅上設有明顯的物理緊急停止按鈕,使用者或旁觀者在任何情況下均可立即停止輪椅。APP上也可能提供遠程急停功能。
- 速度控制: 根據環境自動調整行駛速度,在人多或狹窄區域自動降速。
- 電量監控與安全停靠: 系統實時監控電池電量,低電量時會提醒使用者並自動導航至充電點或安全區域。
- 系統冗餘與失效保護: 關鍵感測器或模組發生故障時,系統會進入安全模式或平穩停車,並發出警示。
- 持續測試與驗證: 進行大量模擬測試與真實場景測試,確保系統在各種條件下的安全可靠。
推薦探索:拓展您的視野
若您對本專案或相關領域感興趣,以下主題或許能為您提供更深入的洞見:
- 比較不同類型智慧輪椅的定位技術及其優缺點。
- 探討機器人作業系統(ROS)在自主移動機器人開發中的應用與挑戰。
- 研究無障礙旅遊中智慧輔具如何提升身心障礙者的出行體驗。
- 分析整合物聯網(IoT)與雲端運算於智慧輪椅服務平台的潛力與實現方式。
參考資料
Last updated May 8, 2025