
Explorando la Ciencia en un Carro Omnidireccional Lateral
Descubriendo la integración de física, ingeniería y robótica en el diseño omnidireccional
Aspectos Clave
- Física y Mecánica: Comprender la dinámica, fuerzas, fricción y movimiento lateral.
- Ingeniería y Robótica: Sistemas de control, diseño de ruedas y algoritmos para maniobras.
- Ciencia de Materiales: Selección de compuestos para resistencia y ligereza en el carro.
Introducción
El concepto de un carro omnidireccional lateral es una muestra fascinante de cómo diversas ramas de la ciencia se integran para crear sistemas de movimiento altamente sofisticados. Este tipo de vehículo no solo demuestra principios fundamentales de la física y la mecánica, sino que también combina ingeniería avanzada, robótica, sistemas de control, y ciencia de materiales, para desarrollar una plataforma capaz de moverse en cualquier dirección sin necesidad de girar su orientación. En esta exploración, profundizaremos en cada una de estas áreas y veremos cómo se conectan para formar el concepto detrás de un carro omnidireccional lateral.
Fundamentos Físicos y Mecánicos
Principios de la Física
La física es el pilar fundamental que permite comprender y diseñar el movimiento de un carro omnidireccional. Entre los conceptos físicos más relevantes se encuentran la dinámica, la fuerza, la fricción y la cinemática, que permiten optimizar el desplazamiento lateral y la estabilidad del sistema.
Leyes de Newton y Conservación del Momento
Un carro omnidireccional lateral se beneficia enormemente de las leyes del movimiento de Newton. La relación entre fuerza y aceleración, junto a la conservación del momento lineal y angular, permiten que el diseño del vehículo mantenga su estabilidad durante maniobras en múltiples direcciones. Por ejemplo, la aplicación controlada de fuerzas en cada rueda puede ajustar el movimiento sin cambiar la orientación principal del carro.
Principios de Fricción y Dinámica
La reducción de la fricción es esencial para lograr movimientos suaves y precisos. Las ruedas omnidireccionales, como las ruedas Mecanum, cuentan con rodillos colocados en ángulos estratégicos que transforman la fricción de deslizamiento en fricción rotacional. Esto permite que cada rueda contribuya a mover el carro de forma lateral, y las ecuaciones de movimiento y distribución de fuerzas permiten optimizar este proceso.
Ingeniería, Robótica y Sistemas de Control
Diseño de Ruedas y Configuraciones Mecánicas
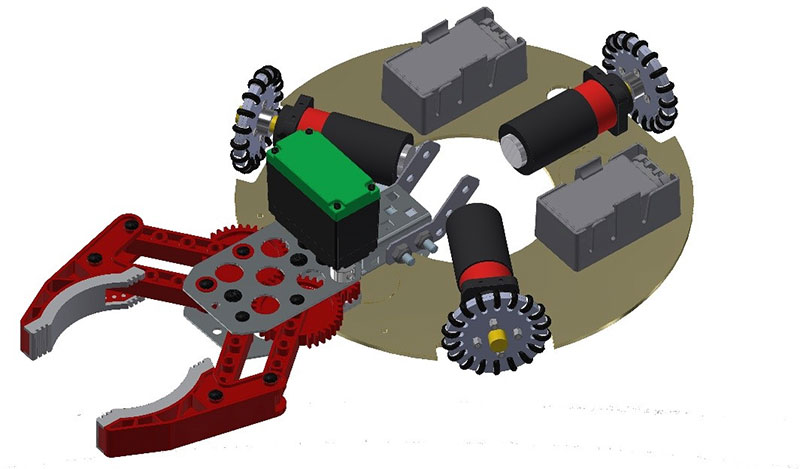
Una de las innovaciones más críticas en la tecnología de carros omnidireccionales es la implementación de ruedas especializadas. Las ruedas Mecanum y ruedas con rodillos inclinados son ejemplos de cómo la ingeniería mecánica se une con la física para crear una plataforma que se desplaza en cualquier dirección. La clave está en el diseño de los rodillos, dispuestos en ángulos que permiten que cada rueda no solo rote sino que contribuya a un movimiento lateral.
Control Independiente y Algoritmos de Movimiento
Para que un carro omnidireccional se desplace con precisión, es fundamental contar con sistemas de control avanzados que regulen la velocidad y dirección de cada rueda de forma independiente. Esto implica el uso de algoritmos de control en tiempo real, sensores y software especializado en robótica. El estudio de la cinemática de los movimientos permite diseñar trayectorias y ajustar la potencia de cada motor, logrando una integración precisa que se traduce en maniobras fluidas y adaptativas.
Aplicaciones en Robótica y Automatización
En robótica móvil y sistemas de automatización industrial, la capacidad de moverse en cualquier dirección sin la necesidad de reorientar el chasis es una ventaja decisiva. Robots diseñados para tareas en entornos cerrados, logística en almacenes, y procesos de manufactura se benefician del alto grado de maniobrabilidad que ofrece este sistema. Los vehículos guiados automatizados (AGV) utilizan tecnologías similares, integrando sensores de navegación, GPS, y sistemas de odometría para posicionarse con precisión.
Ciencia de Materiales y Diseño Estructural
Selección de Materiales y Durabilidad
La elección correcta de los materiales es esencial para garantizar que el carro omnidireccional no solo tenga un rendimiento óptimo, sino que también sea robusto y duradero. Materiales como el acero, aleaciones de aluminio y otros compuestos avanzados son seleccionados por sus propiedades mecánicas, incluyendo alta resistencia, bajo peso y resistencia a la corrosión. Cada uno de estos materiales se estudia en detalle mediante la ciencia de materiales para determinar su comportamiento bajo cargas y tensiones continuas.
Integridad Estructural y Resistencia
El diseño estructural de un carro omnidireccional debe balancear la ligereza necesaria para facilitar el movimiento con la resistencia necesaria para soportar cargas y tensiones durante las maniobras. La ingeniería de materiales se encarga de encontrar este equilibrio, evaluando factores como la fatiga del material, la propagación de microfracturas y el comportamiento ante impactos o vibraciones. Estos estudios permiten que el diseño final cumpla con estándares de seguridad y rendimiento, esenciales en aplicaciones tanto industriales como en la robótica avanzada.
Integración de Sistemas de Navegación y Localización
Tecnologías de Posicionamiento y Sensores
Además de la mecánica y la estructura, un aspecto vital en la operación de un carro omnidireccional es su capacidad para ubicarse y navegar de manera autónoma en su entorno. Esto se logra mediante la integración de sistemas de navegación que incluyen tecnologías como el GPS, la odometría, la visión artificial y sensores inerciales.
Importancia de los Algoritmos de Localización
Los algoritmos de localización y navegación permiten determinar con precisión la posición del vehículo en un espacio dinámico. Al combinar datos de sensores y aplicar técnicas de fusión de datos, los sistemas informáticos pueden calcular rutas óptimas, detectar obstáculos y ajustar la trayectoria en tiempo real. Esto es especialmente imprescindible en entornos industriales y aplicaciones de robótica donde la precisión del movimiento es crucial para evitar colisiones y optimizar procesos.
Tabla Comparativa: Aspectos Clave del Carro Omnidireccional
| Aspecto | Descripción | Aplicación |
|---|---|---|
| Física y Mecánica | Estudio de fuerzas, fricción, inercia y dinámicas de movimiento. | Permite calibrar el movimiento lateral y la estabilidad del vehículo. |
| Ingeniería y Robótica | Implementación de ruedas Mecanum y sistemas de control independientes. | Habilita maniobras precisas en entornos dinámicos y automatizados. |
| Ciencia de Materiales | Selección de materiales robustos y ligeros, como aleaciones y acero. | Asegura durabilidad y resistencia estructural del carro. |
| Sistemas de Navegación | Integración de GPS, sensores y fusión de datos para la localización. | Optimiza la movilidad autónoma en entornos complejos. |
Aplicaciones y Relevancia en el Mundo Actual
Impacto en la Industria y la Logística
La capacidad de un carro omnidireccional de desplazarse en cualquier dirección sin necesidad de reorientar su chasis tiene implicaciones significativas en la industria. En almacenes y centros de distribución, donde el espacio y la eficiencia son críticos, estos vehículos permiten la optimización de rutas y la reducción de tiempos de desplazamiento al maniobrar entre estantes y otros obstáculos. Además, en líneas de producción automatizadas, su flexibilidad mejora la eficiencia de los procesos al adaptarse a cambios en la infraestructura sin necesidad de modificaciones complejas.
Innovación en Robótica Móvil
En el campo de la robótica, el carro omnidireccional lateral representa un avance en la movilidad y en la capacidad para adaptarse a entornos impredecibles. Robots equipados con esta tecnología pueden realizar tareas que requieren alta precisión y agilidad, tales como inspección en entornos confinados, asistencia en operaciones de búsqueda y rescate, y plataformas de servicio en áreas con alta densidad de tráfico.
Integración en la Investigación Científica
La academia y centros de investigación utilizan modelos teóricos y experimentales de carros omnidireccionales para analizar fenómenos de movimiento, optimizar el control de sistemas complejos y desarrollar nuevos materiales y algoritmos de navegación. Estos estudios no solo aportan al conocimiento científico, sino que también abren la puerta a innovaciones prácticas que pueden transformar múltiples sectores, desde la logística hasta la medicina.
Referencias
- ENS069813 - UABC Repositorio
-
Mecanum Wheel Robot - Makeblock
- Tracción Omnidireccional - Grupocarman
- Modelo Cinemático de Robot - Uniandes
- Robot con Ruedas Omnidireccionales - CICESE
Recomendaciones de Búsqueda

Last updated March 20, 2025