
解鎖迷宮路徑:逃逸圖在斯坦納樹中的巧妙應用
探索如何在複雜障ACY環境中,利用逃逸圖構建最優連接路徑的策略與技術。
核心亮點
- 精準導航: 逃逸圖 (Escape Graph) 為在包含障礙物的複雜環境中尋找最短連接路徑(斯坦納樹)提供了一種有效的圖論模型。
- 化繁為簡: 它將困難的幾何佈線問題轉化為圖搜索問題,尤其在集成電路(VLSI)設計中,顯著提高了尋找最優或近最優解的效率。
- 多樣算法支持: 逃逸圖可與多種算法結合,包括啟發式、精確算法和近似算法,以應對不同規模和複雜度的帶障礙物斯坦納樹問題。
斯坦納樹問題與障礙物的挑戰
斯坦納樹問題 (Steiner Tree Problem) 是一個經典的組合優化問題,其目標是找到一個連接給定一組終端點 (terminals) 的最小權重樹。這個樹可以包含額外的節點,即斯坦納點 (Steiner points),以進一步縮短總長度。在許多實際應用中,尤其是在超大規模集成電路 (VLSI) 的物理設計和城市規劃等領域,我們不僅要連接終端點,還必須避開預設的障礙物 (obstacles)。這種情況下的問題被稱為帶障礙物的斯坦納樹問題,特別是帶障礙物的矩形斯坦納樹 (Obstacle-Avoiding Rectilinear Steiner Tree, OARSMT) 問題,其中路徑必須是水平或垂直的(矩形的)。障礙物的存在使得問題的複雜性急劇增加,傳統的圖算法難以直接高效求解。
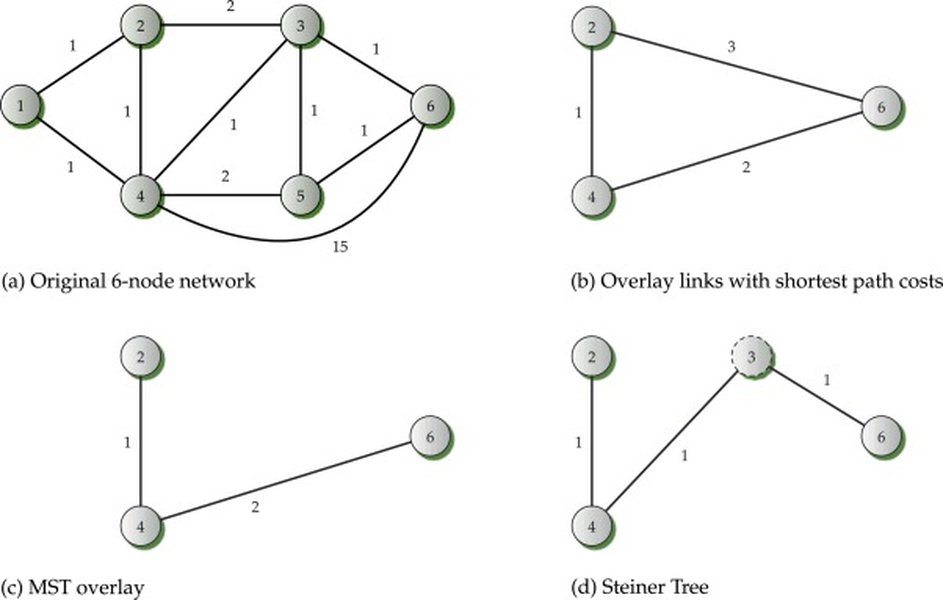
上圖展示了斯坦納樹的基本概念,即用最短的總長度連接多個指定的終端點,可能引入額外的斯坦納點以優化路徑。
什麼是逃逸圖 (Escape Graph)?
定義與核心目的
逃逸圖是一種特殊的連接圖 (connection graph),專門設計用來解決帶障礙物的斯坦納樹問題,特別是OARSMT問題。它的核心思想是通過在包含障礙物的平面上構造一個圖,該圖的邊代表了可以安全“逃逸”或繞過障礙物的可行路徑。研究表明,至少存在一個最優的OARSMT完全嵌入在相應的逃逸圖中。這使得我們可以在這個相對簡化的圖結構上應用圖算法來尋找最優解,而不是在原始的、包含複雜幾何約束的連續空間中進行搜索。
轉化幾何難題為圖論問題
逃逸圖的引入,巧妙地將一個涉及複雜幾何形狀、連續空間和避障約束的難題,轉化為一個離散的、基於圖論的尋路問題。一旦逃逸圖構建完成,原先的OARSMT問題就變成了在該圖上尋找一個包含所有終端點的最小權重斯坦納樹的問題。
與漢南網格 (Hanan Grid) 的關聯
逃逸圖的概念與漢南網格有相似之處。漢南網格是由通過所有終端點的水平和垂直線構成的網格。對於無障礙物的矩形斯坦納樹問題,最優解總是可以存在於漢南網格上。逃逸圖可以看作是漢南網格在有障礙物情況下的一種推廣和改良,它更精確地捕捉了障礙物周圍的可行路徑,剔除了被障礙物阻擋的網格線。
逃逸圖的構建詳解
構建一個有效的逃逸圖是成功應用此方法的關鍵。其構建過程基於“逃逸線段” (escape segments) 或“逃逸路徑” (escape paths) 的概念。
逃逸圖的組成元素:節點與邊
節點 (Vertices)
逃逸圖的節點通常包括以下幾種類型:
- 終端點 (Terminals): 這是我們需要連接的原始點集。
- 障礙物角落點 (Obstacle Corners): 障礙物的凸角和凹角點。
- 逃逸線段的交點 (Intersections of Escape Segments): 這些是從終端點或障礙物角落點延伸出的水平或垂直線段(即逃逸線段)彼此相交形成的點,前提是這些線段本身沒有穿過任何障礙物。
逃逸線段 (Escape Segments)
逃逸線段是從終端點或障礙物的邊界點(通常是角落點)出發,沿著水平或垂直方向延伸的線段,直到遇到另一個障礙物的邊界、另一個逃逸線段或達到問題定義的邊界為止。關鍵在於這些線段本身不能穿過任何障礙物的內部。
邊 (Edges)
逃逸圖的邊連接圖中的節點,代表了它們之間無障礙的矩形路徑。如果兩個逃逸圖節點之間存在一條不穿過任何障礙物的水平或垂直線段,那麼就在這兩個節點之間添加一條邊,其權重通常是這兩個節點之間的曼哈頓距離。
複雜度與簡化技術
在最壞情況下,如果終端點和障礙物角落點的總數為 n,逃逸圖的頂點和邊的數量可能達到 \(O(n^2)\)。對於大規模問題,這可能導致較高的計算成本。因此,研究者們提出了多種逃逸圖的簡化 (reduction) 技術,例如移除冗餘的節點和邊,以在不犧牲解的最優性或近似質量的前提下,減小圖的規模,提高算法效率。實際應用中,尤其對於典型的VLSI佈線實例,簡化後的逃逸圖通常比最壞情況小得多。
逃逸圖在斯坦納樹算法中的應用策略
一旦逃逸圖構建完成,就可以在其上應用各種斯坦納樹算法來找到連接所有終端點的最小成本樹。
通用工作流程
應用逃逸圖解決OARSMT問題通常遵循以下步驟:
- 構建逃逸圖: 根據給定的終端點集合和障礙物佈局,生成相應的逃逸圖。
- 在逃逸圖上尋找斯坦納樹: 在此圖上應用一個合適的斯坦納樹算法(啟發式、近似或精確算法)。
- 後處理與優化: 對找到的斯坦納樹進行可能的優化,例如移除U形彎曲等,以進一步縮短總線長。
主要算法類別
啟發式算法 (Heuristic Approaches)
由於斯坦納樹問題本身是NP難的,啟發式算法因其能在合理時間內給出高質量解而廣泛應用。
- Ganley 和 Cohoon 的方法: Joseph L. Ganley 和 James P. Cohoon 是較早提出並系統研究逃逸圖用於OARSMT問題的學者。他們證明了最優OARSMT必然存在於逃逸圖中,並提出了基於逃逸圖的啟發式算法。
- 線搜索路由啟發式 (Line Search Routing Heuristic): 這種方法通過在逃逸圖中搜索和組合可能的路徑段來逐步構建斯坦納樹。
精確算法 (Exact Algorithms)
對於終端點數量較少的情況(例如3個或4個點),可以開發特定的拓撲枚舉方案,在逃逸圖上構建最優解。對於更一般的情況,可以通過分支定界或動態規劃等方法在(可能經過簡化的)逃逸圖上尋找精確解,但計算成本較高。
- 拓撲枚舉: 對於少量終端,枚舉所有可能的斯坦納樹拓撲結構,並在逃逸圖中為每種拓撲找到最優實現。
- 縮減逃逸圖 (Reduced Escape Graph): 透過移除不必要的節點和邊來縮小搜索空間,使得精確算法能在更大規模的問題上應用。
近似算法 (Approximation Algorithms)
對於大規模問題,近似算法提供了在解的質量和計算時間之間的良好平衡。
- 基於最小生成樹 (MST) 的近似: 在逃逸圖上,可以運行最小生成樹算法(例如Kruskal或Prim算法)作為一個基礎,然後通過添加斯坦納點來改進。許多斯坦納樹近似算法都基於MST。
- FLUTE (Fast Lookup Table Based Wirelength Estimation) 及其變種: FLUTE最初是為無障礙矩形斯坦納樹設計的高效算法,後被擴展到處理帶障礙物的場景,通常與逃逸圖或類似的圖結構結合使用。
- 迭代隨機化舍入 (Iterative Randomized Rounding) 和線性規劃鬆弛 (LP Relaxation): 這些是更高級的近似技術,首先將問題表述為一個線性規劃問題,在逃逸圖的邊上定義變量,求解鬆弛版本後,通過舍入技術得到斯坦納樹。
優化與精煉技術
在初步得到斯坦納樹後,通常會進行後處理以進一步優化。
- U形移除 (U-shape Removal): 檢測並移除路徑中不必要的“U”形彎曲,以縮短線長。
- 路徑平移與調整: 在不違反障礙物約束的前提下,微調路徑段的位置。
不同斯坦納樹構建方法的比較
下表比較了幾種不同的斯坦納樹構建方法,特別是涉及逃逸圖的策略,以突顯它們在不同方面的特性。
| 方法 (Method) | 最優性保證 (Optimality Guarantee) | 計算成本 (Computational Cost) | 障礙物處理 (Obstacle Handling) | 主要應用 (Primary Application) |
|---|---|---|---|---|
| 傳統最小生成樹 (Traditional MST) | 僅對MST問題最優,對Steiner問題是近似 | 低 (Low) | 不直接支持 (Not directly) | 一般圖連接 (General graph connection) |
| 漢南網格上的MST (MST on Hanan Grid) | 對於無障礙RSMT是次優,有障礙則更差 | 中 (Medium) | 間接,效果有限 (Indirect, limited effectiveness) | 無障礙矩形Steiner樹 (Obstacle-free RSMT) |
| 逃逸圖 + 啟發式 (Escape Graph + Heuristic) | 良好近似 (Good Approximation) | 中到高 (Medium to High) | 直接且有效 (Direct & Effective) | VLSI佈線,帶障礙物場景 (VLSI Routing, with obstacles) |
| 逃逸圖 + 精確算法 (Escape Graph + Exact) | 最優 (Optimal) | 高,隨問題規模指數增長 (High, exponential with size) | 直接且最優 (Direct & Optimal) | 小規模OARSMT,理論分析 (Small-scale OARSMT, theoretical analysis) |
| 逃逸圖 + FLUTE等近似算法 (Escape Graph + FLUTE-like Approx.) | 良好近似,有理論保證 (Good Approximation with theoretical bounds) | 中 (Medium) | 直接且高效 (Direct & Efficient) | 大規模VLSI佈線 (Large-scale VLSI Routing) |
此表提供了各種方法在關鍵指標上的概覽,幫助理解逃逸圖在處理複雜帶障礙物斯坦納樹問題時的價值。
逃逸圖方法能力雷達圖
下方的雷達圖直觀地比較了幾種斯坦納樹算法(包括基於逃逸圖的算法)在不同性能維度上的表現。這些評估是基於普遍的算法特性給出的相對比較,實際性能可能因具體問題實例而異。
雷達圖中的評分(1-10分,10為最佳/最高):
- 解題質量:衡量算法找到的解接近最優解的程度。
- 計算時間:算法的運行速度,評分越高表示速度越快(時間越短)。
- 實現複雜度:實現該算法的難易程度,評分越高表示越容易實現。
- 障礙處理能力:算法處理複雜障礙物環境的有效性。
- 可擴展性:算法處理大規模問題的能力。
逃逸圖與斯坦納樹問題心智圖
下方的心智圖概括了逃逸圖在解決斯坦納樹問題(特別是帶障礙物的矩形斯坦納樹問題)中的核心概念、構建方法、應用算法以及其優缺點。
可行路徑抽象化 (Feasible Path Abstraction)"] id5["節點 (Nodes)
終端點、障礙物角落、
逃逸段交點 (Terminals, Obstacle Corners,
Escape Segment Intersections)"] id6["逃逸線段 (Escape Segments)
無障礙水平/垂直延伸 (Obstacle-free H/V Extensions)"] id7["邊 (Edges)
節點間的無障礙矩形路徑 (Feasible Rectilinear Paths between Nodes)"] id8["圖的複雜度與簡化 (Graph Complexity & Reduction)
O(n²), 簡化技術 (Reduction Techniques)"] ["應用算法 (Applied Algorithms on Escape Graph)"] id9["啟發式算法 (Heuristic Algorithms)
Ganley & Cohoon, 線搜索 (Line Search)"] id10["精確算法 (Exact Algorithms)
拓撲枚舉 (Small N), 分支定界 (Topology Enumeration, Branch & Bound)"] id11["近似算法 (Approximation Algorithms)
MST-based, FLUTE, LP Relaxation"] id12["後處理 (Post-processing)
U形移除, 路徑優化 (U-shape Removal, Path Refinement)"] ["優勢 (Advantages)"] id13["保證解空間包含最優解 (Guaranteed Solution Space (Optimal OARSMT))"] id14["簡化複雜幾何問題 (Simplifies Complex Geometric Problem)"] id15["VLSI設計中的實用性 (Practicality in VLSI Design)"] ["挑戰 (Challenges)"] id16["圖的規模可能很大 (Potentially Large Graph Size)"] id17["構建時間成本 (Construction Time Cost)"] id18["對密集/複雜障礙物的敏感性 (Sensitivity to Dense/Complex Obstacles)"]
這個心智圖幫助我們系統地理解逃逸圖方法的全貌,從問題的提出到解決方案的實施及其影響。
相關視頻:斯坦納樹問題簡介
以下視頻簡要介紹了斯坦納樹問題的基本概念。雖然它可能不直接涉及逃逸圖,但有助於理解逃逸圖所要解決的核心問題背景。
該視頻解釋了斯坦納樹問題:給定一組點(頂點),用最短長度的網絡(圖)將它們互連起來,其中長度是所有邊長之和。
理解斯坦納樹問題的基礎對於深入探究逃逸圖等高級解決方案至關重要。逃逸圖正是為了解決在更複雜條件下(如存在障礙物和要求矩形路徑)的斯坦納樹問題而提出的。
優勢與挑戰
逃逸圖方法的優勢
- 保證解的質量: 逃逸圖的構造確保了至少存在一個最優的OARSMT位於該圖中,為尋找高質量解提供了堅實基礎。
- 問題轉化: 將複雜的、帶有幾何約束的連續空間搜索問題轉化為離散圖上的路徑尋找問題,使得成熟的圖算法得以應用。
- 工程實用性: 在VLSI芯片佈線等實際工程問題中,逃逸圖及其相關算法已被證明是有效的,能夠處理具有大量終端和障礙物的實際案例。
- 支持多種算法: 可以與啟發式、近似和精確算法靈活結合,適應不同精度和效率的需求。
面臨的挑戰
- 圖的規模: 儘管有簡化技術,但在障礙物密集或終端數量眾多的情況下,逃逸圖的規模仍然可能非常龐大,導致較高的內存消耗和計算時間。
- 構建成本: 生成逃逸圖本身,特別是計算所有逃逸線段及其交點,可能是一個耗時的過程。
- 複雜障礙物處理: 雖然設計初衷是處理障礙物,但對於形狀極其不規則或數量極多的障礙物,逃逸圖的複雜性和有效性可能會受到影響。
常見問題解答 (FAQ)
Q1: 什麼是斯坦納樹問題 (Steiner Tree Problem)?
斯坦納樹問題是在一個給定的點集(稱為終端點)中,找到一個總長度(或權重)最小的樹,這個樹必須連接所有的終端點。與最小生成樹 (MST) 不同,斯坦納樹允許引入額外的點(稱為斯坦納點),這些點不在原始終端點集中,但可以幫助減少樹的總長度。
Q2: 逃逸圖 (Escape Graph) 與漢南網格 (Hanan Grid) 有何不同?
漢南網格是通過所有終端點作水平線和垂直線構成的網格。對於無障礙的矩形斯坦納樹問題,最優解總是在漢南網格上。逃逸圖可以看作是漢南網格在有障礙物情況下的擴展和優化。它不僅考慮終端點,還考慮障礙物的邊界,並只包含那些能夠“逃逸”或繞過障礙物的路徑,因此能更精確地描述有障礙環境下的可行路徑空間。
Q3: 逃逸圖主要應用在哪些領域?
逃逸圖最主要的應用領域是超大規模集成電路 (VLSI) 的物理設計,特別是在佈線 (routing) 階段。在芯片設計中,需要在密集的元件之間連接大量的導線,同時避開已經佈置的模塊(即障礙物)。逃逸圖為解決這類帶障礙物的矩形斯坦納樹問題提供了一種有效的框架。此外,類似的概念也可能應用於機器人路徑規劃、管網設計等需要避障連接的場景。
Q4: 構建逃逸圖的複雜度如何?
逃逸圖的複雜度取決於終端點的數量和障礙物的數量及複雜性。在最壞情況下,如果令 n 為終端點和障礙物角落點的總數,逃逸圖中的頂點數和邊數都可以達到 \(O(n^2)\)。然而,在實際應用中,通過各種簡化技術(如移除冗餘頂點和邊),可以顯著減小圖的規模,使其在許多情況下是可處理的。
推薦探索
若想更深入了解相關主題,您可以探索以下查詢:
- 帶障礙物矩形斯坦納樹的近似算法有哪些進展?
- FLUTE算法在VLSI佈線中的具體實現細節是怎樣的?
- 比較不同類型連接圖(如可見性圖、Voronoi圖)在路徑規劃中的優劣。
- 如何評估斯坦納樹啟發式算法的性能和近似比?
參考文獻
Last updated May 11, 2025