
Vom Dauerzustand zum Augenblick: Wie wird ein HIGH-Signal zu einem Impuls?
Entdecken Sie die cleveren elektronischen und digitalen Techniken, um aus einem konstanten Signal einen kurzen, präzisen Impuls zu formen.
Wichtige Erkenntnisse
- Flankenerkennung ist entscheidend: Die Umwandlung basiert meist darauf, den Übergang von LOW zu HIGH (steigende Flanke) zu detektieren und nur in diesem Moment aktiv zu werden.
- Vielfältige Methoden existieren: Von einfachen RC-Gliedern über dedizierte Monoflop-ICs (wie den 555 Timer) bis hin zu digitalen Logikgattern und Mikrocontroller-Programmierung gibt es passende Lösungen für jede Anforderung.
- Definierte Impulsdauer: Viele Techniken, insbesondere Monoflops, erlauben die Erzeugung eines Impulses mit einer präzise festgelegten Dauer, unabhängig davon, wie lange das ursprüngliche HIGH-Signal anliegt.
Was bedeutet die Umwandlung eines HIGH-Signals in einen Impuls?
In der digitalen Elektronik und Steuerungstechnik ist ein HIGH-Signal ein Zustand, bei dem eine Leitung für eine bestimmte oder unbestimmte Dauer einen hohen Logikpegel führt (z. B. +5V oder +3,3V). Im Gegensatz dazu ist ein Impuls ein sehr kurzes Signalereignis – ein kurzer Wechsel von LOW auf HIGH und schnell wieder zurück auf LOW, oder umgekehrt. Die Umwandlung eines Dauersignals (HIGH) in einen kurzen Impuls ist eine grundlegende Technik, die benötigt wird, um:
- Ereignisse zu triggern (auszulösen), ohne dass der Triggerzustand dauerhaft aktiv bleibt.
- Zähler zu inkrementieren.
- Flip-Flops zu schalten.
- Mikrocontroller-Interrupts präzise auszulösen.
- Bestimmte Aktoren anzusteuern, die nur einen kurzen Schaltbefehl benötigen.
Das Ziel ist es also, die Information "Das Signal ist jetzt HIGH geworden" in einen kurzen, einmaligen "Startschuss" umzuwandeln.
Methoden zur Impulserzeugung aus einem HIGH-Signal
Es gibt verschiedene bewährte Methoden, um diese Umwandlung zu realisieren. Die Wahl hängt von den spezifischen Anforderungen wie gewünschter Impulslänge, Präzision, Kosten und vorhandener Technologie ab.
1. Flankenerkennung mit RC-Gliedern (Differenzierer)
Das analoge Grundprinzip
Eine der einfachsten Methoden nutzt die Eigenschaften eines Kondensators und eines Widerstands. Ein RC-Hochpassfilter reagiert auf schnelle Spannungsänderungen (wie die steigende Flanke eines Signals von LOW auf HIGH) mit einer kurzen Spannungsspitze am Ausgang. Der Kondensator lässt die schnelle Änderung kurzzeitig "durch", während der Widerstand den Strom begrenzt und für die Entladung sorgt.
- Aufbau: Das Eingangssignal wird über einen Kondensator (C) geführt. Dahinter liegt ein Widerstand (R) gegen Masse (GND) oder VCC, je nach gewünschter Impulspolarität. Der Ausgang wird zwischen Kondensator und Widerstand abgegriffen.
- Funktion: Bei der steigenden Flanke des Eingangssignals erzeugt die Schaltung einen kurzen positiven (oder negativen) Spannungsimpuls. Die Dauer dieses Impulses hängt von der Zeitkonstante \( \tau = R \times C \) ab.
- Veredelung: Oft wird der resultierende, oft "unsaubere" Impuls durch einen nachgeschalteten Schmitt-Trigger oder Komparator geleitet. Dieser Baustein wandelt den analogen Spannungsverlauf in einen sauberen, digitalen Rechteckimpuls definierter Höhe um, sobald ein bestimmter Schwellenwert überschritten wird.
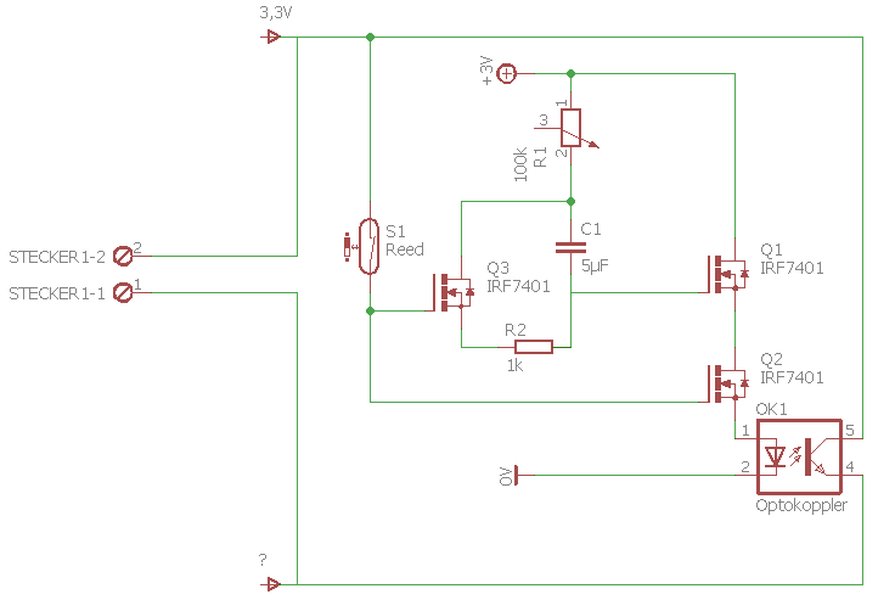
Grundprinzip einer RC-Schaltung zur Erzeugung eines Impulses aus einer Signalflanke.
2. Monostabile Kippstufen (Monoflops)
Impulse mit definierter Länge
Ein Monoflop (oder monostabiler Multivibrator) ist eine Schaltung, die genau einen stabilen Zustand hat. Wird sie durch eine Eingangsflanke (z.B. die steigende Flanke des HIGH-Signals) getriggert, kippt sie für eine vordefinierte Zeitspanne in einen instabilen Zustand (erzeugt also einen HIGH- oder LOW-Impuls am Ausgang) und kehrt danach automatisch in ihren stabilen Zustand zurück. Die Dauer des Ausgangsimpulses ist dabei unabhängig davon, wie lange das Eingangssignal HIGH bleibt (solange es lang genug war, um den Trigger auszulösen).
- Bekanntester Vertreter: Der Timer-IC NE555 ist sehr populär für den Aufbau von Monoflop-Schaltungen. Mit wenigen externen Bauteilen (ein Widerstand und ein Kondensator) lässt sich die Impulsdauer präzise einstellen.
- Vorteil: Erzeugt zuverlässig Impulse definierter Länge.
- Varianten: Es gibt "nicht-retriggerbare" Monoflops (ignorieren weitere Trigger während der Impulsausgabe) und "retriggerbare" (starten die Impulsdauer bei jedem neuen Trigger neu). Für die Umwandlung eines Dauersignals in *einen* Impuls ist meist ein nicht-retriggerbarer Typ oder eine Logik davor sinnvoll.
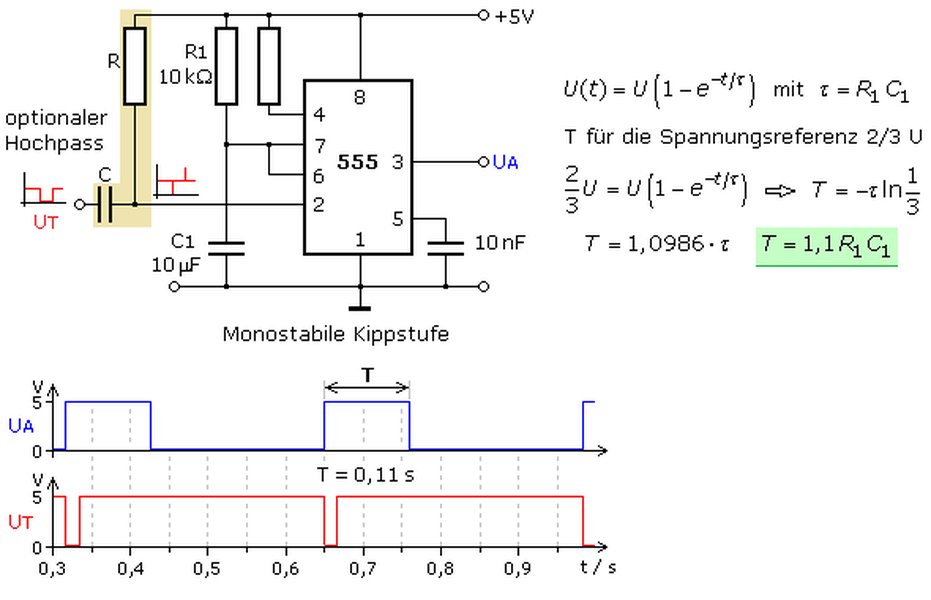
Beispielschaltung eines 555 Timers, der oft als Monoflop zur Impulserzeugung genutzt wird.
3. Digitale Logikschaltungen
Präzision durch Gatter und Flip-Flops
Die Flankenerkennung kann auch rein digital mit Logikgattern realisiert werden. Eine gängige Methode vergleicht das Eingangssignal mit einer leicht verzögerten Version desselben Signals.
- XOR-Methode: Ein Exklusiv-ODER (XOR) Gatter gibt HIGH aus, wenn seine Eingänge unterschiedlich sind. Führt man das Originalsignal an einen Eingang und eine durch ein kleines RC-Glied oder einige wenige Gatter verzögerte Version an den anderen Eingang, ist der XOR-Ausgang nur für die kurze Zeit der Verzögerung HIGH, wenn sich das Eingangssignal ändert (also bei der steigenden und fallenden Flanke). Ein nachgeschaltetes UND-Gatter mit dem Originalsignal kann den Impuls auf die steigende Flanke beschränken.
- Flip-Flop-Methode: Ein D-Flip-Flop kann verwendet werden, um den Zustand des Signals im vorherigen Taktzyklus zu speichern. Durch Vergleich des aktuellen Zustands mit dem gespeicherten Zustand kann eine Flanke erkannt werden.
- NAND-Methode mit Verzögerung: Eine Kombination aus NAND-Gattern und einer Verzögerungsleitung (z.B. RC-Glied oder weitere Gatter) kann ebenfalls zur Erzeugung kurzer Impulse bei einer Signalflanke genutzt werden.
4. Mikrocontroller-basierte Lösung
Flexibilität durch Software
Moderne Mikrocontroller (MCUs) bieten eine sehr flexible Möglichkeit zur Impulserzeugung.
- Interrupts: Ein Eingangspin des MCUs wird so konfiguriert, dass er bei einer steigenden Flanke einen Interrupt auslöst.
- Timer: Im Interrupt-Service-Routine (ISR) wird ein Ausgangspin auf HIGH gesetzt und ein Timer gestartet. Nach Ablauf der gewünschten Impulsdauer (gesteuert durch den Timer) wird der Ausgangspin wieder auf LOW gesetzt.
- Vorteile: Hohe Flexibilität bei der Impulsdauer, einfache Anpassung der Logik (z.B. Entprellung, Reaktion nur auf die erste Flanke nach langer Pause etc.) durch Software.
- Nachteil: Benötigt einen Mikrocontroller und Programmierung.
5. SPS-Flankenauswertung
Industriestandard in der Automatisierung
In Speicherprogrammierbaren Steuerungen (SPS) ist die Flankenauswertung eine Standardfunktion. Spezielle Bausteine oder Anweisungen (oft als "FP" für positive Flanke oder R_TRIG bezeichnet) erkennen den Übergang eines Signals von 0 auf 1 (LOW auf HIGH) und erzeugen intern einen Impuls, der typischerweise genau für einen SPS-Zyklus aktiv ist. Dies wird häufig verwendet, um Aktionen nur einmal beim Einschalten eines Sensors oder Tasters auszulösen.
Übersicht der Methoden
Die folgende Mindmap visualisiert die verschiedenen Ansätze zur Umwandlung eines HIGH-Signals in einen Impuls:
Umwandlung"] M1["Elektronische Schaltungen"] M1_1["RC-Differenzierer"] M1_1_1["+ Schmitt-Trigger/Komparator"] M1_2["Monostabile Kippstufe
(Monoflop)"] M1_2_1["z.B. 555 Timer IC"] M1_2_2["Logik-IC Monoflops"] M2["Digitale Logik"] M2_1["Gatterbasiert"] M2_1_1["XOR + Verzögerung"] M2_1_2["NAND + Verzögerung"] M2_2["Flip-Flop-basiert"] M3["Mikrocontroller (MCU)"] M3_1["Interrupt-gesteuert"] M3_2["Timer-basiert"] M4["Speicherprogrammierbare
Steuerung (SPS)"] M4_1["Flankenbausteine
(z.B. FP / R_TRIG)"]
Vergleich der Methoden
Jede Methode hat ihre eigenen Vor- und Nachteile, die bei der Auswahl berücksichtigt werden sollten:
| Methode | Vorteile | Nachteile | Typische Anwendung |
|---|---|---|---|
| RC-Glied + Komparator/Schmitt-Trigger | Einfacher Aufbau, wenige Bauteile, kostengünstig | Impulslänge stark von Bauteiltoleranzen abhängig, ggf. nicht sehr präzise | Einfache Flankendetektion, Trigger für einfache Logik |
| Monoflop (z.B. 555 Timer) | Definierte, einstellbare Impulslänge, relativ robust | Benötigt IC und externe R/C-Bauteile, etwas komplexer als reine RC-Lösung | Zeitgeberfunktionen, Triggerimpulse definierter Dauer |
| Digitale Logikgatter | Präzise, schnelle Reaktion, rein digital | Kann je nach Ansatz komplexer werden, benötigt Logik-ICs | Schnelle digitale Systeme, Integration in komplexere Logikschaltungen |
| Mikrocontroller | Sehr hohe Flexibilität (Impulslänge, Logik), programmierbar, Entprellung leicht implementierbar | Benötigt MCU und Programmierung, ggf. langsamer als Hardwarelösung (Interrupt-Latenz) | Komplexe Steuerungen, wenn MCU bereits vorhanden ist, flexible Triggerlogik |
| SPS-Flankenbaustein | Standardisiert, einfach in SPS-Programmen zu verwenden, robust | Nur im Kontext einer SPS anwendbar, Impulslänge meist auf 1 Zyklus festgelegt | Industrielle Automatisierung, Schrittkettensteuerung |
Bewertung der Ansätze
Das folgende Diagramm bietet eine vergleichende Einschätzung der gängigsten Hardware- und Software-Methoden anhand verschiedener Kriterien. Beachten Sie, dass dies eine qualitative Einschätzung ist:
Das Diagramm vergleicht die Methoden anhand der Kriterien: Geringe Komplexität (einfach aufzubauen), Geringe Kosten, Hohe Flexibilität (anpassbar an verschiedene Anforderungen), Hohe Präzision (genaue Impulslänge und -form) und Hohe Geschwindigkeit (schnelle Reaktion auf die Flanke). Höhere Werte (weiter außen im Diagramm) sind bei den meisten Kriterien vorteilhafter, außer bei Komplexität und Kosten, wo niedrigere Werte (näher am Zentrum) besser sind. Die Achsen wurden zur besseren Lesbarkeit invertiert beschriftet.
Wichtige Aspekte bei der Implementierung
Unabhängig von der gewählten Methode gibt es einige Punkte zu beachten:
Impulslänge
Stellen Sie sicher, dass die erzeugte Impulslänge für die nachfolgende Schaltung oder Anwendung geeignet ist (nicht zu kurz, nicht zu lang). Bei RC-Gliedern und Monoflops wird sie durch die Bauteilwerte bestimmt, bei MCUs durch die Programmierung.
Flankenauswahl
Die meisten hier beschriebenen Methoden fokussieren auf die steigende Flanke (LOW zu HIGH). Soll der Impuls bei der fallenden Flanke (HIGH zu LOW) erzeugt werden, muss die Schaltung entsprechend angepasst werden (z.B. durch Invertierung des Eingangssignals oder Verwendung fallender Flankentrigger).
Entprellung (Debouncing)
Wenn das HIGH-Signal von einer mechanischen Quelle wie einem Taster oder Schalter stammt, kann es beim Umschalten zu kurzzeitigen, unerwünschten Mehrfachkontakten ("Prellen") kommen. Dies würde mehrere Impulse erzeugen. Eine Entprellschaltung (Hardware oder Software) ist dann notwendig, um nur einen einzigen Impuls pro Betätigung zu generieren.
Pegelkompatibilität
Achten Sie darauf, dass die Spannungspegel (z.B. 5V TTL, 3.3V CMOS) der Impulserzeugungsschaltung mit denen der Signalquelle und der nachfolgenden Schaltung kompatibel sind. Gegebenenfalls sind Pegelwandler erforderlich.
Häufig gestellte Fragen (FAQ)
Warum muss ein HIGH-Signal überhaupt in einen Impuls umgewandelt werden?
Viele digitale Systeme reagieren auf Änderungen oder Ereignisse, nicht auf Zustände. Ein Zähler soll beispielsweise nur einmal zählen, wenn ein Knopf gedrückt wird, nicht kontinuierlich, solange er gedrückt bleibt. Ein Impuls repräsentiert das *Ereignis* des Signalwechsels (z.B. "Knopf wurde *jetzt* gedrückt"), während das HIGH-Signal den *Zustand* ("Knopf ist gedrückt") darstellt. Die Umwandlung ist also nötig, um zustandsbasierte Signale in ereignisbasierte Trigger umzuformen.
Welche Methode ist die beste?
Es gibt keine "beste" Methode für alle Fälle. Die Wahl hängt stark von der Anwendung ab:
- Für sehr einfache, kostengünstige Trigger kann ein RC-Glied mit Schmitt-Trigger ausreichen.
- Wenn eine präzise, einstellbare Impulslänge benötigt wird, ist ein Monoflop (z.B. 555 Timer) oft eine gute Wahl.
- In schnellen digitalen Systemen oder wenn der Impuls in komplexere Logik integriert werden soll, eignen sich digitale Logikgatter.
- Wenn bereits ein Mikrocontroller vorhanden ist und Flexibilität oberste Priorität hat, ist die Softwarelösung ideal.
- Im industriellen Umfeld mit SPS sind die eingebauten Flankenfunktionen der Standard.
Kann ich auch die fallende Flanke (HIGH zu LOW) in einen Impuls umwandeln?
Ja, das ist problemlos möglich. Die meisten Methoden lassen sich anpassen:
- Bei RC-Gliedern kann die Schaltungsvariante geändert werden, um einen Impuls bei der fallenden Flanke zu erzeugen.
- Monoflops und Logik-ICs gibt es oft in Varianten, die auf die fallende Flanke triggern (negative edge triggered).
- Bei digitalen Logikgattern kann die Logik entsprechend angepasst werden (z.B. durch Invertierung des Eingangssignals oder der Vergleichslogik).
- Mikrocontroller-Interrupts können ebenfalls auf fallende Flanken konfiguriert werden.
- SPSen bieten üblicherweise auch Bausteine für die negative Flanke (z.B. "FN" oder F_TRIG).
Was ist der Unterschied zwischen einem Impuls und einem Taktsignal?
Ein Impuls ist typischerweise ein einmaliges, kurzes Signalereignis, das als Reaktion auf eine Bedingung (wie eine Signalflanke) erzeugt wird. Ein Taktsignal hingegen ist ein periodisches Signal, das kontinuierlich zwischen HIGH und LOW wechselt und dazu dient, den Ablauf und die Synchronisation in digitalen Schaltungen (wie Mikroprozessoren oder Speichern) zu steuern. Während ein einzelner Impuls durch die hier beschriebenen Methoden erzeugt werden kann, benötigt man für ein Taktsignal einen Oszillator (z.B. einen astabilen Multivibrator).
Empfohlene Weiterleitungen
- Wie funktioniert ein Monoflop mit dem 555 Timer im Detail?
- Welche Schaltungen gibt es zur Entprellung von Tastern und Schaltern?
- Können Sie Beispiele für Schaltungen zur Flankenerkennung mit Logikgattern zeigen?
- Was ist der genaue Unterschied zwischen steigender und fallender Flanke in der Digitaltechnik?
Referenzen
Last updated May 3, 2025