
Nauwkeurig Afmeren: Ontwerp van een Intelligente Regelaar voor uw Hovercraft
Een gedetailleerd stappenplan om uw hovercraft autonoom te laten afmeren met behulp van Time-of-Flight sensoren.
Dit document beschrijft het ontwerp van een regelaar die uw hovercraft in staat stelt om nauwkeurig af te meren op een gespecificeerde afstand van 20 cm. Hierbij wordt gebruik gemaakt van twee Time-of-Flight (ToF) sensoren aan de zijkanten van de hovercraft. Er wordt rekening gehouden met het feit dat mechanische geleiding is toegestaan om rotatie te minimaliseren, wat het regelprobleem vereenvoudigt. We integreren ook de door u verstrekte informatie over de sensoroffsets.
Hoofdpunten van het Ontwerp
- Doelgerichte Precisie: De regelaar streeft naar een afmeerpositie van exact 20 cm, gebruikmakend van gecorrigeerde metingen van twee ToF-sensoren.
- Stabiliteit door Geleiding en Correctie: Mechanische geleiding helpt rotatie te voorkomen, terwijl de regelaar de gemiddelde afstand en het verschil tussen de sensoren gebruikt voor fijnafstelling.
- Adaptieve PID-Regeling: Een Proportioneel-Integraal-Derivatief (PID) regelsysteem vormt de kern van de besturing, gekozen vanwege zijn robuustheid en effectiviteit bij positioneringstaken.
Inleiding
Het doel van dit project is het ontwikkelen van een geautomatiseerd afmeersysteem voor een hovercraft. Hovercrafts, die zich voortbewegen op een luchtkussen, vereisen precieze besturing voor manoeuvres zoals afmeren. We maken gebruik van twee Time-of-Flight (ToF) sensoren, gemonteerd aan de zijkanten van de hovercraft. Deze sensoren meten afstanden door de reistijd van lichtpulsen (meestal infrarood) te bepalen, wat resulteert in nauwkeurige afstandsdata. De uitdaging is om de hovercraft gecontroleerd te laten naderen en stoppen op exact 20 cm van een object, zoals een muur.
Uw bestaande code toont al kalibratie voor de ToF-sensoren met specifieke offsets (offsetLeft_cm = -1.65 en offsetRight_cm = -1.1) en een vastgelegde basislijn (baseline_cm = 23.5, de afstand tussen de sensoren). Deze offsets zijn cruciaal voor het compenseren van systematische meetfouten en de montagepositie van de sensoren. De basislijn kan nuttig zijn voor geavanceerdere rotatiebeheersing, maar met de toegestane mechanische geleiding zal de focus van de regelaar primair liggen op de longitudinale (voorwaartse/achterwaartse) positionering. De dataverwerking die u reeds heeft geïmplementeerd (berekenen van gemiddelde en standaarddeviatie uit meerdere samples) draagt bij aan een stabielere en betrouwbaardere input voor de regelaar door ruis te verminderen.
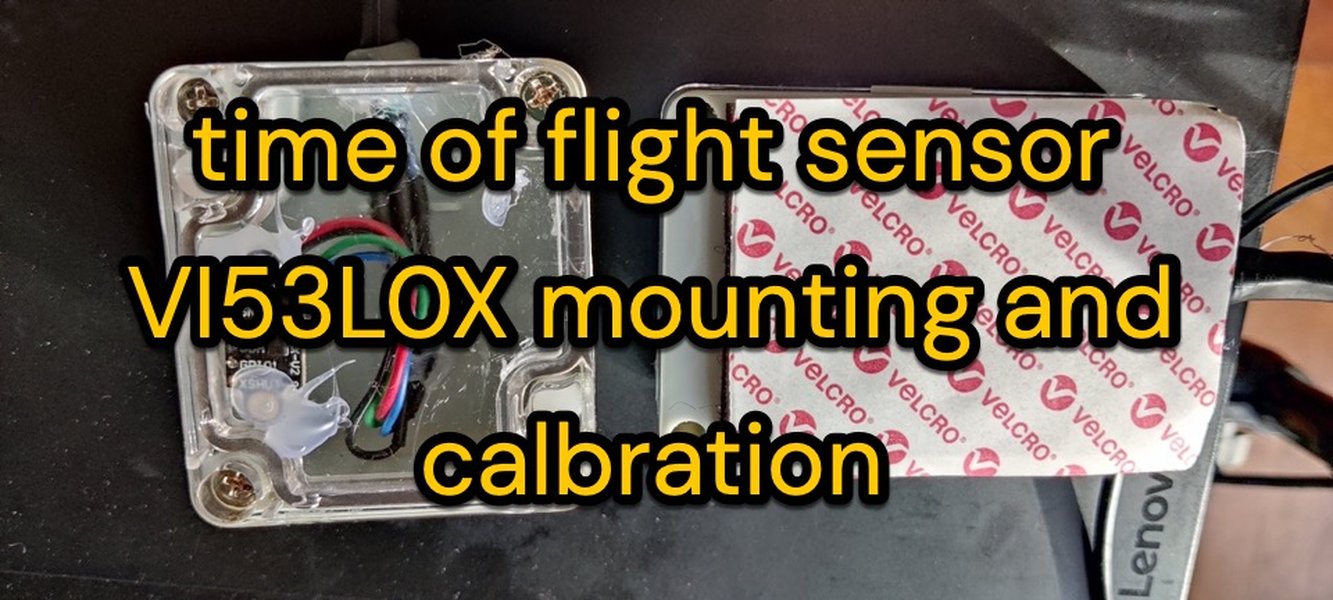
Voorbeeld van een Time-of-Flight sensor (VL53L0X) en de montage ervan.
Regelaarontwerp
Het ontwerpen van een effectieve regelaar vereist een gestructureerde aanpak, van het definiëren van prestatiecriteria tot het testen en valideren van het systeem.
Prestatiecriteria
De regelaar moet aan de volgende criteria voldoen:
- Nauwkeurigheid: De hovercraft moet afmeren op een afstand van \( a = 20 \) cm van het doelobject, met een acceptabele foutmarge (bijvoorbeeld ±1 cm).
- Stabiliteit: Het systeem moet stabiel zijn en geen ongewenste oscillaties vertonen rond het afmeerpunt. Overshoot moet geminimaliseerd worden.
- Responsiviteit: De hovercraft moet binnen een redelijke tijd de gewenste afstand bereiken en stabiliseren.
- Robuustheid: Het systeem moet effectief blijven functioneren ondanks kleine variaties in de omgeving (bijv. lichte luchtstromingen) en sensorruis.
- Minimale Rotatie: Dankzij de toegestane mechanische geleiding wordt significante rotatie voorkomen. De regelaar kan echter het verschil tussen de twee sensormetingen gebruiken om te verzekeren dat de hovercraft parallel aan het afmeerpunt blijft, indien de geleiding niet perfect is.
- Sensorcorrectie: De regelaar moet de opgegeven offsets (
offsetLeft_cm = -1.65,offsetRight_cm = -1.1) gebruiken voor accurate afstandsmetingen.
Open-lus systeem afleiding
In een open-lus systeem zou er geen feedback zijn van de sensoren om de output (motorsturing) aan te passen. De hovercraft beweegt zijdelings (of voorwaarts, afhankelijk van de configuratie) naar de afmeerplek.
Inputs en Outputs
De primaire inputs voor het regelsysteem zijn de afstandsmetingen van de twee ToF-sensoren:
- \( d_{\text{raw_left}} \): Ruwe afstand gemeten door de linker ToF-sensor.
- \( d_{\text{raw_right}} \): Ruwe afstand gemeten door de rechter ToF-sensor.
Na correctie met de offsets:
- \( d_{\text{left}} = d_{\text{raw_left}} + \text{offsetLeft_cm} \)
- \( d_{\text{right}} = d_{\text{raw_right}} + \text{offsetRight_cm} \)
De output van de regelaar is het stuursignaal naar de motoren die de beweging van de hovercraft beïnvloeden.
Foutberekening
De regelaar moet de afwijking van de gewenste afstand (20 cm) continu berekenen. De gemiddelde afstand wordt gebruikt voor de hoofdregeling:
\[ e_{\text{pos}} = \frac{(d_{\text{left}} + d_{\text{right}})}{2} - a \]waarbij \( a = 20 \) cm de doelafstand is. Een positieve \( e_{\text{pos}} \) betekent dat de hovercraft te ver weg is.
Hoewel mechanische geleiding rotatie primair voorkomt, kan een rotatiefout worden gedefinieerd als het verschil tussen de twee sensoren. Dit kan gebruikt worden voor fijne correcties of als een indicator:
\[ e_{\text{rot}} = d_{\text{left}} - d_{\text{right}} \]Idealiter is \( e_{\text{rot}} \approx 0 \) wanneer de hovercraft parallel aan het object is.
Dynamica van de Hovercraft
De dynamica van een hovercraft kan complex zijn, maar voor dit regelprobleem kunnen we een vereenvoudigd model aannemen. De kracht van de motoren \( F_{\text{motor}} \) resulteert in een acceleratie \( \ddot{x} \), rekening houdend met de massa \( m \) en weerstandskrachten \( F_{\text{weerstand}} \) (voornamelijk luchtweerstand):
\[ m \ddot{x} = F_{\text{motor}} - F_{\text{weerstand}} \]De regelaar zal \( F_{\text{motor}} \) moduleren om \( x \) (de afstand tot het object) naar 20 cm te sturen.
Regelaarkeuze/Feedbacksysteem
Een Proportioneel-Integraal-Derivatief (PID) regelaar is een uitstekende keuze voor dit type positioneringsprobleem vanwege zijn effectiviteit in het minimaliseren van stationaire fouten, het reageren op veranderingen en zijn relatieve eenvoud in implementatie. Het feedbacksysteem werkt als volgt:
- Meten: De ToF-sensoren meten continu de afstanden \( d_{\text{left}} \) en \( d_{\text{right}} \).
- Foutberekening: De regelaar berekent de positioneringsfout \( e_{\text{pos}} \) en eventueel de rotatiefout \( e_{\text{rot}} \).
- Regelaar Output: De PID-algoritme berekent een stuursignaal \( u(t) \) op basis van \( e_{\text{pos}} \). Dit signaal wordt omgezet naar een actie voor de motoren (bijv. aanpassing van de stuwkracht).
\[ u(t) = K_p e_{\text{pos}}(t) + K_i \int_{0}^{t} e_{\text{pos}}(\tau) d\tau + K_d \frac{d e_{\text{pos}}(t)}{dt} \]
Hierin zijn:
- \( K_p \): Proportionele gain (reageert op de huidige fout).
- \( K_i \): Integrale gain (elimineert stationaire fouten).
- \( K_d \): Derivatieve gain (dempt oscillaties en reageert op de veranderingssnelheid van de fout).
- Actuatie: De motoren passen hun stuwkracht aan, waardoor de hovercraft beweegt en de afstand tot het object verandert, waarmee de lus gesloten wordt.
De mechanische geleiding vereenvoudigt de taak van de regelaar aanzienlijk, omdat de controle van de rotatie (yaw) grotendeels extern wordt afgehandeld. De regelaar kan zich dus primair concentreren op de longitudinale controle. Een kleine correctie op basis van \( e_{\text{rot}} \) kan optioneel worden toegevoegd, bijvoorbeeld door de stuwkracht van de linker- of rechtermotor licht aan te passen als er een differentieel stuursysteem is.
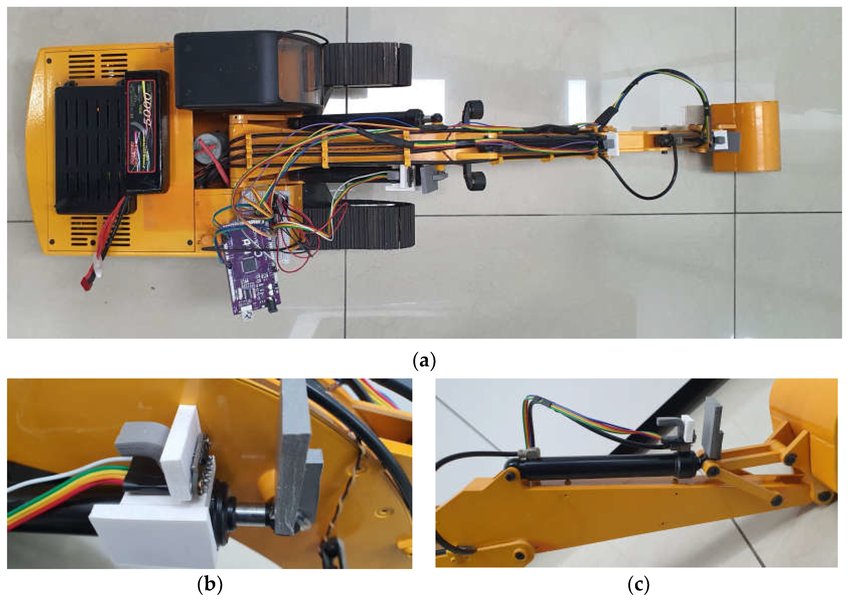
Conceptuele weergave van hoe ToF-sensoren gebruikt kunnen worden voor afstandsmeting en positionering.
Gains bepalen (m.b.v. poolplaatsing of loop shaping)
Het correct instellen van de PID-gains ($K_p, K_i, K_d$) is cruciaal voor de prestaties van de regelaar. Er zijn verschillende methoden:
- Handmatige Tuning: Een iteratief proces. Begin met $K_i = 0$ en $K_d = 0$. Verhoog $K_p$ totdat het systeem stabiel oscilleert. Verhoog vervolgens $K_d$ om de oscillaties te dempen en daarna $K_i$ om stationaire fouten te elimineren. Dit vereist experimenten met het daadwerkelijke systeem of een goede simulatie.
- Ziegler-Nichols Methode: Een meer formele heuristische methode.
- Zet $K_i$ en $K_d$ op nul.
- Verhoog $K_p$ totdat het systeem continu oscilleert (dit is de ultieme gain, $K_u$).
- Meet de periode van deze oscillaties ($T_u$).
- Bereken de PID-parameters volgens de Ziegler-Nichols tabel (bijv. voor een PID-regelaar: $K_p = 0.6 K_u$, $K_i = \frac{2 K_p}{T_u}$, $K_d = \frac{K_p T_u}{8}$). Deze waarden dienen vaak als startpunt voor verdere fijnafstelling.
- Poolplaatsing (Pole Placement): Deze methode vereist een accuraat wiskundig model van het systeem (de hovercraft). De gains worden zodanig gekozen dat de polen van het gesloten-lussysteem op gewenste locaties in het complexe s-vlak komen te liggen, wat een specifiek dynamisch gedrag (zoals demping en responssnelheid) garandeert.
- Loop Shaping: Een frequentiedomein techniek waarbij de Bode-diagram van de open-lus overdrachtsfunctie wordt gevormd door de PID-gains aan te passen om gewenste stabiliteitsmarges (gain- en fasemarge) en bandbreedte te bereiken.
Voor een praktisch project zoals dit, is een combinatie van handmatige tuning (ondersteund door simulaties) en eventueel de Ziegler-Nichols methode als startpunt vaak het meest effectief.
Startwaarden zouden bijvoorbeeld kunnen zijn: $K_p = 1.0$, $K_i = 0.1$, $K_d = 0.05$. Deze moeten experimenteel worden verfijnd.
Vergelijking van PID Tuning Methoden
De keuze van een tuningmethode hangt af van de beschikbare systeeminformatie en de gewenste precisie. Onderstaande tabel geeft een overzicht:
| Methode | Benodigdheden | Voordelen | Nadelen |
|---|---|---|---|
| Handmatige Tuning | Experimentele opstelling, geduld | Intuïtief, geen model nodig | Tijdrovend, suboptimaal resultaat mogelijk |
| Ziegler-Nichols | Experimentele opstelling, systeem tot oscillatie brengen | Gestructureerd, goede startwaarden | Kan agressieve respons geven, vereist mogelijk fine-tuning |
| Poolplaatsing | Accuraat wiskundig model van het systeem | Precieze controle over systeemgedrag | Modelafhankelijk, gevoelig voor modelonzekerheden |
| Loop Shaping | Wiskundig model, kennis van frequentiedomein analyse | Goede robuustheid en prestatiespecifcaties | Complexer, vereist expertise |
Simulatie
Voordat de regelaar op de daadwerkelijke hovercraft wordt geïmplementeerd, is simulatie essentieel. Een simulatiemodel kan helpen bij:
- Het testen en optimaliseren van de PID-gains zonder risico voor de hardware.
- Het analyseren van het systeemgedrag onder verschillende omstandigheden (bijv. verschillende startafstanden, aanwezigheid van ruis).
- Het evalueren van de impact van sensorvertragingen, meetruis en de effectiviteit van de offsetcorrecties.
- Het voorspellen van overshoot, settling time en stabiliteit.
Een simulatiemodel zou de volgende componenten moeten bevatten:
- Hovercraft Dynamica: Een vereenvoudigd model van de beweging van de hovercraft (massa, stuwkracht, weerstand).
- ToF Sensor Model: Simulatie van de sensoroutput, inclusief de gespecificeerde offsets, realistische meetruis en bemonsteringsfrequentie.
- Regelaar Algoritme: De geïmplementeerde PID-logica.
- Omgevingsmodel: Een representatie van het afmeerpunt.
Software zoals MATLAB/Simulink, Python met bibliotheken zoals SciPy, of zelfs een discrete simulatie binnen de Arduino IDE kan hiervoor worden gebruikt.
Belang van Controller Parameters - Een Visuele Inschatting
De prestaties van de regelaar zijn sterk afhankelijk van diverse factoren. Onderstaande radargrafiek geeft een kwalitatieve inschatting van hoe verschillende aspecten de algehele systeemprestaties kunnen beïnvloeden. De schaal loopt van 1 (lage impact/prestatie) tot 5 (hoge impact/prestatie).
Deze grafiek illustreert dat een goed afgestelde PID-regelaar in combinatie met effectieve mechanische geleiding over het algemeen leidt tot de beste prestaties. Factoren zoals een te agressieve proportionele gain ($K_p$) zonder voldoende demping ($K_d$) kunnen de responsiviteit verhogen ten koste van stabiliteit. Evenzo zal significante sensorruis de nauwkeurigheid en robuustheid negatief beïnvloeden.
Experiment
Na de simulatie- en ontwerpfase volgt de praktische implementatie en het testen van de regelaar.
Testopstelling
Een effectieve testopstelling is cruciaal voor het valideren van de regelaar. Deze zou moeten omvatten:
- Hovercraft Platform: De daadwerkelijke hovercraft, uitgerust met:
- Twee ToF-sensoren, gemonteerd aan de zijkanten, correct aangesloten en geconfigureerd met de XSHUT pinnen (
XSHUT_LEFT = 2,XSHUT_RIGHT = 3) om individuele adressering mogelijk te maken indien nodig (bijv. bij I2C-sensoren die standaard hetzelfde adres hebben). - Een microcontroller (bijv. Arduino, ESP32) die de sensoruitlezing, de PID-logica en de motorsturing uitvoert.
- Motor drivers en motoren voor voortstuwing en eventuele stuurcorrecties.
- Een stabiele stroomvoorziening.
- Twee ToF-sensoren, gemonteerd aan de zijkanten, correct aangesloten en geconfigureerd met de XSHUT pinnen (
- Afmeerpunt: Een stabiel, vlak object (bijv. een muur) waartegen de hovercraft moet afmeren.
- Geleidingsmechanisme: Een fysieke constructie (bijv. rails, een smal kanaal) die de hovercraft dwingt om grotendeels lineair te bewegen en significante rotatie voorkomt.
- Meet- en Logapparatuur: Mogelijkheid om data te loggen, zoals:
- Afstandswaarden van beide ToF-sensoren.
- Berekende fout \(e_{\text{pos}}\).
- Output van de PID-regelaar (stuursignaal).
- (Optioneel) Werkelijke positie van de hovercraft, gemeten met een extern systeem voor validatie.
- Veiligheidsmaatregelen: Ruimte voor de hovercraft om te bewegen en eventueel een noodstopmechanisme.
Meetresultaten
Tijdens de experimenten moeten de volgende gegevens systematisch worden verzameld en geanalyseerd:
- Respons op Setpoint: Hoe de hovercraft reageert wanneer deze vanaf verschillende afstanden naar het 20 cm setpoint wordt gestuurd. Noteer de settling time, overshoot, en eventuele steady-state error.
- Gedrag bij Verstoringen: Test de robuustheid door kleine verstoringen te introduceren (bijv. een lichte duw, variaties in het oppervlak) en observeer hoe de regelaar herstelt.
- Rotatiecontrole: Evalueer hoe goed de mechanische geleiding rotatie voorkomt en of de \( e_{\text{rot}} \) meting indicatief is voor parallelliteit.
- Sensorprestaties: Analyseer de consistentie en ruis in de ToF-sensormetingen in de praktijkomgeving. Vergelijk de `mean` en `stddev` waarden die uw code berekent.
- Logbestanden: Grafieken van afstand vs. tijd, fout vs. tijd, en controller output vs. tijd zijn essentieel voor het begrijpen van het systeemgedrag en voor verdere tuning van de PID-parameters.
Mindmap van het Regelsysteem en Ontwerpproces
Onderstaande mindmap visualiseert de componenten van het regelsysteem en de stappen in het ontwerpproces voor de afmeerregelaar van de hovercraft.
Deze mindmap biedt een overzicht van de verschillende elementen die samenkomen in het ontwerp en de implementatie van de afmeerregelaar. Het benadrukt de interactie tussen de fysieke componenten, de software (regelaar), en het iteratieve proces van ontwerp en testen.
Vergelijking simulatie en realisatie
Nadat zowel simulaties als daadwerkelijke experimenten zijn uitgevoerd, is een grondige vergelijking noodzakelijk:
- Modelvalidatie: Komen de gesimuleerde resultaten (zoals settling time, overshoot) overeen met de gemeten resultaten? Afwijkingen kunnen duiden op onnauwkeurigheden in het hovercraftmodel of onvoorziene factoren in de echte wereld (bijv. niet-lineaire wrijving, effect van de rok).
- Parameter Tuning: Zijn de PID-gains die in de simulatie goed werkten ook optimaal in de praktijk? Vaak is verdere fijnafstelling ("fine-tuning") op het echte systeem nodig.
- Sensor Invloeden: Was de impact van sensorruis en de effectiviteit van de offsetcorrecties correct ingeschat in de simulatie? De daadwerkelijke prestaties van de ToF-sensoren in de specifieke testomgeving (lichtomstandigheden, reflectiviteit van het doelobject) kunnen verschillen.
- Onvoorziene Dynamica: Zijn er gedragingen waargenomen in de praktijk die niet in de simulatie naar voren kwamen? Dit kan leiden tot aanpassingen in het model of de regelaarstrategie.
- Effectiviteit Geleiding: Hoe goed presteerde de mechanische geleiding in de praktijk ten opzichte van de aannames?
Deze vergelijking is cruciaal voor het begrijpen van de beperkingen van het model en de regelaar, en voor het identificeren van gebieden voor verdere verbetering.
Time-of-Flight Sensoren in Actie
Time-of-Flight sensoren zijn veelzijdig en worden in diverse toepassingen gebruikt voor afstandsmeting en 3D-beeldvorming. Onderstaande video geeft een goed beeld van de technologie en hoe deze sensoren werken, wat relevant is voor het begrijpen van hun rol in uw hovercraftproject.
Video die de werking en toepassingen van Time-of-Flight sensoren uitlegt.
Deze video, "This Tiny Sensor Sees in 3D! ToF Sensors w/ STM32, ESP32...", demonstreert de capaciteiten van moderne ToF-sensoren. Hoewel uw toepassing primair gericht is op 1D afstandsmeting (afstand tot de muur), toont de video de onderliggende technologie die nauwkeurige metingen mogelijk maakt. Het gebruik van microcontrollers zoals STM32 of ESP32, zoals in de video genoemd, is vergelijkbaar met de Arduino of andere microcontroller die u zult gebruiken voor uw hovercraft.
Conclusie van het Rapport
Het ontwerpen van een regelaar om een hovercraft nauwkeurig te laten afmeren op 20 cm met behulp van twee ToF-sensoren en mechanische geleiding is een haalbaar project. De kern van het ontwerp is een PID-regelaar die de gemiddelde afstand, gecorrigeerd met de door u opgegeven offsets, gebruikt om de hovercraft naar het doel te sturen. De mechanische geleiding vereenvoudigt het probleem aanzienlijk door de noodzaak voor complexe rotatiecontrole weg te nemen.
Een iteratief proces van simulatie, experimentele implementatie, en zorgvuldige tuning van de PID-parameters ($K_p, K_i, K_d$) is essentieel voor het bereiken van de gewenste prestatiecriteria qua nauwkeurigheid, stabiliteit en responsiviteit. De reeds geïmplementeerde sensorcode voor offsetcorrectie en ruisfiltering legt een goede basis voor betrouwbare input naar de regelaar. De vergelijking tussen simulatie en realisatie zal waardevolle inzichten opleveren voor het verfijnen van zowel het model als de regelaarparameters, leidend tot een robuust en effectief afmeersysteem.
Conceptueel Codevoorbeeld voor de PID-regelaar
Hieronder een conceptueel C++ codefragment dat de kernlogica van de PID-regelaar voor de afstandscontrole illustreert, gebaseerd op uw bestaande variabelen en de besproken principes. Dit dient als aanvulling op uw bestaande ToF-sensor uitleescode.
// Gebruikersspecifieke constanten (reeds aanwezig)
// const float offsetLeft_cm  = -1.65;
// const float offsetRight_cm = -1.1;
// const float baseline_cm    = 23.5; // Kan informatief zijn, niet direct in deze PID-loop
// const int XSHUT_LEFT  = 2;
// const int XSHUT_RIGHT = 3;

// PID Parameters (te tunen)
float Kp = 1.0; // Proportionele gain
float Ki = 0.1; // Integrale gain
float Kd = 0.05; // Derivatieve gain

// Doelafstand
const float setpoint_cm = 20.0;

// PID variabelen
float integralError_pos = 0;
float previousError_pos = 0;
unsigned long lastTime = 0;

// Functie om ToF sensoren uit te lezen (u heeft hier al code voor)
// float readToFSensorLeft();  // retourneert ruwe afstand links
// float readToFSensorRight(); // retourneert ruwe afstand rechts

// Functie om motoren aan te sturen
// void setMotorSpeed(float speedSignal); // Stuurt gecombineerd signaal naar motoren
// Of specifiek:
// void setLeftMotorSpeed(float speed);
// void setRightMotorSpeed(float speed);


void pid_control_loop() {
    // Tijdstap berekenen
    unsigned long currentTime = millis();
    float dt = (currentTime - lastTime) / 1000.0; // Tijd in seconden
    if (dt == 0) return; // Voorkom deling door nul bij eerste run of snelle calls
    lastTime = currentTime;

    // 1. Sensoren uitlezen en offsets toepassen
    float d_raw_left = readToFSensorLeft(); // Vervang met uw uitleesfunctie
    float d_raw_right = readToFSensorRight(); // Vervang met uw uitleesfunctie

    float d_left = d_raw_left + offsetLeft_cm;
    float d_right = d_raw_right + offsetRight_cm;

    // 2. Fout berekenen (positionele fout)
    float average_distance = (d_left + d_right) / 2.0;
    float error_pos = average_distance - setpoint_cm; // Positief als te ver weg

    // Optioneel: Rotatiefout (voor monitoring of fijne correctie)
    // float error_rot = d_left - d_right;

    // 3. PID termen berekenen voor positionele controle
    // Proportioneel
    float p_term = Kp * error_pos;

    // Integraal (met anti-windup overweging, hier niet expliciet getoond)
    integralError_pos += error_pos * dt;
    float i_term = Ki * integralError_pos;

    // Derivatief
    float derivative_error = (error_pos - previousError_pos) / dt;
    float d_term = Kd * derivative_error;

    // Update vorige fout
    previousError_pos = error_pos;

    // 4. Stuursignaal berekenen
    float control_signal = p_term + i_term + d_term;

    // Hier zou u het control_signal omzetten naar motorsnelheden.
    // Bijvoorbeeld, als control_signal positief is (te ver weg), moet de hovercraft naar het doel bewegen.
    // Als het negatief is (te dichtbij), moet het achteruit.
    // De magnitude van control_signal bepaalt de snelheid.
    // Voorbeeld:
    // float motor_speed = -control_signal; // Negatief omdat positieve error = te ver weg, dus voorwaartse beweging nodig.
                                         // De exacte relatie hangt af van uw motorconfiguratie.
    // setMotorSpeed(motor_speed);

    // Als u differentiele sturing wilt gebruiken op basis van error_rot:
    // float turn_correction = K_rot * error_rot; // K_rot is een aparte gain
    // setLeftMotorSpeed(motor_speed + turn_correction);
    // setRightMotorSpeed(motor_speed - turn_correction);
    // Dit is echter minder kritisch vanwege de mechanische geleiding.
}

// In uw hoofd loop() functie roept u pid_control_loop() periodiek aan.
// void loop() {
//   pid_control_loop();
//   delay(20); // Regel de frequentie van de PID loop
// }
Belangrijk: Dit codefragment is conceptueel. De daadwerkelijke implementatie van readToFSensorLeft(), readToFSensorRight(), en de motorsturingsfuncties (setMotorSpeed of equivalent) hangt af van uw specifieke hardware en bibliotheken. Anti-windup voor de integrale term en het limiteren van het stuursignaal zijn ook belangrijke praktische overwegingen die hier niet in detail zijn uitgewerkt.
FAQ (Veelgestelde Vragen)
Waarom worden twee ToF-sensoren gebruikt in plaats van één?
Twee sensoren bieden meerdere voordelen:
- Gemiddelde Afstand: Door het gemiddelde van twee metingen te nemen, kan een robuustere en nauwkeurigere schatting van de afstand tot het object worden verkregen, vooral als het object niet perfect parallel aan de hovercraft is of als de hovercraft licht gekanteld is.
- Rotatiedetectie: Het verschil tussen de metingen van de twee sensoren ($d_{\text{left}} - d_{\text{right}}$) geeft een indicatie van de oriëntatie van de hovercraft ten opzichte van het afmeerpunt. Zelfs met mechanische geleiding kan dit nuttig zijn voor fijne correcties of om te verifiëren dat de hovercraft parallel afmeert.
- Redundantie/Foutdetectie: Hoewel niet primair hiervoor ontworpen in dit schema, kunnen significante, onverwachte verschillen tussen de sensoren wijzen op een probleem met een van de sensoren of een ongebruikelijke situatie.
Wat als de mechanische geleiding niet perfect is en er toch enige rotatie optreedt?
Als de mechanische geleiding enige rotatie toestaat, kan de regelaar hier deels voor compenseren. De rotatiefout ($e_{\text{rot}} = d_{\text{left}} - d_{\text{right}}$) kan worden gebruikt als input voor een secundaire regellus of als een correctieterm in de hoofdregellus. Bijvoorbeeld, als $d_{\text{left}} > d_{\text{right}}$, betekent dit dat de linkerkant verder van de muur is dan de rechterkant (hovercraft is met de neus naar rechts gedraaid, of met de linkerkant naar buiten gedraaid). Een correctie zou dan kunnen inhouden dat de stuwkracht aan de linkerkant licht wordt verhoogd of aan de rechterkant wordt verlaagd (afhankelijk van de motorconfiguratie) om de hovercraft weer parallel te krijgen. Hiervoor zou een aparte proportionele gain ($K_{p,\text{rot}}$) voor de rotatiefout nodig zijn.
Hoe gevoelig is het systeem voor sensorruis van de ToF-sensoren?
ToF-sensoren kunnen, zoals alle sensoren, last hebben van ruis. De gevoeligheid van het systeem hangt af van verschillende factoren:
- Kwaliteit van de sensoren: Sommige sensoren hebben betere ingebouwde ruisfiltering.
- Omgevingsfactoren: Sterk zonlicht, de reflectiviteit en textuur van het doeloppervlak, en de aanwezigheid van andere infraroodbronnen kunnen de metingen beïnvloeden.
- Software Filtering: Uw code bevat al logica voor het berekenen van een gemiddelde (
mean) en standaarddeviatie (stddev) uit meerdere samples. Dit is een effectieve manier om ruis te verminderen en een stabielere input voor de PID-regelaar te krijgen. - PID Gains (met name $K_d$): Een hoge derivatieve gain ($K_d$) kan het systeem gevoeliger maken voor hoogfrequente ruis, omdat het reageert op de snelheid van verandering van de fout. Het is belangrijk om $K_d$ zorgvuldig te tunen en eventueel extra filtering op het afgeleide signaal toe te passen.
Over het algemeen kan een goed ontworpen filterstrategie (zoals middeling) in combinatie met zorgvuldig getunede PID-parameters de negatieve effecten van sensorruis aanzienlijk minimaliseren.
Hoe kan ik de PID-gains het beste praktisch tunen op de hovercraft?
Praktisch tunen vereist een systematische aanpak:
- Begin Veilig: Start met lage $K_p$ waarden en $K_i = 0$, $K_d = 0$. Dit voorkomt agressief en potentieel instabiel gedrag.
- Tune $K_p$: Verhoog $K_p$ geleidelijk. Observeer de respons. U zoekt naar een punt waarbij de hovercraft redelijk snel reageert op een verandering in setpoint (of een verstoring), maar mogelijk nog oscilleert of een stationaire fout heeft. Als het systeem te traag is, verhoog $K_p$. Als het te agressief wordt en wild oscilleert, verlaag $K_p$.
- Tune $K_d$: Zodra u een redelijke $K_p$ heeft (het systeem reageert, maar oscilleert mogelijk), begin met het verhogen van $K_d$. De $K_d$ term helpt om oscillaties te dempen en overshoot te verminderen. Verhoog $K_d$ totdat de oscillaties acceptabel zijn. Te veel $K_d$ kan de respons traag maken of gevoelig voor ruis.
- Tune $K_i$: Als er na het instellen van $K_p$ en $K_d$ nog steeds een stationaire fout is (de hovercraft stabiliseert consistent naast de 20cm, bijvoorbeeld op 21cm), begin dan met het langzaam verhogen van $K_i$. De $K_i$ term zal deze stationaire fout over tijd elimineren. Te veel $K_i$ kan leiden tot overshoot of langzame oscillaties (integrator wind-up).
- Itereer: Het tunen van PID-gains is vaak een iteratief proces. Een aanpassing aan één gain kan de optimale waarde van de andere beïnvloeden. Maak kleine aanpassingen en observeer het effect.
- Log Data: Log sensorwaarden, fouten, en controller output. Dit helpt enorm bij het analyseren van het gedrag en het maken van geïnformeerde beslissingen over gain aanpassingen.
Test onder verschillende omstandigheden om de robuustheid van uw tuning te verzekeren.
Algemene Conclusie
Het realiseren van een hovercraft die autonoom en nauwkeurig kan afmeren op een specifieke afstand van 20 cm is een boeiend project dat regeltechniek, sensorintegratie en praktische implementatie combineert. Door gebruik te maken van twee Time-of-Flight sensoren voor afstandsmeting, gecombineerd met de door u geïmplementeerde offsetcorrecties en ruisreductie, wordt een solide basis gelegd voor de input van de regelaar. De keuze voor een PID-regelaar biedt een flexibele en krachtige methode om de hovercraft gecontroleerd naar zijn doel te sturen. De toegestane mechanische geleiding vereenvoudigt het regelprobleem aanzienlijk door rotatie te minimaliseren, waardoor de focus kan liggen op de precisie van de longitudinale positionering.
Het succes van dit project hangt af van een zorgvuldige, iteratieve aanpak: beginnend met een goed begrip van de systeemeisen, gevolgd door simulatie om initiële parameters te bepalen, en ten slotte experimentele validatie en fijnafstelling op de daadwerkelijke hovercraft. De gepresenteerde ontwerprichtlijnen, inclusief de voorgestelde structuur voor het regelaarrapport, bieden een raamwerk om dit proces gestructureerd aan te pakken. Met geduld en systematisch testen kan een robuust en betrouwbaar afmeersysteem worden ontwikkeld.
Aanbevolen Vervolgvragen
- Hoe kan ik anti-windup implementeren voor de integrale term van mijn PID-regelaar voor de hovercraft?
- Wat zijn de effecten van verschillende soorten oppervlakken op de prestaties van ToF-sensoren bij het afmeren van een hovercraft?
- Hoe kan ik de dynamica van mijn specifieke hovercraft nauwkeuriger modelleren voor betere PID-simulaties?
- Welke geavanceerde filtertechnieken, naast middeling, kunnen worden toegepast op ToF-sensordata voor een hovercraft regelsysteem?
