
解密数字永生:基于图像的三维重建如何革新文物保护?
探索从二维照片到三维模型的奇迹,揭示其在守护文化遗产中的深远影响与创新实践。
核心洞见
- 关键技术解析: 基于图像的三维重建通过分析多张二维照片,运用结构从运动 (SfM) 和多视角立体 (MVS) 等算法,智能推断物体的三维结构和纹理,为文物数字化提供了核心技术支撑。
- 文物保护革新: 此技术实现了文物的高精度、非接触式数字化存档,支持虚拟修复、病害分析,并极大丰富了文物展示与教育的手段,如构建虚拟博物馆和沉浸式体验。
- 应用前景广阔: 结合人工智能与计算机图形学的发展,三维重建技术正朝着更高精度、更高效率、更智能化方向发展,未来将在文化遗产的预防性保护、研究阐释和活化利用方面发挥更大作用。
引言:重塑历史的数字之眼
在数字时代浪潮席卷全球的今天,如何利用尖端科技守护和传承珍贵的文化遗产,成为摆在我们面前的重要课题。“基于图像的三维重建” (Image-Based 3D Reconstruction) 技术,作为计算机视觉领域的一项核心技术,正以其独特的魅力和强大的功能,为文物保护工作带来了革命性的变化。它能够将静态的、平面的二维图像转化为生动的、立体的三维模型,赋予文物在数字空间的“永生”。
这项技术的重要性不仅在于它能够为易损、不便移动的文物创建一个精确的数字副本,更在于它为文物的研究、修复、展示和教育提供了前所未有的可能性。想象一下,我们可以通过计算机屏幕“触摸”数千年前的雕塑细节,或者在虚拟现实中“漫步”于已消失的古建筑群。这不仅仅是技术的炫技,更是对文化传承方式的深刻革新。
三维重建概念示意图:从多张二维图像生成三维模型的过程。
基于图像的三维重建:核心理念与技术剖析
要理解这项技术在文物保护中的应用,首先需要深入了解其在经典机器视觉领域的基本思路、核心原理和关键算法。
基本思路:从二维图像到三维世界的桥梁
人类拥有双眼,能够通过视差感知世界的深度和立体感。基于图像的三维重建,在某种程度上是计算机模拟这一过程。其核心思路是:通过从不同视角拍摄同一物体或场景的多张二维图像,利用图像间的几何关系和特征对应,反向推算出相机在拍摄各张照片时的位置和姿态,并进而计算出场景中物体的三维坐标,最终构建出三维模型。这个过程就像一个精密的侦探工作,计算机从零散的“证据”(二维照片)中,逐步还原出“案发现场”(三维场景)的完整面貌。
核心原理:支撑重建的数学基石
三维重建的实现依赖于坚实的数学和几何原理,主要包括:
多视图几何 (Multi-View Geometry)
这是整个领域的基础。它研究的是多个摄像机从不同位置和角度观察同一三维场景时,这些二维图像之间存在的几何约束关系。通过这些关系,可以从图像中恢复场景的结构和相机的运动。
极线几何 (Epipolar Geometry)
对于两幅图像,如果一个点在第一幅图像中被观察到,那么它在第二幅图像中的对应点必定位于一条称为“极线”的直线上。极线几何描述了这种对应关系,是特征匹配和相机相对姿态估计的关键。
三角测量法 (Triangulation)
一旦知道了至少两个不同视角的相机参数(位置和朝向)以及一个三维空间点在这些相机图像上的投影位置(即二维图像点),就可以通过三角测量原理计算出该三维点的空间坐标。简单来说,就是利用不同观测角度的光线交汇点来确定目标位置。
相机标定 (Camera Calibration)
为了精确重建,必须了解相机的内部参数(如焦距、主点坐标、畸变系数)和外部参数(相机在世界坐标系中的位置和姿态)。相机标定就是确定这些参数的过程,它是保证重建精度的前提。
通用工作流程:一步步构建三维模型
基于图像的三维重建通常遵循一个标准化的流程:
- 图像采集 (Image Acquisition): 使用相机(可以是普通数码相机、手机,或专业摄影设备)从不同角度、不同位置拍摄目标文物或场景的一系列高质量图像。图像覆盖率和重叠度对重建效果至关重要。
- 特征提取与匹配 (Feature Extraction and Matching): 在采集到的多张图像中,自动检测并提取显著的、稳定的特征点(如角点、斑点等,例如使用SIFT, SURF, ORB等算法)。然后,在不同图像之间寻找并匹配这些同名特征点。
- 相机位姿估计与优化 (Camera Pose Estimation & Optimization): 基于匹配的特征点,利用算法(如5点算法、8点算法)估计每张图像拍摄时的相机相对位置和姿态。这一步通常与“运动恢复结构 (SfM)”紧密相关,并通过“捆绑调整 (Bundle Adjustment)”进行全局优化,以最小化重投影误差,提高相机参数和三维点坐标的精度。
- 稀疏点云生成 (Sparse Point Cloud Generation): 利用已优化的相机参数和匹配的特征点,通过三角测量计算出这些特征点在三维空间中的坐标,形成一个稀疏的点云模型。这个模型大致勾勒出物体的轮廓和结构。
- 稠密重建与网格化 (Dense Reconstruction and Meshing): 在稀疏点云和相机参数的基础上,利用“多视角立体匹配 (MVS)”等算法,对图像进行像素级别的匹配,从而恢复出更为密集的三维点云。最后,通过表面重建算法(如泊松重建、Delaunay三角化等)将稠密点云转化为具有连续表面的三角网格模型,并可以进一步进行纹理映射,将原始图像的色彩和纹理信息贴到三维模型上,使其更具真实感。
经典算法解析:驱动重建的核心引擎
在经典机器视觉领域,以下算法是实现基于图像三维重建的核心:
运动恢复结构 (Structure from Motion, SfM)
SfM是三维重建流程中的关键步骤,其目标是从一系列无序或有序的二维图像中同时恢复出场景的三维结构(表现为稀疏点云)以及拍摄这些图像时相机的运动轨迹(位置和姿态)。它可以看作是计算机视觉版本的“摄影测量”。增量式SfM是常用的一种策略,它从两幅图像的初始重建开始,逐步加入新的图像和三维点,并不断通过全局优化(如Bundle Adjustment)来精炼结果。
多视角立体匹配 (Multi-View Stereo, MVS)
MVS通常在SfM之后进行。它利用SfM得到的精确相机参数和稀疏点云作为输入,通过分析多张图像中对应像素的颜色或亮度差异,来为场景中的每个像素或每个面片估计其深度信息,从而生成密集的点云或直接生成三维表面模型。MVS算法致力于恢复物体的精细几何细节和表面纹理。
为了更直观地比较这些方法及其在文物保护领域的适用性,下表总结了它们的关键特性:
| 特征 | 运动恢复结构 (SfM) | 多视角立体匹配 (MVS) | 基于深度学习的方法 (简介) |
|---|---|---|---|
| 主要目标 | 估计相机姿态和生成稀疏点云 | 从已知相机姿态生成稠密点云/表面模型 | 端到端三维重建,可能处理单张或多张图像 |
| 输入 | 无序/有序图像集 | SfM输出的相机参数和图像集 | 单张或多张图像,需要大量训练数据 |
| 输出 | 相机参数,稀疏三维点云 | 稠密三维点云,网格模型 | 深度图,点云,或直接三维模型 |
| 优点 | 鲁棒性好,无需标定场景,应用广泛 | 生成细节丰富的稠密模型 | 自动化程度高,可能处理弱纹理区域,学习复杂先验知识 |
| 缺点 | 通常生成稀疏点云,对特征点依赖强,计算量可能较大 | 对相机标定精度敏感,计算密集,可能在无纹理区域表现不佳 | 依赖大量高质量标注数据,泛化能力可能受限,模型可解释性差 |
| 文物应用 | 快速考古记录,大场景初步重建,相机轨迹恢复 | 高精度文物建模,细节纹理复原,虚拟展示模型制作 | 辅助特征提取,语义分割,特定类型文物快速重建 (新兴应用) |
可视化解析:重建方法的特性比较
为了更清晰地理解不同三维重建技术路径的特点及其在文物保护项目中的权衡,下面的雷达图比较了传统基于几何的SfM、MVS方法与新兴的基于深度学习的方法在几个关键性能指标上的表现。这些评估是相对的,旨在提供一个概念性的理解。在实际应用中,具体方法的表现会受到多种因素(如数据质量、算法实现、硬件配置等)的影响。
图表解读:例如,“精确度”指模型与真实文物几何形状的吻合程度;“计算效率”考虑处理时间;“细节级别”关注模型能否展现细微特征;“自动化程度”衡量人工干预的多少;“成本效益”则综合考虑了设备、软件及人力投入。SfM在成本效益和初步自动化方面表现良好,MVS在细节和最终精度上占优但计算量大,而深度学习方法则在自动化和处理复杂场景方面潜力巨大,但依赖数据和模型训练。
可视化流程:文物三维重建全景图
下图通过思维导图的形式,清晰地展示了基于图像的文物三维重建从数据采集到最终应用的完整流程和关键环节。这有助于理解各个步骤如何相互关联,共同实现文化遗产的数字化保护目标。
(全面覆盖、充分重叠)"] id1_2["相机选择与设置
(高分辨率、合理参数)"] id1_3["辅助数据
(控制点、光照条件记录)"] id2["第二阶段:三维重建核心处理"] id2_1["图像预处理
(去噪、色彩校正)"] id2_2["特征提取与匹配
(如 SIFT, ORB, SURF)"] id2_3["相机位姿估计与稀疏重建
(运动恢复结构 SfM)"] id2_3_1["初始两视图重建"] id2_3_2["增量式重建"] id2_3_3["全局优化 (Bundle Adjustment)"] id2_4["稠密点云生成
(多视角立体匹配 MVS)"] id2_4_1["深度图估计"] id2_4_2["点云融合"] id2_5["三维模型构建与优化"] id2_5_1["点云滤波与去噪"] id2_5_2["表面重建 (网格化)"] id2_5_3["纹理映射"] id2_5_4["模型编辑与修补"] id3["第三阶段:文物保护创新应用"] id3_1["数字化存档与永久保存
(高保真数字档案)"] id3_2["虚拟修复与分析研究
(病害评估、修复方案模拟)"] id3_3["公众展示与教育传播
(虚拟博物馆、VR/AR体验)"] id3_4["文物状态监测与预防性保护
(形变分析、环境影响评估)"] id3_5["辅助考古与测绘
(遗址记录、文物复原)"] id4["关键技术与挑战"] id4_1["核心原理
(多视图几何、三角测量、极线几何)"] id4_2["算法选择与参数调优"] id4_3["处理复杂材质
(高反光、透明、弱纹理)"] id4_4["数据量与计算效率"] id4_5["精度验证与质量控制"]
思维导图解读: 该图从数据采集开始,历经核心的重建处理阶段(包括特征匹配、SfM、MVS、模型构建等),最终导向在文物保护领域的多元化创新应用,同时也点出了支撑这些流程的关键技术要素和面临的挑战。每个环节都是确保最终模型质量和应用效果的重要组成部分。
文物守护新篇章:基于图像三维重建的创新应用实例
基于图像的三维重建技术凭借其非接触、高精度、高效率的特点,已在世界各地的文物保护项目中展现出巨大的潜力。以下列举几个典型的应用案例:
数字化存档与永久保存:为瑰宝留存数字基因
这是三维重建技术最基础也最重要的应用。通过对文物进行精细扫描和建模,可以创建其高保真的三维数字档案。这些数字档案不仅是对文物当前状态的精确记录,更是其“数字基因”的永久保存,即使实体文物因不可抗力受损或消失,其精确的数字信息也能得以流传。
- 案例:中国敦煌莫高窟的数字化保护。 敦煌研究院利用多图像三维重建技术,对莫高窟内的壁画、彩塑等珍贵文物进行了大规模、高精度的数字化采集。生成的数字模型准确记录了文物的几何形状、尺寸、纹理乃至病害信息,为后续的保护、研究和修复提供了坚实的数据基础。
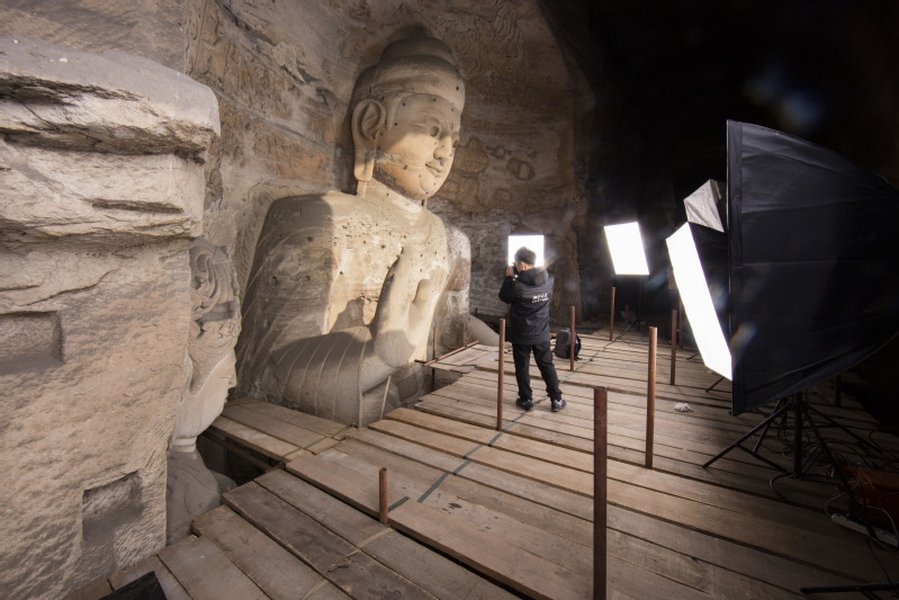
浙江大学团队参与云冈石窟数字化保护项目,展现了三维扫描和重建技术在石窟寺保护中的应用。
- 案例:故宫博物院的古建筑与文物数字化。 故宫博物院运用三维重建技术对紫禁城内的宏伟建筑群及大量院藏文物进行数字化扫描与建模,建立了庞大的数字资源库。这不仅服务于古建筑的日常监测、修缮规划,也为文物研究提供了便利。
虚拟修复与分析研究:科技助力文物“延年益寿”
三维模型为文物的修复和研究提供了强大的虚拟平台。修复人员可以在数字模型上进行病害分析、模拟修复过程、评估不同修复方案的效果,从而避免对文物本体造成不必要的干预和损伤。对于残损或散落的文物,三维扫描和重建技术可以帮助进行虚拟拼接和复原。
- 案例:三星堆遗址的考古发现与文物修复。 在三星堆遗址的考古发掘中,大量珍奇文物(如青铜神树、黄金面具等)出土时多呈碎片化状态。考古与文保人员利用三维扫描与图像重建技术,对这些碎片进行精确数字化,然后在计算机中进行虚拟拼对和复原,极大地提高了修复效率和准确性,让破碎的国宝得以“重生”。
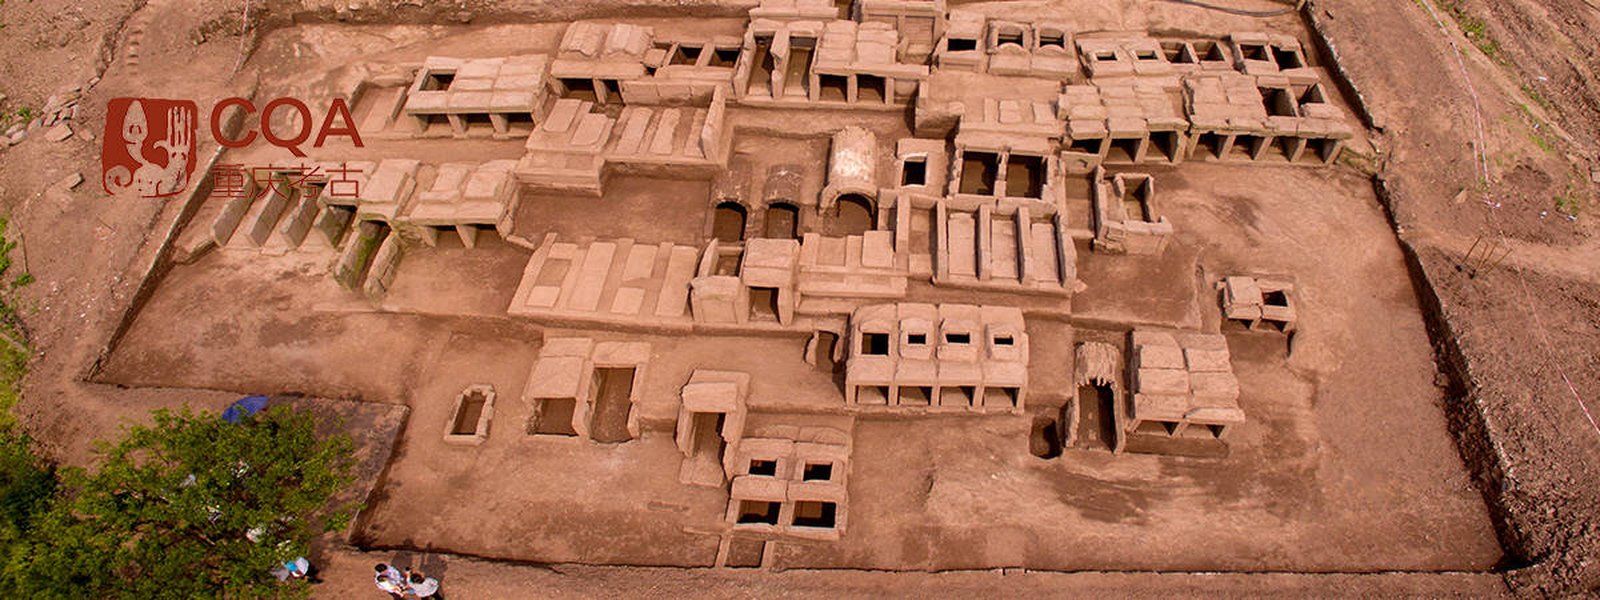
考古工作者在野外利用摄影测量技术进行遗迹三维信息采集,为后续分析和复原打下基础。
增强展示与公众参与:让文化遗产“活”起来
三维数字模型极大地拓展了文物展示和传播的途径。通过构建虚拟博物馆、开发VR/AR互动体验项目、制作在线导览等,可以让公众跨越时空界限,以沉浸式、个性化的方式欣赏和学习文物知识,提升文化遗产的吸引力和影响力。
- 案例:各大博物馆的线上展览与互动体验。 许多博物馆如大英博物馆、卢浮宫以及国内的众多博物馆,都在积极利用三维重建技术将馆藏珍品数字化,并通过官方网站、APP或专门的VR体验区向公众开放。观众可以360度无死角地观察文物细节,甚至进行虚拟互动,获得远超传统图文展示的体验。
古建筑的三维数字化模型,清晰展示其结构与细节,可用于虚拟游览或修缮规划。
辅助考古田野工作与遗址管理
在考古发掘现场,利用无人机搭载相机进行航拍,结合图像三维重建技术,可以快速、准确地生成考古遗址、遗迹分布的三维模型和正射影像图。这不仅大大提高了考古测绘的效率和精度,也为遗址的动态监测、保护规划和科学研究提供了重要依据。
考古人员正在对通过多视角摄影采集的图像数据进行内业处理,以重建考古遗迹的三维模型。
深入探索:三维重建技术基础
要深入理解基于图像的三维重建,掌握其背后的几何原理至关重要。下面的视频简要介绍了三维重建中的一个核心概念——极线几何,它是理解多视图对应关系和相机运动估计的基础。观看此视频将有助于您更形象地把握从二维图像推断三维结构的精髓。
视频来源:YouTube - 计算机视觉之三维重建(深入浅出SfM与SLAM核心算法)- 4. 三维重建基础与极几何。该视频讲解了三维重建中的基础概念,特别是极线几何,有助于理解SfM等算法的原理。
您的案例分享
此部分将用于您分享自己的具体案例,包括项目背景、所采用的三维重建方法、实施过程、取得的成果以及其在文物保护中的独特创新点。您可以详细阐述您在实际项目中遇到的挑战、解决方案以及对未来工作的启示。
(请在此处插入您的案例内容)
挑战与未来展望:数字文保之路任重道远
尽管基于图像的三维重建技术在文物保护领域取得了显著成就,但仍面临一些挑战:
- 复杂材质处理:对于高反光、透明、弱纹理或动态变化的文物表面,重建精度和完整性仍具挑战。
- 数据量与计算效率:高精度重建通常需要大量图像数据和密集的计算资源,处理大规模场景时效率有待提升。
- 自动化与智能化水平:虽然自动化程度不断提高,但在特征匹配、模型修复等环节仍需人工干预,智能化水平有待进一步提升。
- 标准化与规范化:文物三维数字化缺乏统一的行业标准和规范,影响数据共享和长期利用。
展望未来,随着深度学习、人工智能、云计算、5G等技术的飞速发展,基于图像的三维重建技术将朝着以下方向发展:
- 更高精度与真实感:算法将更精细地捕捉文物的几何细节和材质特性,实现照片级真实感的三维模型。
- 更强鲁棒性与自动化:能够更好地处理复杂场景和具有挑战性的文物材质,进一步减少人工干预。
- 实时重建与交互:移动端实时三维扫描与建模技术将更加成熟,为现场考古和公众互动提供便利。
- 多模态数据融合:结合激光扫描、结构光、高光谱成像等多种数据源,实现更全面的文物信息获取。
- 与AI深度融合:AI将在语义分割、智能修复、病害自动识别与预测等方面发挥更大作用,推动文物保护向智能化、预防性保护迈进。
常见问题解答 (FAQ)
进行基于图像的三维重建需要什么样的相机设备?
理论上,任何能够拍摄清晰照片的数码相机(包括智能手机的摄像头、单反相机、无人机载相机等)都可以用于基于图像的三维重建。关键在于图像质量(分辨率、清晰度、无运动模糊)和拍摄策略(多角度、高重叠率)。对于专业级别的文物数字化项目,通常会选用高分辨率的专业相机和镜头,并配合稳定的拍摄平台和布光设备,以确保获取最高质量的图像数据。
通过这种技术生成的三维模型精度如何?
模型的精度取决于多种因素,包括原始图像的质量、数量和拍摄几何构型、相机标定的准确性、所用算法的先进性以及后处理的精细程度。在理想条件下,对于小型文物,可以达到亚毫米级的精度;对于大型场景或古建筑,精度可能会在毫米级到厘米级。通过使用高精度控制点和专业的摄影测量流程,可以进一步提高重建精度。
这项技术在文物保护中的成本高吗?
相比于传统的激光扫描等三维数字化技术,基于图像的三维重建在硬件成本上通常更具优势,因为它可以使用现成的消费级或专业级数码相机。主要的成本可能来自于专业的重建软件(尽管也有优秀的开源软件可选)、高性能的计算硬件(用于处理大量图像和复杂运算)以及具备专业知识和操作技能的人力。总体而言,其成本效益相对较高,尤其适合预算有限或需要快速部署的项目。
基于图像的三维重建与激光扫描有何不同?
两者都是获取物体三维信息的重要手段,但原理和特点不同。基于图像的三维重建(摄影测量)是被动测量,依赖分析物体表面反射的环境光形成的图像,优点是设备成本相对较低、便携性好、能同时获取高质量的纹理信息。激光扫描是主动测量,通过发射激光束并接收反射信号来直接测量距离,优点是精度通常较高、对物体表面纹理不敏感、能穿透一定的植被。在文物保护中,两者常被结合使用,以发挥各自优势,例如用激光扫描获取高精度几何框架,再用图像重建技术获取精细纹理。
推荐探索
- 深度学习在文物三维重建中的最新进展有哪些?
- 如何利用三维重建技术进行古建筑的虚拟修复与结构分析?
- 面向公众的文物三维交互展示平台开发有哪些关键技术?
- 文物三维数字化成果的长期保存与数据管理策略是什么?
参考文献
Last updated May 16, 2025