
意図推定の最前線:査読済み研究論文が解き明かす深層心理とAIの未来
人間の意図を読み解く科学的アプローチと、その多様な応用分野を網羅的に解説します。
意図推定は、他者の行動や発話、さらには生理学的反応といった観測可能な手がかりから、その背後にある目的や計画、欲求を推測する研究分野です。この技術は、人工知能(AI)、ロボティクス、認知科学、ヒューマン・コンピュータ・インタラクション(HCI)など、多岐にわたる学術領域で活発に研究されており、その成果は査読付き論文として権威ある学術雑誌や国際会議で発表されています。本稿では、これらの査読済み研究に基づき、意図推定の核心的概念、主要な研究アプローチ、そして実社会での応用可能性について深く掘り下げていきます。
意図推定研究のハイライト
- 核心的理解: 意図推定は、観察可能な外部的シグナル(視線、行動、発話など)を基に、個人やシステムの隠れた目的や計画を予測・解釈するプロセスです。
- 多様なアプローチ: 研究は、視線解析、行動パターンの機械学習、認知モデルの構築、脳活動の直接計測(EEG、fMRIなど)といった複数の方法論を駆使して進められています。
- 広範な応用可能性: 人間とロボットの円滑な協調作業、自動運転車の安全性向上、個別化医療・リハビリテーション支援、さらには効果的な情報検索システムの開発など、その応用範囲は広大です。
意図推定とは何か?:定義と基礎概念
意図推定は、単に行動を予測するだけでなく、その行動がなぜ行われるのか、どのような目的を達成しようとしているのかを理解しようとする試みです。人間は日常的に、他者の意図を自然に読み取りながらコミュニケーションを行っていますが、この複雑な認知プロセスを計算論的にモデル化し、機械に実装することが研究の大きな目標の一つです。査読された論文では、意図を「行動に先立つ精神状態であり、特定の目標に向けられた計画やコミットメント」として定義し、その推定プロセスには文脈情報、過去の経験、社会的知識などが複雑に絡み合っていることが示されています。
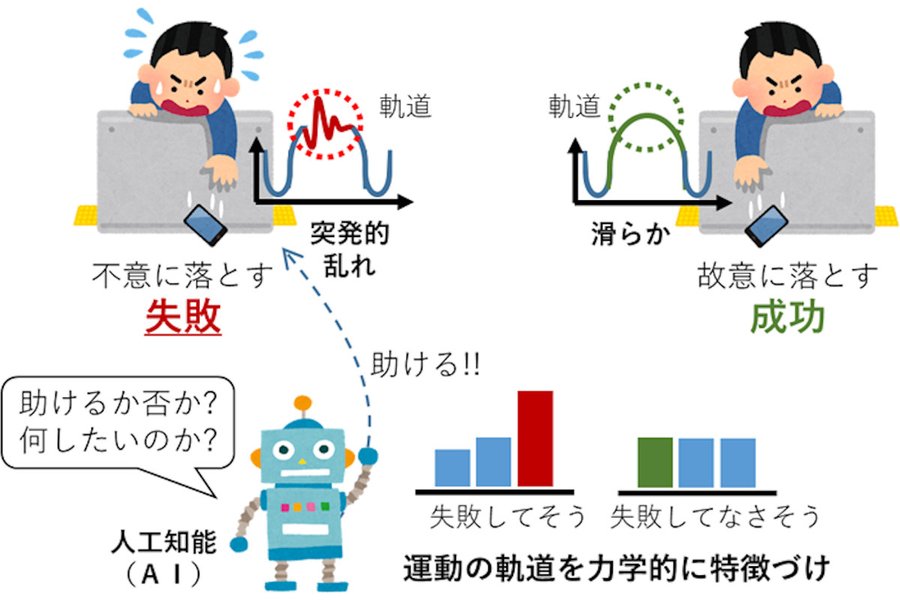
他者の行動(失敗を含む)からその背後にある意図をAIが推定する概念図。行動観察が意図理解の鍵となります。
意図と行動の間のギャップ
重要な研究テーマの一つに「意図-行動ギャップ(intention-behavior gap)」があります。これは、人が意図を持っていても、それが必ずしも実際の行動に結びつかない現象を指します。査読論文では、意図の強さ、自己効力感、計画の具体性(実装意図)、環境要因などが、このギャップに影響を与えることが議論されており、意図推定モデルの精度向上にはこれらの要因の考慮が不可欠です。
意図推定への主要な研究アプローチ
意図推定の研究は、多様な情報源と解析手法を活用して進められています。以下に代表的なアプローチを紹介します。
1. 視線に基づく意図推定 (Gaze-Based Intention Estimation)
人間の視線は「心の窓」とも言われ、注意の方向や関心の対象を強く反映します。多くの査読論文で、視線の動き、注視時間、瞳孔径の変化などを分析することで、行動に先立ってその人の意図を高い精度で推定できる可能性が示されています。特に、共同作業や対話システムにおいて、相手が次に何をしようとしているのか、どこに注目しているのかを理解する上で極めて有効な手がかりとなります。ACM Digital Libraryなどに掲載されたレビュー論文では、視線に基づく意図推定の原理、手法、応用が包括的にまとめられています。
視線情報の活用例
- 対象物の選択予測: 特定の物体を長く見つめる、あるいは繰り返し視線を向ける行動から、その物体を選択する意図を予測します。
- 行動開始のタイミング予測: 視線が安定し、特定箇所に集中することで、次の行動が開始されるタイミングを予測します。
- ナビゲーション意図の推定: 運転中や歩行中の視線パターンから、曲がる、止まるなどの意図を推定します。
2. 行動に基づく意図推定 (Behavior-Based Intention Estimation)
観察された行動のシーケンスやパターンから意図を推測するアプローチです。これには、身体の動き、ジェスチャー、操作履歴などが含まれます。機械学習、特に深層学習の手法がこの分野で頻繁に用いられ、大量の行動データから意図と行動の関連性を学習します。例えば、工場の作業者が特定の工具を手に取る一連の動作から、次に行う作業工程を推定する研究や、ドライバの運転操作(アクセル、ブレーキ、ハンドル操作)から車線変更や右左折の意図をリアルタイムで予測するシステムなどが開発されています。
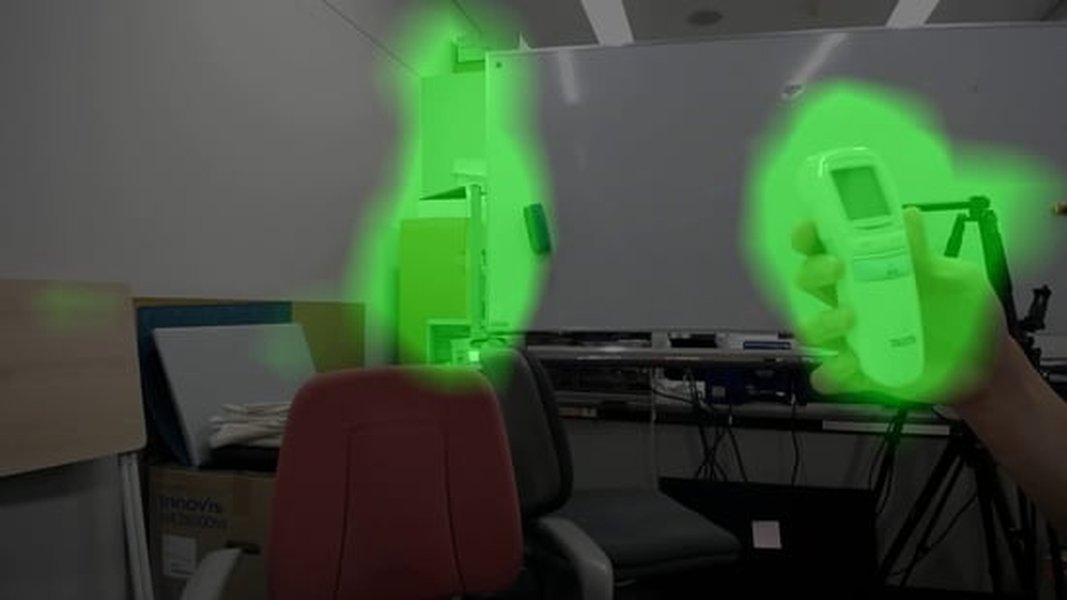
人間が指し示す動作などの行動的特徴をAIが学習し、意図を理解するシステムの概念図。
3. 認知モデルに基づく意図推定 (Cognitive Model-Based Intention Estimation)
人間の認知プロセスや意思決定のメカニズムを計算モデルとして構築し、それを用いて意図を推定するアプローチです。ベイジアンネットワーク、プラン認識、理論駆動型のモデルなどが活用されます。このアプローチは、単に相関関係を見つけるだけでなく、なぜそのような意図が形成されたのかという因果関係の理解を目指す点で特徴的です。例えば、他者が自分自身の意図をどのように推測しているかを考慮に入れた上で、自己の行動を最適化する戦略のモデル化などが研究されています。
4. 脳科学的アプローチ (Neuroscientific Approaches)
脳波(EEG)や機能的磁気共鳴画像法(fMRI)といった脳活動計測技術を用いて、意図の形成や処理に関連する脳内の神経メカニズムを直接的に探る研究です。これにより、行動として現れる前の、より早期の段階で意図を検出できる可能性があります。例えば、特定の選択を行う意図が脳のどの領域の活動パターンとして現れるかを調べる研究や、ブレイン・マシン・インターフェース(BMI)を通じて思考だけでロボットアームを操作する際の意図解読などが進められています。空間的注意や視線制御が選択意図の推定にどのように関与しているかの解明も重要なテーマです。
意図推定アプローチの比較
様々な意図推定アプローチは、それぞれ異なる特性を持っています。以下のレーダーチャートは、代表的なアプローチをいくつかの側面から比較したものです。各軸のスコアが高いほど、その側面における能力が高い、あるいは要求度が高いことを示します(1から10のスケール)。この評価は一般的な傾向を示すものであり、具体的なタスクや実装によって変動します。
各意図推定アプローチの特性比較レーダーチャート
このチャートから、例えば「視線に基づく推定」は短期的な予測精度やリアルタイム性に優れている一方で、専用のハードウェアを要する可能性があること、「認知モデルに基づく推定」は解釈性が高いがリアルタイム性がやや劣る場合があることなどが読み取れます。これらの特性を理解し、目的に応じたアプローチを選択することが重要です。
意図推定研究の構造:マインドマップ
意図推定の研究は、基礎概念から応用、そして将来の課題に至るまで、広範な要素が相互に関連し合っています。以下のマインドマップは、その全体像を視覚的に示したものです。中心に「意図推定研究の全貌」を置き、そこから主要なテーマへと分岐しています。
(Intention-Behavior Gap)"] id2["主要な研究アプローチ"] id2_1["視線に基づく推定"] id2_1_1["原理と手法
(視線追跡、注視分析)"] id2_1_2["主要な手がかりとしての視線"] id2_2["行動に基づく推定"] id2_2_1["パターン認識
(動作、ジェスチャー)"] id2_2_2["機械学習・データマイニングの活用"] id2_3["認知モデルに基づく推定"] id2_3_1["人間の意思決定プロセス
計算論的モデリング"] id2_4["脳科学的アプローチ"] id2_4_1["脳活動計測
(EEG, fMRI, BMI)"] id3["多様な応用分野"] id3_1["ヒューマン・ロボット・インタラクション (HRI)
共有自律性、協調作業"] id3_2["自動運転システム
他車両・歩行者意図予測"] id3_3["医療・リハビリテーション
行動支援、診断補助"] id3_4["情報システム
検索意図推定、ユーザインタフェース改善"] id4["課題と今後の展望"] id4_1["実環境でのロバスト性向上
('in-the-wild' 問題)"] id4_2["解釈可能性と説明責任"] id4_3["倫理的・社会的考察"] id4_4["マルチモーダル情報統合"]
このマインドマップは、意図推定が認知科学的理解から工学的応用までを繋ぐ学際的な分野であることを示しています。各ノードは、査読付き論文で議論されている重要なトピックを表しています。
意図推定の多様な応用分野
意図推定技術は、その汎用性の高さから、様々な分野での応用が期待され、実際に研究・開発が進められています。以下に、査読付き論文で報告されている代表的な応用例を挙げます。
ヒューマン・ロボット・インタラクション (HRI)
人間とロボットが同じ空間で安全かつ効率的に協調作業を行うためには、ロボットが人間の意図を正確に理解することが不可欠です。視線やジェスチャー、発話などから人間の意図を推定し、ロボットが先回りして支援を行ったり、衝突を回避したりする研究が盛んです。「共有自律性(shared autonomy)」の文脈では、人間の意図を汲み取りながらロボットが自律的に判断し行動を補完することで、より高度なタスクの達成を目指します。
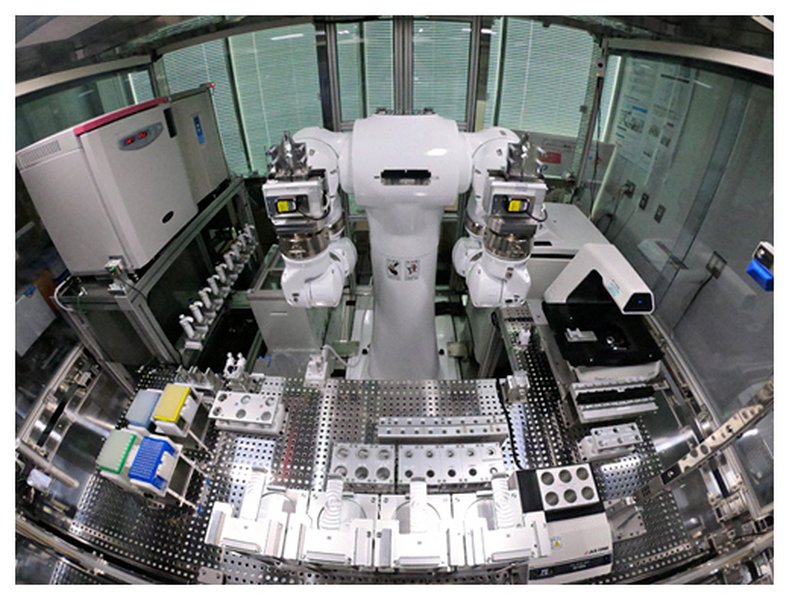
ヒューマノイドロボットが人間の作業を支援または代替する場面では、人間の意図理解が重要となります(画像は自律細胞培養の例)。
自動運転システム
自動運転車が安全に走行するためには、他の車両のドライバや歩行者の意図を予測することが極めて重要です。例えば、隣接車線の車両の動きやウィンカー、歩行者の視線や体の向きなどから、車線変更や横断の意図を早期に検出し、適切な運転判断を下すための技術が研究されています。
医療・リハビリテーション支援
患者の意図を読み取り、動作を支援するリハビリテーション用ロボット(例:エクソスケルトン)や、コミュニケーションが困難な患者の意図を伝達するシステムの開発が進んでいます。姿勢情報から歩行意図を推定し、歩行訓練器を制御する研究などが査読論文で報告されています。
情報検索・インタフェース
ユーザーが検索エンジンに入力するクエリ(検索語)の背後にある真の検索意図を推定し、より関連性の高い情報を提供するための研究が行われています。また、ソフトウェア操作においてユーザーの作業意図を理解し、次の操作を提案したり、エラーを未然に防いだりするインテリジェントなインタフェースの開発も進んでいます。
その他の応用
上記以外にも、チャリティクラウドファンディングにおける寄付者の意図分析(プロジェクト画像が与える感情的影響など)、熟練者の意思決定プロセスの模倣による業務自動化、教育分野における学習者の理解度や混乱の意図推定など、幅広い応用が検討されています。
研究アプローチと応用分野のまとめ
意図推定に関する研究は、そのアプローチ方法と応用分野が密接に関連しています。以下の表は、主要な研究アプローチと、それがどのような応用分野で活用されているか、そしてその特徴をまとめたものです。これらの情報は、査読付き論文における議論を基にしています。
| 研究アプローチ | 主な手法 | 代表的な応用分野 | 特徴 |
|---|---|---|---|
| 視線に基づく意図推定 (Gaze-based) |
視線追跡、注視点分析、サッカード分析、瞳孔径測定 | HRI、自動運転、ユーザビリティテスト、マーケティング、心理学実験 | 行動前の早期予測が可能、注意の焦点が明確、非侵襲的計測が主流 |
| 行動に基づく意図推定 (Behavior-based) |
行動パターン認識、時系列データ分析、身体動作解析、ジェスチャー認識、機械学習(特に強化学習、模倣学習) | ドライバ行動予測、作業者行動分析、スポーツ分析、セキュリティ(異常行動検知)、クラウドファンディング行動分析 | 文脈依存の意図理解、過去のデータからの学習、多様なセンサーデータ活用 |
| 認知モデルに基づく意図推定 (Cognitive Model-based) |
計算論的モデリング(ベイジアンモデル、プラン認識)、人間の意思決定理論の応用 | 対話システム、教育支援システム、AIの意思決定支援、ゲームAI | 人間の認知プロセスを模倣、解釈可能性が高い、理論駆動型 |
| 脳科学的アプローチ (Neuroscientific Approach) |
脳波(EEG)、脳磁図(MEG)、機能的磁気共鳴画像法(fMRI)、近赤外分光法(NIRS)、ブレイン・マシン・インターフェース(BMI) | BMIによる意思伝達・機器操作、認知状態推定、神経疾患の診断支援、感情推定 | 脳活動から直接的情報を取得、潜在的意図の検出可能性、侵襲的・非侵襲的手法が存在 |
| マルチモーダル意図推定 (Multimodal Approach) |
上記複数の情報源(視線、行動、音声、生理信号など)を統合的に分析 | 高度なHRI、感情認識、ストレス検知、より自然なコミュニケーションシステム | 単一モダリティより高精度・高信頼性、情報統合の複雑性が課題 |
この表は、意図推定研究の多様性とその学際的な性質を示しています。各アプローチには長所と短所があり、解決しようとする課題や利用可能なデータに応じて最適な手法が選択されます。
意図推定研究の課題と今後の展望
意図推定技術は目覚ましい進展を遂げていますが、依然として多くの課題が存在します。査読付き論文では、以下のような点が今後の重要な研究テーマとして議論されています。
- 実環境でのロバスト性:実験室環境では高い精度を示すモデルも、ノイズが多く予測不可能な要素に満ちた実環境("in the wild")では性能が低下する場合があります。より頑健な推定モデルの開発が求められます。
- データの不足とプライバシー: 高度な意図推定モデル、特に機械学習に基づくものは大量のデータを必要としますが、個人に深く関わる意図に関するデータの収集はプライバシー保護の観点から慎重な取り扱いが必要です。
- 解釈可能性と説明責任: なぜAIがそのような意図を推定したのか、その根拠を人間が理解できるように説明する能力(解釈可能性)は、特に医療や自動運転などクリティカルな応用において重要です。
- 倫理的・社会的影響: 意図推定技術が悪用された場合のリスク(例:操作、監視)や、人間の自律性への影響など、倫理的・社会的な側面からの検討も不可欠です。
- 意図の曖昧さと変化: 人間の意図は常に明確であるとは限らず、状況に応じて変化することもあります。このような意図のダイナミクスを捉えるモデルの開発も課題です。
これらの課題を克服し、技術の恩恵を最大限に引き出すためには、工学、認知科学、心理学、倫理学など、多様な分野の研究者による学際的な協力と、社会全体での議論が不可欠です。査読付き論文は、このような議論を進める上で基盤となる知見を提供し続けます。
よくある質問 (FAQ)
意図推定とは具体的に何ですか?
意図推定とは、他者(人間やAIなど)の行動、発話、視線、生理的反応といった観察可能な情報から、その背後にある目的、計画、欲求、信念などを推測するプロセスや技術のことです。これにより、より円滑なコミュニケーションや協調作業、将来の行動予測などが可能になります。
意図推定の研究はどのような分野で活発ですか?
意図推定の研究は、人工知能(AI)、ロボティクス(特にヒューマン・ロボット・インタラクション)、認知科学、心理学、人間工学、コンピュータビジョン、自然言語処理など、非常に幅広い分野で活発に行われています。これらの分野が連携し、学際的な研究が進められています。
視線は意図推定においてなぜ重要なのですか?
人間の視線は、その人が何に注意を向けているか、何に関心を持っているかを強く反映するため、意図を理解する上で非常に有力な手がかりとなります。行動に先立って視線が対象物に向けられることが多いため、視線情報を解析することで、他者の次の行動や意図を早期に予測できる可能性があります。
意図推定技術の将来的な応用にはどのようなものがありますか?
将来的には、より自然で高度な人間とAIの協調システム、安全で信頼性の高い自動運転技術、個々のニーズに合わせた適応的な教育・訓練システム、精神疾患の早期発見や介入支援、効果的なマーケティング戦略、セキュリティ強化など、社会の様々な側面での応用が期待されています。
査読付き論文を参照するメリットは何ですか?
査読付き論文は、その分野の専門家(査読者)による厳格な審査を経て掲載されるため、研究の質、新規性、方法論の妥当性、結果の信頼性が高いとされています。最新の研究動向や確立された知見を得るためには、査読付き論文を参照することが非常に重要です。
推奨される関連検索クエリ
- 視線追跡技術は意図推定の精度をどのように向上させますか?
- 人間とAIが協調作業を行う上での意図理解の課題とは何ですか?
- 自動運転における歩行者の意図予測モデルにはどのような種類がありますか?
- 意図推定研究における倫理的な考慮事項について教えてください。
参考文献
本稿の作成にあたり、以下の査読付き論文および関連資料を参考にしました。
Last updated May 12, 2025