
Разблокировка Навигации: Как Эффективно Выбрать и Настроить Дерево Поведения в Nav2
Узнайте, как получить полный контроль над автономным поведением вашего робота, адаптируя деревья поведения в Nav2.
Ключевые Аспекты Изменения Деревьев Поведения
- Файлы XML и YAML: Основной способ управления деревьями поведения в Nav2 — это редактирование XML-файлов, описывающих структуру поведения, и YAML-файлов, которые указывают Nav2 на эти XML-файлы.
- Настройка и Расширение: Вы можете использовать предопределенные деревья поведения в качестве шаблонов или создавать собственные, добавляя пользовательские узлы для расширения функциональности, что делает Nav2 очень гибким и реконфигурируемым.
- Визуализация и Отладка с Groot: Для эффективной отладки и визуализации деревьев поведения рекомендуется использовать инструмент Groot, который позволяет интерактивно просматривать и редактировать структуру дерева.
В мире робототехники, особенно при работе с системами автономной навигации, такими как Navigation2 (Nav2) в Robot Operating System (ROS2), ключевым элементом является возможность точной настройки поведения робота. Эта гибкость достигается за счет использования "Деревьев Поведения" (Behavior Trees, BT). Эти структуры позволяют определить сложную логику, управляющую действиями робота, такими как планирование пути, обход препятствий или выполнение многоступенчатых задач. Понимание того, как выбрать, настроить или даже создать новое дерево поведения, является фундаментальным для любого инженера или разработчика, стремящегося оптимизировать автономность робота.
Деревья поведения в Nav2 являются иерархическими структурами, состоящими из различных типов узлов: узлов действий, узлов условий, узлов декораторов и узлов управления. Такая модульная архитектура позволяет разработчикам легко комбинировать и переупорядочивать различные элементы поведения, создавая уникальные навигационные стратегии для конкретных сценариев. По умолчанию Nav2 поставляется с несколькими стандартными деревьями поведения, такими как navigate_to_pose (для навигации к одной целевой точке) и navigate_through_poses (для навигации через несколько промежуточных точек), но реальная мощь Nav2 проявляется в возможности их глубокой кастомизации.
Эта статья проведет вас через детальный процесс выбора и настройки другого дерева поведения в Nav2, от понимания основ до практических шагов по реализации и отладке, обеспечивая максимальный контроль над реакцией вашего робота на динамичную среду.
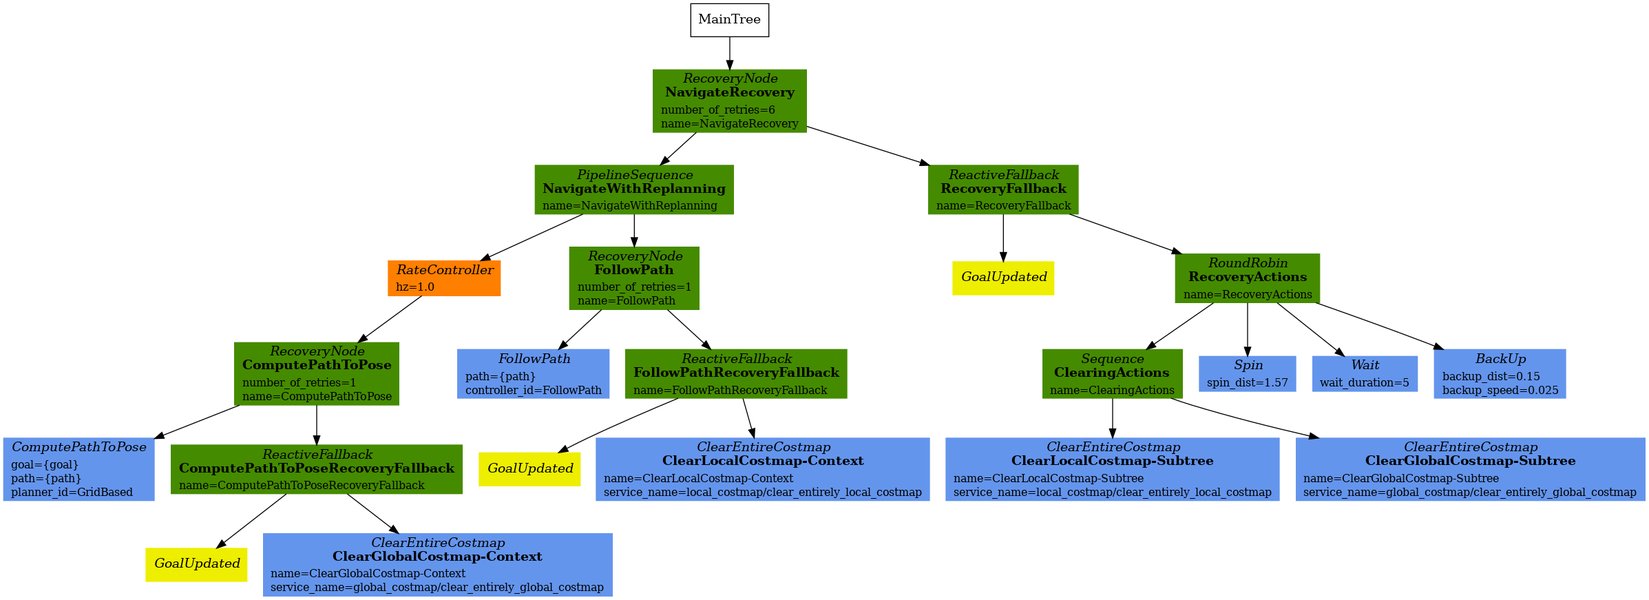
Общая структура дерева поведения в Nav2, демонстрирующая взаимодействие различных узлов.
Глубокое Погружение в Деревья Поведения Nav2
Архитектура и Роль Деревьев Поведения в Автономности Робота
Nav2 использует деревья поведения как основной механизм для определения навигационного поведения робота. Они реализованы через пакет `nav2_behavior_tree` и включают в себя различные типы навигаторов. Эти структуры обеспечивают гибкость, позволяя пользователям настраивать различные типы плагинов, включая алгоритмы, проверки состояния и логику поведения. Деревья поведения позволяют роботу принимать интеллектуальные решения, адаптироваться к изменяющимся условиям и эффективно выполнять сложные задачи.
Механизмы Управления Деревьями Поведения
Nav2 предоставляет различные способы выбора и изменения используемого дерева поведения, что делает проект очень реконфигурируемым. Основные механизмы включают:
- Настройка через параметры YAML: Это основной способ выбора дерева поведения. В пакете `nav2_bt_navigator` есть параметры (например, `default_nav_to_pose_bt_xml` и `default_nav_through_poses_bt_xml`), которые указывают на XML-файлы деревьев поведения. Вы можете указать путь к вашему пользовательскому XML-файлу, используя подстановку ROS2, например, `$(find-pkg-share my_package)/behavior_tree/my_nav_to_pose_bt.xml`.
- Плагины для навигаторов: Nav2 поддерживает плагины для различных типов навигаторов, которые реализуют интерфейс `nav2_core::BehaviorTreeNavigator`. Это позволяет использовать различные реализации навигаторов, каждая из которых может быть связана со своим деревом поведения.
- Динамический выбор планировщика: Поведение `PlannerSelector` в пакете `nav2_behavior_tree` используется для переключения планировщика, который будет использоваться сервером планировщика. Это влияет на логику, выполняемую внутри дерева поведения, поскольку планировщики являются его компонентами.
- Создание и интеграция пользовательских узлов: Вы можете расширить функциональность Nav2, добавляя пользовательские узлы в деревья поведения. Это позволяет создавать пользовательские узлы действий, условий, декораторов и узлов управления, наследуя от базового класса `nav2_behavior_tree::BtActionNode`.
Практическое Руководство: Как Изменить Дерево Поведения
Пошаговая Инструкция по Переключению и Настройке
Чтобы успешно выбрать другое дерево поведения в Nav2, следуйте этим подробным шагам:
1. Понимание и Изучение Стандартных Деревьев
Nav2 поставляется с несколькими предопределёнными XML-файлами для деревьев, такими как `navigate_to_pose_w_replanning.xml` или `navigate_to_pose.xml`. Эти файлы расположены в пакете `nav2_bt_navigator/behavior_trees/`. Перед тем как создавать собственное дерево, изучите эти примеры, чтобы понять их структуру и логику. Используйте инструмент Groot для визуализации, чтобы получить наглядное представление.
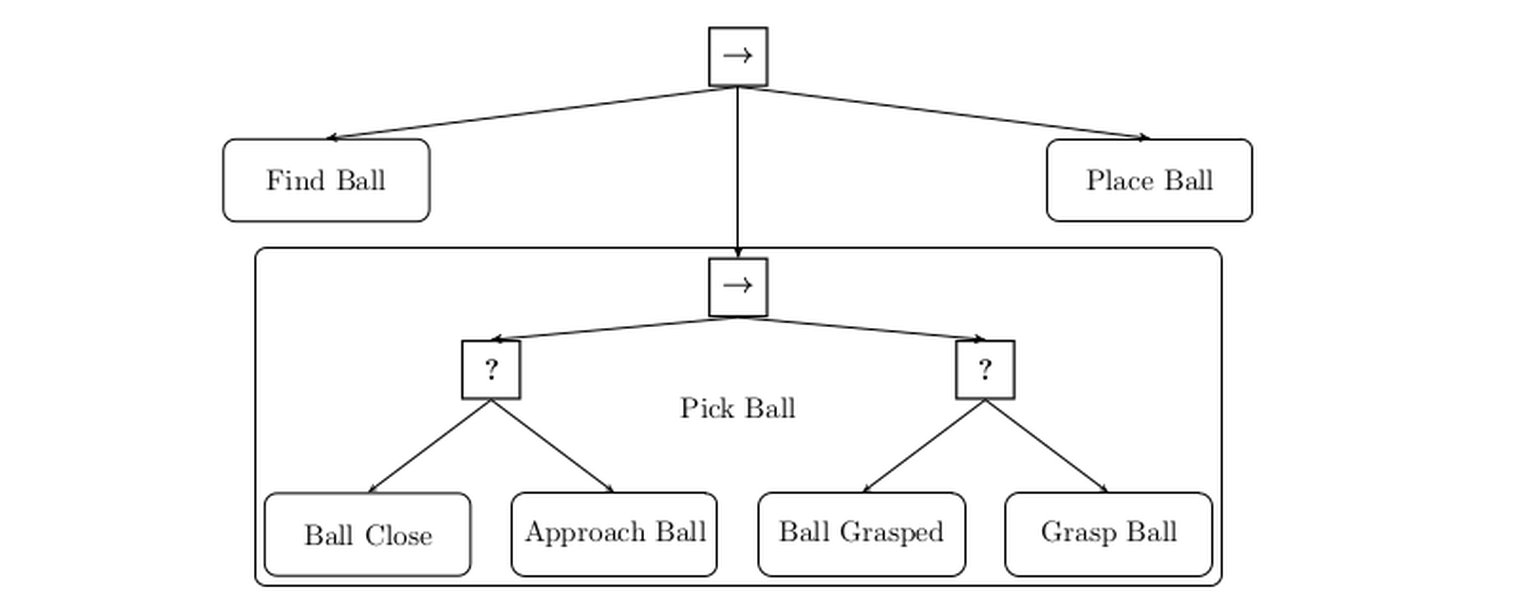
Пример структуры дерева поведения, демонстрирующий последовательность и параллельное выполнение узлов.
2. Создание или Модификация XML-файла Дерева Поведения
Вы можете либо взять одно из стандартных деревьев и модифицировать его под свои нужды, либо написать собственное с нуля. XML-файл определяет структуру и логику поведения дерева. Пример базового XML-файла:
<root main_tree_to_execute="MainTree">
  <BehaviorTree ID="MainTree">
    <Sequence>
      <Action name="ComputePathToPose"/>
      <Action name="FollowPath"/>
      <Condition name="IsPoseReached"/>
    </Sequence>
  </BehaviorTree>
</root>
Этот пример демонстрирует простую последовательность: вычислить путь, следовать по нему и проверить, достигнута ли цель. Вы можете добавлять свои узлы действий (например, `navigate_to_pose`), узлы условий (например, `is_pose_reached`) или узлы управления для более сложной логики.
3. Настройка Конфигурационного Файла YAML
Чтобы Nav2 использовал ваше новое дерево поведения, необходимо указать путь к его XML-файлу в конфигурационном YAML-файле для `bt_navigator` (обычно `nav2_params.yaml`). Основные параметры, задающие используемые деревья, это `default_nav_to_pose_bt_xml` и `default_nav_through_poses_bt_xml`.
bt_navigator:
  ros__parameters:
    default_nav_to_pose_bt_xml: "$(find-pkg-share my_package)/behavior_trees/my_custom_nav_to_pose_bt.xml"
    default_nav_through_poses_bt_xml: "$(find-pkg-share nav2_bt_navigator)/behavior_trees/navigate_through_poses_recovery.xml"
Убедитесь, что путь к вашему XML-файлу указан правильно относительно рабочего каталога ROS2. Неверный путь может привести к ошибкам загрузки.
Инструменты и Лучшие Практики
Groot, Пользовательские Узлы и Отладка
Использование Groot для Визуализации и Отладки
Groot — это незаменимый инструмент для работы с деревьями поведения. Он позволяет:
- Визуализировать структуру XML-файлов деревьев.
- Редактировать узлы и их связи в графическом режиме.
- Отслеживать выполнение дерева в реальном времени, что критически важно для отладки.
Использование Groot значительно упрощает понимание сложных деревьев поведения и помогает быстро выявлять логические ошибки.
Создание Пользовательских Узлов
Для расширения функциональности Nav2 вы можете создавать свои собственные узлы дерева поведения. Это особенно полезно, если вам нужны уникальные действия или условия, которые не предусмотрены стандартными узлами Nav2. Процесс включает:
- Наследование от базового класса `nav2_behavior_tree::BtActionNode` (или другого базового класса в зависимости от типа узла).
- Реализацию необходимой логики в новом C++ классе.
- Регистрацию нового узла в пакете `nav2_behavior_tree`.
- Использование нового узла в вашем XML-файле дерева поведения.
Диаграмма выше показывает, как Nav2 Behavior Trees оцениваются по ключевым характеристикам, таким как модульность, гибкость и возможности отладки, по сравнению с идеальной системой. Она демонстрирует сильные стороны Nav2 в предоставлении высоконастраиваемого и расширяемого решения для автономной навигации роботов.
Таблица: Сравнение Способов Выбора Дерева Поведения
| Способ | Описание | Преимущества | Недостатки |
|---|---|---|---|
| Изменение параметров YAML | Указание пути к XML-файлу в конфигурации bt_navigator. |
Простота реализации, стандартный подход. | Требует перезапуска Nav2, статическое изменение. |
| Создание пользовательских узлов | Написание нового C++ кода для расширения функциональности BT. | Высокая гибкость, возможность реализации специфической логики. | Требует навыков программирования на C++, перекомпиляции пакетов. |
| Динамический выбор планировщика | Использование узла PlannerSelector для переключения планировщиков во время выполнения. |
Динамическая адаптация к условиям без перезапуска. | Ограничено выбором планировщиков, а не всего дерева поведения. |
| Модификация стандартных XML | Редактирование существующих файлов деревьев из nav2_bt_navigator. |
Быстрый старт, использование проверенных шаблонов. | Риск нарушения стандартной логики, необходимость понимания исходного дерева. |
Эта таблица обобщает различные подходы к изменению и выбору деревьев поведения в Nav2, предоставляя краткое сравнение их преимуществ и недостатков.
Важность Деревьев Поведения для ROS2 Робототехники
Видеоматериалы и Обзор Применений
Деревья поведения становятся все более популярным инструментом для управления сложным поведением роботов в ROS2. Они позволяют разработчикам создавать надежные и предсказуемые системы, которые могут адаптироваться к различным сценариям. Следующее видео предоставляет отличный обзор того, как деревья поведения используются в контексте ROS2 для разработки роботов.
Видео "Behavior Trees for ROS2 | ROS2 Developers Open Class #162" подробно объясняет концепцию деревьев поведения и их применение в ROS2, включая примеры использования для переключения задач и принятия решений в робототехнике.
В этом видео обсуждается, как деревья поведения предлагают новую мощную парадигму для переключения задач и принятия решений, что особенно актуально для современных роботизированных систем. Использование деревьев поведения позволяет инженерам проектировать более модульные, понятные и отлаживаемые системы, которые могут выполнять сложные последовательности действий, реагировать на внешние события и управлять ошибками более эффективно. Это особенно важно для автономных мобильных роботов, где требуется непрерывное принятие решений в динамичных и непредсказуемых средах.
Визуализация Логики Дерева Поведения
Создание Ментальной Карты для Навигационных Стратегий
Для лучшего понимания взаимосвязей и потока управления в деревьях поведения, полезно визуализировать их как ментальную карту. Ниже представлена такая карта, демонстрирующая ключевые компоненты и их связи в контексте выбора и настройки деревьев поведения в Nav2.
Эта ментальная карта наглядно демонстрирует ключевые аспекты, связанные с выбором и настройкой деревьев поведения в Nav2, от базовых концепций до практических шагов и инструментов отладки.
Часто Задаваемые Вопросы (FAQ)
Какие файлы нужно изменить для выбора другого дерева поведения?
nav2_params.yaml), чтобы указать путь к этому XML-файлу.Можно ли создать собственное дерево поведения с нуля?
Что такое Groot и зачем он нужен?
Нужно ли перезапускать Nav2 после изменения дерева поведения?
Заключение
Изменение и настройка деревьев поведения в Nav2 — это мощный способ адаптировать автономное поведение вашего робота к конкретным задачам и условиям. Благодаря гибкой архитектуре, основанной на XML-файлах и параметрах YAML, а также поддержке пользовательских узлов и инструментов визуализации, таких как Groot, Nav2 предоставляет полный контроль над логикой навигации. Освоение этих техник позволяет создавать более интеллектуальные, надежные и эффективные роботизированные системы, способные успешно справляться с вызовами реального мира.
Рекомендуемые Запросы для Дальнейшего Изучения
- Как создавать пользовательские узлы в Nav2 Behavior Trees?
- Как оптимизировать производительность Nav2 с помощью деревьев поведения?
- Примеры сложных деревьев поведения в Nav2 для патрулирования и взаимодействия с объектами?
- Как эффективно диагностировать и отлаживать ошибки в Nav2 Behavior Trees?