
Освоение Навигации: Точная Настройка Nav2 для Безопасной Остановки Робота Перед Препятствиями
Подробное руководство по конфигурированию параметров Nav2 в ROS 2 для интеллектуального избегания столкновений.
Ключевые Аспекты Настройки для Остановки Перед Препятствиями
- Слой Инфляции (Inflation Layer): Расширяет зоны вокруг препятствий, заставляя робота держаться на безопасном расстоянии. Увеличение
inflation_radiusиcost_scaling_factorявляется первым шагом к более ранней остановке. - Монитор Столкновений (Collision Monitor): Позволяет определить "зоны остановки" и "зоны замедления" вокруг робота, обеспечивая мгновенную реакцию при приближении к препятствиям.
- Параметры Контроллера (Controller Server): Настройка параметров ускорения/замедления (
decel_lim_x,decel_lim_theta) и критиков (например,BaseObstacleCritic) в локальном планировщике (DWB) позволяет роботу более эффективно регулировать скорость и останавливаться.
Настройка файла nav2_params.yaml в ROS 2 Nav2 является фундаментальной задачей для обеспечения безопасной и эффективной автономной навигации робота, особенно когда речь идет об остановке перед препятствиями. Nav2, будучи комплексным стеком навигации, предлагает широкий спектр настраиваемых параметров, которые влияют на обнаружение препятствий, построение карты стоимости (costmap), планирование пути и управление движением робота. Цель этой настройки — не просто избежать столкновений, но и обеспечить предсказуемое и безопасное поведение робота при приближении к статическим или динамическим препятствиям.
Эффективная остановка перед препятствиями требует гармоничной работы нескольких компонентов Nav2. В первую очередь, это слои карты стоимости, которые отвечают за интерпретацию данных сенсоров и создание "виртуального" представления препятствий. Затем, локальный планировщик, который генерирует и оценивает возможные траектории движения, основываясь на этой карте. И, наконец, механизмы безопасности, такие как Монитор Столкновений, который действует как последняя линия обороны, обеспечивая остановку робота в критических ситуациях.
Понимание Роли Costmap в Обнаружении Препятствий
Как карта стоимости формирует восприятие роботом окружающей среды
Costmap (карта стоимости) — это центральный элемент Nav2, который представляет окружающую среду как сетку ячеек, каждая из которых имеет определенную "стоимость". Эта стоимость отражает проходимость или опасность ячейки. Чем выше стоимость, тем менее желательно или опаснее для робота проходить через эту ячейку. Для эффективной остановки перед препятствиями критически важны два слоя Costmap: obstacle_layer и inflation_layer.
Слой Препятствий (Obstacle Layer): Основа Обнаружения
Слой obstacle_layer отвечает за непосредственное обнаружение препятствий на основе данных, поступающих с датчиков робота, таких как лидары (LaserScan) или камеры глубины. Он отмечает ячейки, содержащие препятствия, на карте стоимости. Правильная конфигурация этого слоя гарантирует, что робот "видит" препятствия на необходимом расстоянии и с требуемой точностью. Основные параметры, которые следует настроить:
topic: Топик ROS 2, по которому публикуются данные с датчика (например,/scanдля лидара). Убедитесь, что этот топик соответствует вашему оборудованию.max_obstacle_height: Максимальная высота препятствия, которое будет отмечено на карте. Важно для игнорирования низких или слишком высоких объектов, которые не представляют угрозы для робота.obstacle_max_range: Максимальное расстояние, на котором препятствия будут отмечены на карте. Уменьшение этого значения может заставить робота игнорировать далекие препятствия, в то время как увеличение позволит ему обнаруживать их раньше, давая больше времени на реакцию и остановку.raytrace_max_range: Максимальный диапазон для очистки препятствий с карты стоимости. Это помогает убирать с карты препятствия, которые больше не видны датчиками.
Пример конфигурации obstacle_layer:
local_costmap:
  local_costmap:
    ros__parameters:
      plugins: ["obstacle_layer", "inflation_layer"]
      obstacle_layer:
        plugin: "nav2_costmap_2d::ObstacleLayer"
        parameters:
          topic: scan # Или другой топик вашего датчика
          enabled: True
          raytrace_range: 3.0 # Максимальная дальность для очистки препятствий
          obstacle_range: 2.5 # Максимальная дальность для маркировки препятствий
          min_obstacle_height: 0.0
          max_obstacle_height: 2.0
          track_unknown_space: False
Слой Инфляции (Inflation Layer): Создание Зоны Безопасности
Слой inflation_layer — это ключевой компонент для обеспечения безопасного расстояния до препятствий. Он создает "буферную зону" или "зону инфляции" вокруг каждого обнаруженного препятствия, постепенно увеличивая стоимость ячеек по мере приближения к препятствию. Это вынуждает планировщик и контроллер избегать слишком близкого контакта с препятствиями, обеспечивая плавное замедление и остановку. Чем больше радиус инфляции, тем раньше робот начнет реагировать на препятствие.
inflation_radius: Радиус вокруг препятствий, в пределах которого стоимость ячеек будет увеличиваться. Увеличение этого радиуса приведет к тому, что робот будет планировать пути дальше от препятствий и, соответственно, останавливаться на большем расстоянии.cost_scaling_factor: Коэффициент масштабирования стоимости, который определяет, насколько быстро стоимость ячеек увеличивается по мере приближения к препятствию внутриinflation_radius. Высокое значение означает более крутой градиент стоимости, заставляя робота держаться подальше.
Пример конфигурации inflation_layer:
      inflation_layer:
        plugin: "nav2_costmap_2d::InflationLayer"
        parameters:
          inflation_radius: 0.55 # Увеличьте для большей дистанции от препятствий
          cost_scaling_factor: 3.0 # Увеличьте для более резкого увеличения стоимости
          enabled: True
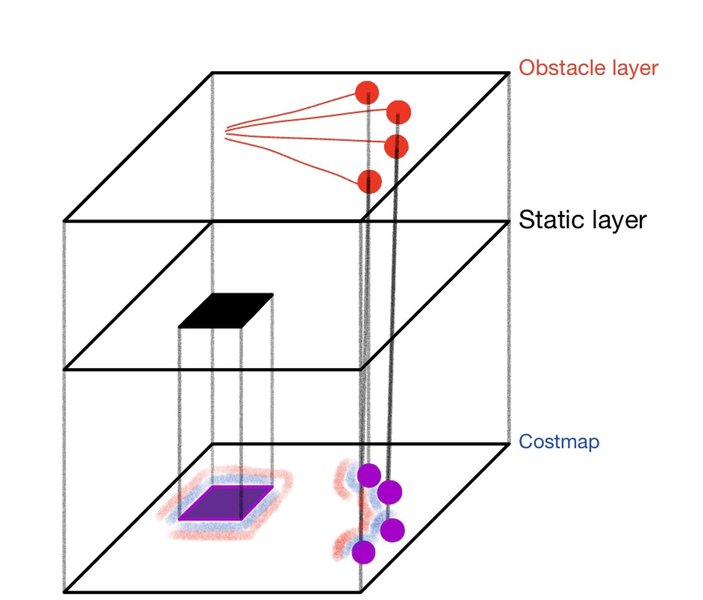
Слои карты стоимости в Nav2: Обнаружение препятствий и инфляция для безопасной навигации.
Оптимизация Поведения Робота через Контроллеры и Планировщики
Как локальные планировщики и контроллеры влияют на динамику остановки
Помимо слоев Costmap, поведение робота при остановке перед препятствиями в значительной степени определяется настройками локального планировщика и контроллера. Локальный планировщик (например, DWB Local Planner) отвечает за генерацию локальных траекторий и команд скорости, которые позволяют роботу следовать по глобальному пути, активно избегая динамических и статических препятствий. Контроллер Server, в свою очередь, управляет этими командами.
Настройка Локального Планировщика (DWB Controller)
DWB Controller — это один из наиболее часто используемых локальных планировщиков в Nav2. Он оценивает множество возможных траекторий и выбирает лучшую, основываясь на наборе "критиков" (critics), которые присваивают "стоимость" каждой траектории. Для обеспечения своевременной остановки перед препятствиями важно настроить следующие параметры:
min_vel_x,max_vel_x,min_vel_theta,max_vel_theta: Эти параметры определяют минимальные и максимальные линейные и угловые скорости робота. Правильная установка этих ограничений важна для того, чтобы робот не двигался слишком быстро в опасных зонах.acc_lim_x,decel_lim_x,acc_lim_theta,decel_lim_theta: Ограничения на линейное и угловое ускорение/замедление. Параметры замедления (`decel_lim_x` и `decel_lim_theta`) особенно важны. Установка более агрессивных отрицательных значений для `decel_lim_x` позволит роботу быстрее замедляться и, соответственно, останавливаться на более коротком расстоянии.- Критики (Critics): DWB использует различные критики для оценки траекторий. Важные критики для избежания препятствий включают:
ObstacleFootprint(илиBaseObstacleCritic): Этот критик наказывает траектории, которые пересекают или слишком близко подходят к препятствиям. Увеличение его веса (`scale`) заставит робота сильнее избегать препятствий, что может привести к более ранней остановке.PathAlignиGoalDist: Эти критики помогают роботу следовать по глобальному пути и достигать цели, но их настройки также могут влиять на поведение при избегании препятствий.
Пример конфигурации DWB Controller:
controller_server:
  ros__parameters:
    controller_plugins: ["FollowPath"]
    FollowPath:
      plugin: "nav2_dwb_controller::DWBLocalPlanner"
      parameters:
        min_vel_x: -0.1
        max_vel_x: 0.5
        min_vel_theta: -2.0
        max_vel_theta: 2.0
        acc_lim_x: 2.5
        decel_lim_x: -2.5 # Агрессивное линейное замедление
        acc_lim_theta: 3.2
        decel_lim_theta: -3.2 # Агрессивное угловое замедление
        critics: ["RotateToGoal", "Oscillation", "ObstacleFootprint", "PathAlign", "PathDist", "GoalDist"]
        ObstacleFootprint:
          scale: 100.0 # Увеличьте вес для большей реакции на препятствия
        PathAlign:
          scale: 32.0
        GoalDist:
          scale: 24.0
Параметры Глобального Планировщика
Хотя локальный планировщик в основном отвечает за непосредственное избегание препятствий и остановку, глобальный планировщик (например, SMAC Planner) также играет роль, генерируя путь, который изначально учитывает инфлированные зоны препятствий. Параметры, такие как tolerance для цели или minimum_obstacle_distance, могут косвенно влиять на общее поведение робота вблизи препятствий, помогая ему избегать планирования путей, которые слишком близко подходят к опасным зонам.
Монитор Столкновений: Важный Компонент Безопасности
Независимый узел для экстренной остановки
Монитор Столкновений (Collision Monitor) — это независимый узел безопасности в Nav2, который работает параллельно с основным стеком навигации. Он предназначен для обнаружения близких препятствий и может принудительно остановить или замедлить робота, даже если основной планировщик или контроллер не отреагировали должным образом. Это обеспечивает дополнительный уровень безопасности, особенно в ситуациях, когда препятствия появляются внезапно или если другие настройки не обеспечивают достаточную реакцию.
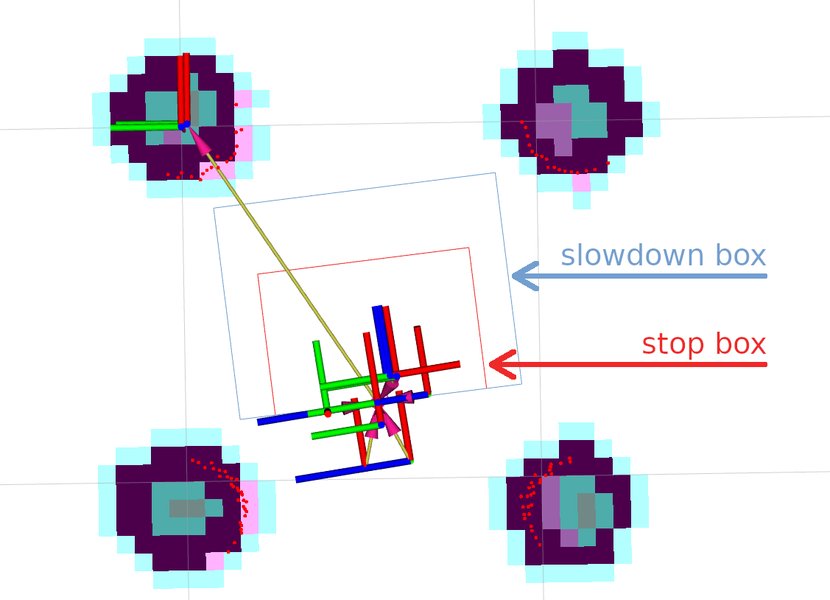
Визуализация полигонов остановки и замедления, используемых Монитором Столкновений.
Collision Monitor работает путем определения "зон остановки" (`stop zones`) и "зон замедления" (`slowdown zones`) вокруг робота. Эти зоны определяются с помощью полигонов в файле конфигурации (например, collision_monitor_params.yaml или в основном nav2_params.yaml):
PolygonStop: Определяет зону, при входе в которую робот должен полностью остановиться. Это критическая зона безопасности.PolygonSlow: Определяет зону, при входе в которую робот должен замедлиться до определенной скорости (например, 30% от текущей).min_points: Минимальное количество точек от датчиков, которые должны попасть в полигон, чтобы активировать соответствующее действие (остановка или замедление).
Пример конфигурации Collision Monitor:
collision_monitor:
  ros__parameters:
    base_frame_id: "base_footprint"
    odom_frame_id: "odom"
    cmd_vel_in_topic: "cmd_vel_smoothed" # Вход от velocity smoother
    cmd_vel_out_topic: "cmd_vel"         # Выход к моторным командам
    polygons: ["PolygonStop", "PolygonSlow"]
    PolygonStop:
      type: "polygon"
      points: "[[0.4, 0.3], [0.4, -0.3], [0.0, -0.3], [0.0, 0.3]]" # Координаты полигона
      action_type: "stop"
      min_points: 4
    PolygonSlow:
      type: "polygon"
      points: "[[0.8, 0.5], [0.8, -0.5], [0.4, -0.5], [0.4, 0.5]]"
      action_type: "slow_down"
      min_points: 4
Важно, чтобы Collision Monitor был последним звеном в цепочке обработки команд скорости, публикуя окончательную команду cmd_vel на базу робота.
Интеграция Поведенческих Деревьев для Динамической Остановки
Расширенные возможности управления поведением робота
Nav2 использует поведенческие деревья (Behavior Trees) для организации сложных навигационных задач и реакций на события. Для сценариев, где робот должен приостанавливать навигацию при обнаружении временных препятствий (например, человека или вилочного погрузчика), особенно полезно поведенческое дерево "Navigate To Pose and Pause Near Goal-Obstacle".
Это поведенческое дерево позволяет роботу:
- Приостанавливать навигацию, если препятствие обнаружено вблизи цели.
- Ожидать заданное время, чтобы проверить, исчезло ли препятствие.
- Если препятствие исчезло, продолжить движение по возможному короткому пути.
- В противном случае, найти альтернативный, более длинный путь вокруг препятствия.
Эта функциональность помогает избегать длительных циклов навигации и более эффективно справляться с динамическими изменениями в окружающей среде.
Чтобы активировать это поведение, укажите соответствующий файл поведенческого дерева в конфигурации bt_navigator:
bt_navigator:
  plugin: "nav2_bt_navigator/BTNavigator"
  behavior_tree: "navigate_to_pose_and_pause_near_goal_obstacle.xml"
Вы можете узнать больше о поведении робота вблизи препятствий, посмотрев видео:
Видео: Навигация с паузой перед препятствием возле цели в Nav2.
Комплексный Обзор Влияния Параметров
Синтез влияния настроек на способность робота останавливаться
Эффективная остановка перед препятствиями в Nav2 — это результат тонкой настройки множества взаимосвязанных параметров. Следующая таблица суммирует ключевые параметры и их влияние на поведение робота:
| Компонент Nav2 | Параметр | Значение / Пример | Влияние на Остановку Перед Препятствиями |
|---|---|---|---|
| Obstacle Layer | obstacle_range |
2.5 м (или выше) | Определяет максимальное расстояние, на котором робот "видит" препятствия. Увеличение позволяет обнаруживать препятствия раньше. |
topic |
scan (или другой топик датчика) |
Убедитесь, что робот получает данные с датчиков. Неправильный топик = "слепой" робот. | |
| Inflation Layer | inflation_radius |
0.55 м (или больше) | Создает буферную зону вокруг препятствий. Увеличение радиуса вынуждает робота держаться дальше и останавливаться раньше. |
cost_scaling_factor |
3.0 (или выше) | Определяет, насколько "дорогим" становится приближение к препятствию. Высокое значение = более жесткое избегание. | |
| DWB Controller | decel_lim_x |
-2.5 м/с² (более агрессивное отрицательное) | Максимальное линейное замедление. Чем больше (по модулю), тем быстрее робот может остановиться. |
decel_lim_theta |
-3.2 рад/с² (более агрессивное отрицательное) | Максимальное угловое замедление. Важно для быстрой остановки при поворотах. | |
ObstacleFootprint.scale |
100.0 (или выше) | Вес критика, наказывающего траектории, которые приближаются к препятствиям. Высокое значение = приоритет избегания. | |
| Collision Monitor | PolygonStop.points |
Координаты полигона (например, [[0.4, 0.3], ...]) |
Определяет зону, при попадании в которую робот принудительно останавливается. |
PolygonStop.min_points |
4 (или больше) | Минимальное количество точек датчика, необходимых для активации зоны остановки. | |
| Behavior Trees | behavior_tree |
navigate_to_pose_and_pause_near_goal_obstacle.xml |
Позволяет роботу приостанавливать навигацию и ожидать, если препятствие находится у цели. |
Оценка Эффективности Настроек Навигации
Интеллектуальный анализ параметров для оптимальной остановки
Для того чтобы получить наглядное представление о том, насколько хорошо настроены различные аспекты Nav2 для обеспечения безопасной остановки перед препятствиями, можно использовать радар-график. Этот график поможет визуализировать сильные и слабые стороны текущей конфигурации в различных ключевых областях.
На этом радар-графике представлены пять ключевых аспектов, влияющих на способность робота останавливаться перед препятствиями. "Чувствительность к Препятствиям" отражает эффективность obstacle_layer и inflation_layer. "Эффективность Замедления" показывает, насколько хорошо настроены параметры decel_lim_x и decel_lim_theta. "Гибкость Реакции" оценивает способность робота адаптироваться к динамическим препятствиям, в том числе через Collision Monitor. "Проактивность Планирования" относится к тому, насколько глобальный планировщик избегает потенциально опасных путей. Наконец, "Точность Остановки" суммирует общую способность робота останавливаться точно на заданном расстоянии от препятствия, что является конечной целью всех этих настроек.
Визуализация Взаимосвязей: Mindmap по Настройке Nav2
Комплексный взгляд на ключевые параметры и их влияние
Представленная ниже Mindmap диаграмма наглядно демонстрирует взаимосвязи между различными компонентами Nav2 и параметрами, которые критически важны для обеспечения остановки робота перед препятствиями. Она помогает понять, как изменения в одном разделе nav2_params.yaml могут повлиять на общее поведение робота.
(Увеличить для ранней остановки)"] id8["cost_scaling_factor: 3.0
(Увеличить для большей стоимости)"] id9["Локальный Планировщик (DWB Controller)"] id10["Ограничения Скорости"] id11["max_vel_x: 0.5"] id12["decel_lim_x: -2.5
(Агрессивное замедление)"] id13["decel_lim_theta: -3.2"] id14["Критики"] id15["ObstacleFootprint.scale: 100.0
(Приоритет избегания)"] id16["GoalAlignCritic"] id17["PathAlignCritic"] id18["Монитор Столкновений (Collision Monitor)"] id19["Полигоны Безопасности"] id20["PolygonStop: (Действие: Stop)
points: [[0.4, 0.3], ...]"] id21["PolygonSlow: (Действие: SlowDown)
points: [[0.8, 0.5], ...]"] id22["min_points: 4"] id23["cmd_vel_out_topic: #quot;cmd_vel#quot;"] id24["Поведенческие Деревья (Behavior Trees)"] id25["navigate_to_pose_and_pause_near_goal_obstacle.xml"] id26["Обработка временных препятствий"] id27["Общие Рекомендации"] id28["Тестирование в RViz / Gazebo"] id29["Соответствие параметров возможностям робота"] id30["Актуализация TF-конфигурации"]
Часто Задаваемые Вопросы (FAQ)
Как узнать, какие параметры nav2_params.yaml мне нужно изменить в первую очередь?
inflation_radius в inflation_layer. Увеличьте его, чтобы робот начинал замедляться и останавливаться дальше от препятствий. Если этого недостаточно, переходите к параметрам замедления decel_lim_x и decel_lim_theta в вашем локальном планировщике (например, DWB), делая их более агрессивными (больше по модулю отрицательное значение). Наконец, рассмотрите настройку Collision Monitor для более точного контроля зон остановки и замедления.Что такое "критики" в DWB и как они влияют на остановку?
ObstacleFootprint (или BaseObstacleCritic). Увеличение его веса (scale) заставит робота сильнее "наказывать" траектории, которые слишком близко подходят к препятствиям, что приведет к их избеганию или ранней остановке.Как определить оптимальное значение inflation_radius?
inflation_radius зависит от размера вашего робота, его скорости и желаемого безопасного расстояния от препятствий. Начните с значения, немного превышающего половину ширины робота, и постепенно увеличивайте его во время тестирования в симуляции (например, в Gazebo) или в контролируемой реальной среде. Наблюдайте, на каком расстоянии робот начинает замедляться и останавливаться. Чем больше радиус, тем раньше робот будет реагировать.Может ли Collision Monitor заменить настройки inflation layer?
Inflation layer создает динамическую карту стоимости, которая используется планировщиками для построения путей, избегающих препятствий. Collision Monitor действует как дополнительный уровень безопасности, который может принудительно остановить или замедлить робота, основываясь на заданных полигонах безопасности, независимо от того, как планировщики рассчитали траекторию. Это делает его важным для экстренной остановки.Почему мой робот резко останавливается?
decel_lim_x и decel_lim_theta в контроллере, или слишком маленьким inflation_radius, из-за чего робот не начинает замедляться заранее. Также проблема может быть в логике Collision Monitor, если его зоны остановки слишком велики или активируются слишком рано с большим весом, что приводит к мгновенной остановке. Попробуйте уменьшить модуль значений decel_lim или увеличить inflation_radius, а также пересмотреть настройки полигонов в Collision Monitor.Заключение
Правильная настройка nav2_params.yaml для обеспечения остановки робота перед препятствиями является многогранной задачей, требующей понимания взаимодействия различных компонентов Nav2. Ключевые области для фокусировки включают тщательную калибровку слоев карты стоимости (obstacle_layer и inflation_layer), оптимизацию параметров замедления и критиков в локальном планировщике (например, DWB), а также эффективное использование Монитора Столкновений как независимого механизма безопасности. Дополнительно, применение поведенческих деревьев, таких как "Navigate To Pose and Pause Near Goal-Obstacle", может значительно улучшить способность робота справляться с динамическими и временными препятствиями. Комплексный подход, включающий итеративное тестирование в симуляции и реальной среде, является залогом успешной и безопасной автономной навигации.
Рекомендуемые Запросы для Дальнейшего Изучения
- Настройка DWB контроллера для плавной навигации ROS2 Nav2
- Примеры использования Collision Monitor в Nav2 для зон безопасности
- Влияние update_frequency и publish_frequency на производительность Nav2
- Оптимизация параметров SMAC Planner для глобального планирования в Nav2
Использованные Источники Информации
 cdn.prod.website-files.com