
折り紙の力を解き放つ:未来のソフトロボットアームとハンド
折り紙にインスパイアされたロボット工学の最新研究とその応用
日本の伝統芸術である「折り紙」は、単なる紙細工の域を超え、現代のロボット工学、特にソフトロボットの分野において革新的なインスピレーション源となっています。折り紙の持つ「折りたたむことで形状を変化させ、機能を生み出す」という特性は、柔軟性、軽量性、コンパクト性、そして環境適応能力を兼ね備えたロボットアームやハンドの開発に多大な影響を与えています。本記事では、折り紙機構を応用したソフトロボットアームおよびロボットハンドに関する最新の研究動向と、その具体的な応用例について詳しく解説します。
注目のハイライト
- 変形自在な構造: 折り紙にインスパイアされたロボットは、折りたたむことでコンパクトに収納でき、展開することで複雑な形状や機能を獲得できます。これにより、限られた空間での作業や多様なタスクへの適応が可能になります。
- ソフトロボットの特性: 柔軟な素材と折り紙構造を組み合わせることで、人間やデリケートな物体との安全な相互作用を実現します。これにより、医療、介護、食品産業などでの活用が期待されています。
- 多様なアクチュエーション: 空気圧、電気、磁気、熱など、様々な外部刺激によって折り紙ロボットの形状を変化させる研究が進んでおり、これにより幅広い環境や用途への対応が可能になっています。
折り紙ロボットの基礎:設計原理と素材
折り紙は、2次元のシートから複雑な3次元構造を作り出すという点で、ロボット設計に新たなパラダイムをもたらしました。このアプローチは、従来の剛体ロボットが直面する課題、例えば、柔軟性の欠如や複雑な機構の製造コストなどを解決する可能性を秘めています。
柔軟性と剛性の融合
折り紙ロボットの最大の特徴は、その変形能力です。折り目パターン(クリーシング)の設計によって、ロボットは特定の形状に折りたたまれたり、展開したりすることができます。これにより、狭い空間への侵入や、作業に応じて形態を変えるといった芸当が可能になります。例えば、MITの研究者たちは、折り紙の「マジックボール」にインスパイアされた円錐形のグリッパーを開発しました。これは、対象物を金星ハエトリグサのように包み込み、自身の100倍もの重さの物体を優しく、かつしっかりと掴むことができます。
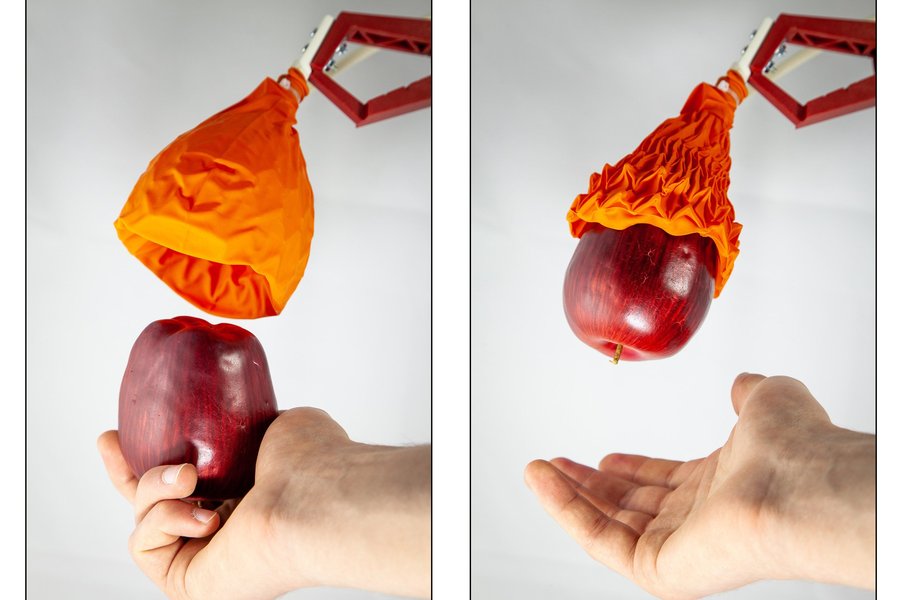
MITが開発した折り紙にインスパイアされたロボットグリッパー
また、ソウル大学の研究者たちは、折りたたむことができ、高い剛性を維持する自己ロック型折り紙ロボットアームを発表しました。このアームは、単一のワイヤーで形状を変化させることができ、様々な用途への実用化の可能性を示しています。このような「ソフト」でありながら「強い」という二律背反する特性は、折り紙構造の巧妙な設計によって実現されています。
多様な材料選択とアクチュエーション
折り紙ロボットは、単に紙だけで作られるわけではありません。その設計は、様々なスマートマテリアルやアクチュエーション方法と組み合わされています。これにより、ロボットは熱、pH、光、電気、磁気、空気圧などの外部刺激に反応して形状を変化させることができます。以下に主な材料とアクチュエーションの例を挙げます。
- ポリマーおよびハイドロゲル: 熱やpHの変化に反応して形状を変えることができます。4Dプリント技術と組み合わせることで、時間とともに形状が変化するロボットも開発されています。
- 誘電体エラストマー: 電圧をかけることで変形する素材で、折り紙構造と組み合わせることで、コンパクトで効率的なアクチュエーションを実現します。
- 形状記憶合金(SMA): 熱を加えることで元の形状に戻る特性を持つ合金で、折り紙ロボットアームの駆動にも応用されています。
- 磁気アクチュエーション: 外部の磁場を利用してロボットを動かす方法で、特に小型の折り紙クローラーや医療用マイクロロボットで活用されています。
- 電気接着: 電圧を印加することで表面に吸着力を発生させる技術で、紙のような薄く柔軟な物体を正確に把持・操作するロボットハンドに応用されています。
- 空気圧アクチュエーション: 空気圧によってロボットの内部構造を膨張・収縮させることで、柔軟な動きを実現します。
ソフトロボットアームとハンドの具体的な応用例
折り紙の原則を応用したソフトロボットアームやハンドは、そのユニークな特性から多岐にわたる分野での応用が期待されています。
デリケートな把持と操作
従来の剛体ロボットでは困難だった、壊れやすい物体や不規則な形状の物体を優しく掴む能力は、折り紙ソフトロボットハンドの大きな強みです。MITの研究では、折り紙構造を持つグリッパーが、スープ缶からワイングラス、ドローンまで、幅広い物体を確実に把持できることが示されています。このような能力は、食品加工、農業、物流などの分野で大きな変革をもたらす可能性があります。
狭い空間での作業と変形能力
折りたたんでコンパクトになる特性は、災害救助、検査、そして医療分野での応用を可能にします。例えば、MITの研究グループは、飲み込むことができるカプセルに収まるように折りたたまれ、胃の中で展開してボタン電池を除去したり、傷を修復したりできる小型の折り紙ロボットを開発しました。これは、最小侵襲手術や体内での診断・治療に新たな可能性を開くものです。また、折りたたみ可能なロボットアームは、モバイルロボットや無人航空機(UAV)が狭い空間にアクセスする際の問題を克服するのに役立ちます。
折り紙にインスパイアされたソフトロボットの新しいクラス
この動画は、折り紙にインスパイアされたソフトロボットの多様な応用例を紹介しており、その柔軟性と変形能力がいかに様々な環境で役立つかを視覚的に示しています。特に、従来の剛体ロボットでは到達困難な場所での作業や、デリケートな物体との安全な相互作用の重要性が強調されています。
多機能性と適応性
折り紙ロボットは、その構造設計により多様な機能を統合できます。例えば、Kresling折り紙ユニットを用いたロボットアームは、多方向への屈曲やねじれ、伸長、収縮といった複合的な変形が可能です。これにより、把持、持ち上げ、ナビゲーション、センシングなど、高度に統合されたタスクを実行できます。また、自己感知能力を持つ折り紙ロボットも開発されており、内部の電気抵抗の変化を測定することで、アームの姿勢を正確に把握し、フィードバック制御を行うことが可能です。
研究課題と今後の展望
折り紙機構を参考にしたソフトロボットアームやロボットハンドの研究は急速に進展していますが、まだ解決すべき課題も存在します。以下に主要な課題と今後の展望を示します。
精密な制御とセンシング
ソフトロボットの大きな課題の一つは、その柔軟性ゆえに位置や力の制御が難しいことです。折り紙ロボットにおいても、複雑な折りたたみパターンでの正確な動作制御や、多様な環境下での安定したセンシング技術の向上が求められています。特に、プロプリオセプティブ(自己位置覚)フィードバックの実現は、ソフトロボットの自律性と精密な操作を向上させる上で不可欠です。
素材と製造プロセスの革新
より高性能な折り紙ロボットを実現するためには、新しい素材の開発が重要です。例えば、生分解性材料を用いた折り紙ロボットは、医療分野での応用や環境負荷の低減に貢献します。また、多材料3Dプリンティング技術の進展は、より複雑で機能的な折り紙構造の製造を可能にし、設計の自由度を高めるでしょう。
標準化とモジュール化
ソフトロボットの普及を促進するためには、設計の標準化とモジュール化が不可欠です。折り紙ベースの設計は、モジュラーユニットを組み合わせることで、様々な機能を持つロボットを効率的に構築できる可能性を秘めています。これにより、多様なアプリケーションニーズに対応できるプラグ&プレイ型のロボットシステムの開発が期待されます。
研究論文の比較分析
折り紙にインスパイアされたソフトロボットの研究は多岐にわたり、それぞれが異なるアプローチと成果を上げています。主要な研究を比較し、その特性を評価するためのレーダーチャートを作成しました。
上記のレーダーチャートは、各研究プロジェクトの強みと弱みを相対的に示しています。「把持の多様性」は掴める物体の範囲、「コンパクト性」は折りたたんだ時の小ささ、「自律性」は外部からの操作なしに動作できる度合い、「素材の柔軟性」はロボットがどれだけしなやかに変形できるか、「制御の精密さ」は意図した通りに動かせる精度、「製造コスト」は製造にかかる費用を示しています。このチャートから、例えばMITのソフトグリッパーは把持能力と素材の柔軟性に優れる一方で、自律性や制御の精密さにはまだ改善の余地があること、また生分解性ロボットは素材の柔軟性と製造コストの点で優位にあることがわかります。
注目すべき研究論文と技術
折り紙機構を応用したソフトロボットアームやロボットハンドに関する研究は、様々な大学や研究機関で行われています。以下に、あなたの研究の参考となる可能性のある主要な論文と技術をまとめました。
| 研究機関/著者 | 主なテーマ | 主要な技術・特徴 | 応用分野 |
|---|---|---|---|
| MIT (Daniela Rus & Erik Demaine) | ソフトロボットグリッパー、体内マイクロロボット | 折り紙マジックボール構造、静電吸着、磁気アクチュエーション、伸縮性素材 | デリケートな物体把持、医療(体内手術、異物除去)、物流 |
| ソウル大学 (Kyu-Jin Cho) | 自己ロック型折り紙ロボットアーム | 可変剛性、単一ワイヤー駆動、折りたたみ・展開機構 | 限られた空間での作業、UAV、モバイルロボット |
| ユニバーシティ・オブ・ペンシルベニア (Cynthia Sung) | カーブクリーシング折り紙ロボット | 湾曲した折り目、単一モーター駆動、歩行・操縦能力 | 探索(宇宙、不測の地形)、移動ロボット |
| 神戸大学 (Yasuyoshi Yokokohji) | 多指ロボットハンドによる折り紙操作 | モーションプリミティブ、視覚・力覚フィードバック | 精密な手作業、エンターテイメント |
| WPI Soft Robotics Lab (Cagdas Onal) | 折り紙ベースのソフトロボット、モジュラーロボットアーム | Kresling折り紙ユニット、空気圧アクチュエーション、モジュール設計 | リハビリテーション、探索、教育 |
| Nature / PNAS掲載研究 | 生分解性折り紙ソフトロボット、4Dソフトロボット | セルロース、ゼラチン、熱活性ポリマー、多機能化 | 環境に優しいロボット、医療(生体内埋め込み)、変換可能なロボット |
この表は、各研究がどのような課題に取り組み、どのような技術的アプローチを採用しているか、そしてどのような応用を目指しているかを簡潔にまとめたものです。あなたの研究テーマに合致する分野を見つけ、そこからさらに深く掘り下げて論文を読んでいくことが、効果的な文献調査の鍵となります。
よくある質問(FAQ)
推薦記事
参照元
Last updated May 21, 2025