
ไขความลับการแกว่งกวัด: การเคลื่อนที่ซ้ำ ๆ ที่ขับเคลื่อนโลกฟิสิกส์
เจาะลึกพื้นฐานการแกว่งกวัด การเคลื่อนที่แบบฮาร์มอนิกอย่างง่าย และตัวอย่างรอบตัว ตั้งแต่ลูกตุ้มจนถึงระบบสปริง
การแกว่งกวัด (Oscillation) เป็นปรากฏการณ์พื้นฐานทางฟิสิกส์ที่อธิบายการเคลื่อนที่ซ้ำไปซ้ำมาของวัตถุรอบจุดสมดุล หรือระหว่างจุดสองจุดหรือมากกว่านั้น นับเป็นหัวข้อสำคัญในวิชาฟิสิกส์ 1 เนื่องจากเป็นรากฐานในการทำความเข้าใจการเคลื่อนที่ในรูปแบบต่าง ๆ ตั้งแต่ระดับอะตอมไปจนถึงระบบขนาดใหญ่ในจักรวาล
ประเด็นสำคัญที่คุณจะได้เรียนรู้
- ความหมายและองค์ประกอบของการแกว่งกวัด: ทำความเข้าใจแนวคิดหลัก เช่น ตำแหน่งสมดุล แอมพลิจูด คาบ และความถี่
- การเคลื่อนที่แบบฮาร์มอนิกอย่างง่าย (SHM): เรียนรู้ลักษณะเฉพาะของ SHM ซึ่งเป็นรูปแบบการแกว่งกวัดในอุดมคติ พร้อมสมการที่เกี่ยวข้อง
- ตัวอย่างระบบการแกว่งกวัด: ศึกษาการทำงานของระบบมวลติดปลายสปริงและลูกตุ้มอย่างง่าย รวมถึงปัจจัยที่มีผลต่อการแกว่ง
ทำความเข้าใจการแกว่งกวัด (Understanding Oscillation)
การแกว่งกวัด คือ การเคลื่อนที่ของวัตถุกลับไปกลับมาซ้ำรอยเดิมรอบจุดศูนย์กลางที่เรียกว่า ตำแหน่งสมดุล (Equilibrium Position) ซึ่งเป็นตำแหน่งที่วัตถุจะอยู่นิ่งเมื่อไม่มีแรงภายนอกมากระทำ เมื่อวัตถุถูกรบกวนให้ออกจากตำแหน่งสมดุล จะมีแรงพยายามดึงวัตถุกลับสู่ตำแหน่งสมดุลนั้น ทำให้เกิดการเคลื่อนที่ซ้ำ ๆ คำว่า "การสั่น" (Vibration) มักใช้ในความหมายเดียวกัน โดยเฉพาะกับการแกว่งกวัดเชิงกล
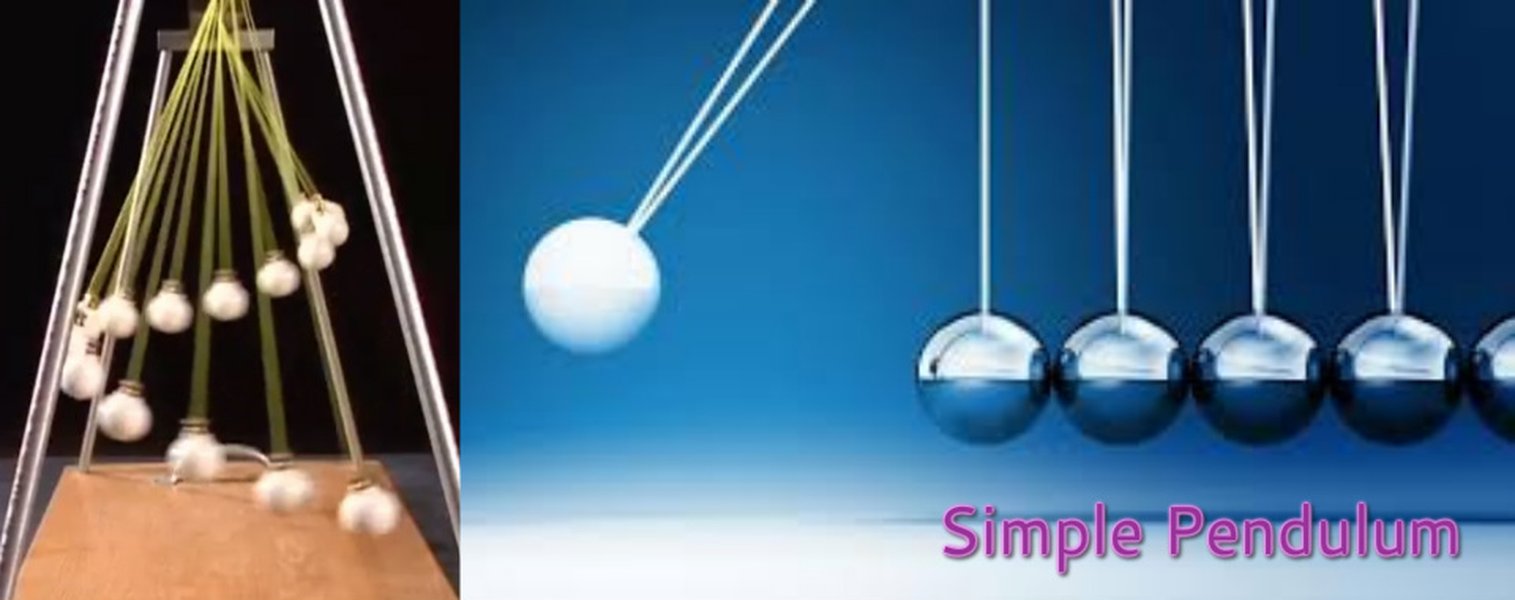
ลูกตุ้มอย่างง่ายกำลังแกว่ง เป็นตัวอย่างคลาสสิกของการแกว่งกวัด
องค์ประกอบพื้นฐานของการแกว่งกวัด
เพื่อให้เข้าใจการแกว่งกวัดได้ดียิ่งขึ้น เราจำเป็นต้องรู้จักกับปริมาณที่เกี่ยวข้องดังนี้:
- การเคลื่อนที่แบบคาบ (Periodic Motion): การแกว่งกวัดส่วนใหญ่เป็นการเคลื่อนที่แบบคาบ หมายถึง การเคลื่อนที่ที่ซ้ำรอยเดิมในช่วงเวลาที่เท่ากัน
- แอมพลิจูด (Amplitude, \(A\)): คือ ขนาดของการกระจัดสูงสุดหรือระยะทางที่วัตถุเคลื่อนที่ไปได้ไกลที่สุดจากตำแหน่งสมดุล ในการเคลื่อนที่แบบฮาร์มอนิกอย่างง่ายที่ไม่มีการลดทอน แอมพลิจูดจะมีค่าคงที่
- คาบ (Period, \(T\)): คือ ช่วงเวลาที่วัตถุใช้ในการเคลื่อนที่ครบหนึ่งรอบของการแกว่ง มีหน่วยเป็นวินาที (s)
- ความถี่ (Frequency, \(f\)): คือ จำนวนรอบของการแกว่งที่เกิดขึ้นในหนึ่งหน่วยเวลา โดยทั่วไปคือในหนึ่งวินาที มีหน่วยเป็นเฮิรตซ์ (Hz) ซึ่ง \(f = 1/T\)
- ความถี่เชิงมุม (Angular Frequency, \(\omega\)): เกี่ยวข้องกับความถี่และคาบด้วยสมการ \(\omega = 2\pi f = 2\pi/T\) มีหน่วยเป็นเรเดียนต่อวินาที (rad/s)
การเคลื่อนที่แบบฮาร์มอนิกอย่างง่าย (Simple Harmonic Motion: SHM)
การเคลื่อนที่แบบฮาร์มอนิกอย่างง่าย (SHM) เป็นรูปแบบการแกว่งกวัดในอุดมคติที่มีลักษณะเฉพาะคือ แรงดึงกลับ (Restoring Force) ที่กระทำต่อวัตถุจะเป็นสัดส่วนโดยตรงกับขนาดของการกระจัดจากตำแหน่งสมดุล และมีทิศทางตรงข้ามกับการกระจัดนั้นเสมอ ตามกฎของฮุก \( F = -kx \) เมื่อ \(k\) คือค่าคงที่ของแรง (เช่น ค่าคงที่สปริง) และ \(x\) คือการกระจัด
การเคลื่อนที่แบบ SHM สามารถอธิบายได้ด้วยสมการการกระจัด ณ เวลา \(t\) ใดๆ ดังนี้:
\[ x(t) = A \cos(\omega t + \phi) \]โดยที่:
- \(x(t)\) คือ การกระจัดของวัตถุจากตำแหน่งสมดุล ณ เวลา \(t\)
- \(A\) คือ แอมพลิจูด (การกระจัดสูงสุด)
- \(\omega\) คือ ความถี่เชิงมุม
- \(t\) คือ เวลา
- \(\phi\) คือ เฟสเริ่มต้น (Phase Constant) ซึ่งกำหนดตำแหน่งเริ่มต้นของวัตถุ ณ เวลา \(t=0\)
ในการเคลื่อนที่แบบ SHM ความเร็วและความเร่งของวัตถุก็เปลี่ยนแปลงตามเวลาเช่นกัน โดยความเร่ง \(a\) จะมีความสัมพันธ์กับการกระจัด \(x\) คือ \(a = -\omega^2 x\)
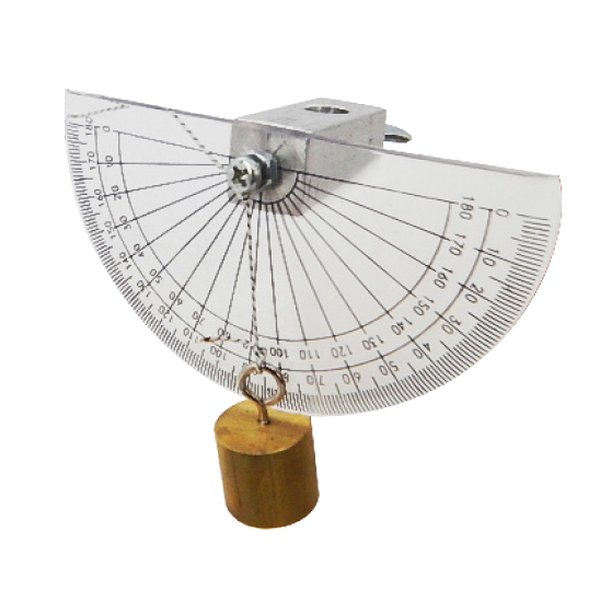
ชุดทดลองสำหรับการศึกษาการแกว่งของลูกตุ้ม
ตัวอย่างระบบที่แสดงการเคลื่อนที่แบบ SHM
มีระบบทางกายภาพหลายอย่างที่สามารถประมาณได้ว่าเป็นการเคลื่อนที่แบบฮาร์มอนิกอย่างง่ายภายใต้เงื่อนไขที่เหมาะสม:
1. ระบบมวลติดปลายสปริง (Mass-Spring System)
เมื่อนำมวล \(m\) ไปติดกับปลายสปริงที่มีค่าคงที่สปริง \(k\) แล้วดึงมวลออกจากตำแหน่งสมดุลเล็กน้อยและปล่อย มวลจะเริ่มแกว่งกวัดไปมา หากไม่คิดแรงเสียดทาน การเคลื่อนที่นี้จะเป็น SHM คาบการแกว่ง \(T\) ของระบบมวลติดสปริงคำนวณได้จาก:
\[ T = 2\pi \sqrt{\frac{m}{k}} \]จากสมการนี้ จะเห็นว่าคาบการแกว่งขึ้นอยู่กับมวลและค่าคงที่สปริง แต่ไม่ขึ้นกับแอมพลิจูด (ตราบใดที่การยืดหดของสปริงยังอยู่ในขีดจำกัดของกฎฮุก)
2. ลูกตุ้มอย่างง่าย (Simple Pendulum)
ลูกตุ้มอย่างง่ายประกอบด้วยมวลจุด (bob) \(m\) ที่แขวนด้วยเชือกเบาและไม่ยืดหยุ่นความยาว \(l\) เมื่อทำให้ลูกตุ้มแกว่งด้วยมุมเล็กๆ (โดยทั่วไปน้อยกว่า 15 องศา) จากแนวดิ่ง การเคลื่อนที่ของลูกตุ้มจะประมาณได้ว่าเป็น SHM คาบการแกว่ง \(T\) ของลูกตุ้มอย่างง่ายคำนวณได้จาก:
\[ T = 2\pi \sqrt{\frac{l}{g}} \]โดย \(g\) คือ ความเร่งเนื่องจากแรงโน้มถ่วงของโลก (ประมาณ \(9.8 \, \text{m/s}^2\)) สังเกตว่าคาบการแกว่งของลูกตุ้มอย่างง่าย (ภายใต้มุมเล็กๆ) ไม่ขึ้นกับมวลของลูกตุ้ม แต่ขึ้นกับความยาวของเชือกและความเร่งเนื่องจากแรงโน้มถ่วง หากมุมแกว่งมีขนาดใหญ่ การเคลื่อนที่จะไม่เป็น SHM แท้จริง และคาบจะขึ้นกับแอมพลิจูดด้วย
การเปรียบเทียบคุณสมบัติของระบบ SHM: มวล-สปริง ปะทะ ลูกตุ้มอย่างง่าย
เพื่อให้เห็นภาพรวมและข้อแตกต่างระหว่างระบบมวล-สปริงและลูกตุ้มอย่างง่ายในการแสดงพฤติกรรมแบบ SHM เราสามารถเปรียบเทียบปัจจัยต่างๆ ที่มีผลต่อการแกว่งของทั้งสองระบบได้ดังแผนภูมิเรดาร์ด้านล่างนี้ แผนภูมินี้แสดงการให้คะแนน (1=น้อย, 5=มาก) ของผลกระทบจากปัจจัยต่างๆ และคุณลักษณะอื่นๆ ของแต่ละระบบ
แผนภูมิเรดาร์เปรียบเทียบคุณสมบัติของระบบมวล-สปริงและลูกตุ้มอย่างง่าย
จากแผนภูมิ จะเห็นว่าระบบมวล-สปริงมีคาบการแกว่งที่ขึ้นกับมวลและค่าคงที่สปริงโดยตรง แต่ไม่ขึ้นกับแรงโน้มถ่วง (หากแกว่งในแนวราบ หรือไม่คิดการยืดเริ่มต้นในแนวดิ่ง) ส่วนลูกตุ้มอย่างง่าย คาบจะขึ้นกับความยาวเชือกและแรงโน้มถ่วง แต่ไม่ขึ้นกับมวล (ภายใต้เงื่อนไขมุมเล็ก) เงื่อนไขเพื่อให้เกิด SHM ในลูกตุ้ม (มุมเล็ก) อาจจะจำกัดกว่าสปริงในอุดมคติ แต่ทั้งสองระบบก็พบเห็นได้บ่อยและเป็นพื้นฐานสำคัญทางฟิสิกส์
พลังงานในการเคลื่อนที่แบบฮาร์มอนิกอย่างง่าย
ในระบบ SHM ที่ไม่มีการสูญเสียพลังงาน (เช่น ไม่มีแรงเสียดทานหรือแรงต้านอากาศ) พลังงานกลรวมของระบบจะคงที่ตลอดเวลา พลังงานนี้มีการเปลี่ยนแปลงระหว่างพลังงานศักย์ (Potential Energy) และพลังงานจลน์ (Kinetic Energy) ดังนี้:
- ณ ตำแหน่งแอมพลิจูด (จุดที่การกระจัดสูงสุด): วัตถุมีความเร็วเป็นศูนย์ ดังนั้นพลังงานจลน์จึงเป็นศูนย์ พลังงานทั้งหมดของระบบจะอยู่ในรูปพลังงานศักย์ (เช่น พลังงานศักย์ยืดหยุ่นในสปริง หรือพลังงานศักย์โน้มถ่วงในลูกตุ้ม)
- ณ ตำแหน่งสมดุล: วัตถุมีความเร็วสูงสุด ดังนั้นพลังงานจลน์จึงมีค่าสูงสุด ในขณะที่พลังงานศักย์ (เมื่อเทียบกับตำแหน่งสมดุล) จะเป็นศูนย์ พลังงานทั้งหมดของระบบจึงอยู่ในรูปพลังงานจลน์
- ณ ตำแหน่งอื่นๆ: พลังงานทั้งหมดจะประกอบด้วยผลรวมของพลังงานศักย์และพลังงานจลน์
การอนุรักษ์พลังงานนี้เป็นคุณสมบัติสำคัญของการเคลื่อนที่แบบ SHM ในอุดมคติ
ผังมโนทัศน์: การแกว่งกวัดและ SHM
เพื่อสรุปและเชื่อมโยงแนวคิดต่างๆ เกี่ยวกับการแกว่งกวัดและการเคลื่อนที่แบบฮาร์มอนิกอย่างง่าย สามารถแสดงเป็นผังมโนทัศน์ (Mindmap) ได้ดังนี้ ผังนี้จะช่วยให้เห็นภาพรวมของหัวข้อ ตั้งแต่คำจำกัดความพื้นฐาน องค์ประกอบสำคัญ ไปจนถึงประเภทและตัวอย่างของ SHM รวมถึงการประยุกต์ใช้ในด้านต่างๆ
\(T = 2\pi \sqrt{m/k}\)"] id3cb["ลูกตุ้มอย่างง่าย (มุมเล็ก)
\(T = 2\pi \sqrt{l/g}\)"] id3d["พลังงานใน SHM"] id3da["พลังงานจลน์"] id3db["พลังงานศักย์"] id3dc["พลังงานกลรวมคงที่"] id4["การประยุกต์ใช้และความสำคัญ"] id4a["เครื่องดนตรี"] id4b["นาฬิกา (ลูกตุ้ม, ควอตซ์)"] id4c["ระบบกันสะเทือนรถยนต์"] id4d["การเกิดคลื่น (เสียง, แสง)"] id4e["การสั่นพ้อง (Resonance)"]
ผังมโนทัศน์นี้แสดงให้เห็นว่าการแกว่งกวัดเป็นแนวคิดหลักที่แตกแขนงออกเป็นองค์ประกอบและประเภทต่างๆ โดยมี SHM เป็นกรณีศึกษาที่สำคัญ ซึ่งมีทั้งสมการเฉพาะ ตัวอย่างที่ชัดเจน และหลักการเรื่องพลังงานที่เกี่ยวข้อง นอกจากนี้ยังชี้ให้เห็นถึงความสำคัญและการนำไปประยุกต์ใช้ในหลากหลายสาขา
วิดีโอประกอบการเรียนรู้: การแกว่งกวัดแบบฮาร์มอนิกเชิงเดี่ยว
เพื่อความเข้าใจที่ลึกซึ้งยิ่งขึ้นเกี่ยวกับการแกว่งกวัดแบบฮาร์มอนิกเชิงเดี่ยว (SHM) ขอแนะนำวิดีโอนี้ที่จะอธิบายถึงแนวคิดพื้นฐาน เช่น แอมพลิจูด คาบ และความถี่ รวมถึงสมการการเคลื่อนที่ที่เกี่ยวข้อง วิดีโอนี้เป็นสื่อการเรียนรู้ที่ดีเยี่ยมในการทบทวนและเสริมสร้างความเข้าใจในหัวข้อนี้
วิดีโอนี้เริ่มต้นด้วยการทบทวนวงกลมหนึ่งหน่วย ซึ่งเป็นเครื่องมือสำคัญในการทำความเข้าใจการเคลื่อนที่แบบ SHM เนื่องจากเงาของการเคลื่อนที่แบบวงกลมสม่ำเสมอลงบนเส้นผ่านศูนย์กลางสามารถอธิบายได้ด้วยสมการของ SHM จากนั้นจะอธิบายปริมาณต่างๆ ที่เกี่ยวข้องกับ SHM ได้แก่ แอมพลิจูด (Amplitude) ซึ่งคือระยะกระจัดสูงสุดจากจุดสมดุล, คาบ (Period) คือเวลาที่ใช้ในการเคลื่อนที่ครบหนึ่งรอบ, และความถี่ (Frequency) คือจำนวนรอบในหนึ่งหน่วยเวลา นอกจากนี้ยังนำเสนอสมการการเคลื่อนที่แบบฮาร์มอนิกเชิงเดี่ยว ซึ่งเป็นหัวใจสำคัญในการวิเคราะห์ระบบที่แกว่งกวัดแบบ SHM การชมวิดีโอนี้จะช่วยให้คุณเห็นภาพการเคลื่อนที่และเข้าใจความสัมพันธ์ระหว่างปริมาณต่างๆ ได้อย่างชัดเจน
สรุปสูตรสำคัญที่เกี่ยวข้องกับการแกว่งกวัด
ตารางด้านล่างนี้สรุปสูตรที่สำคัญและใช้บ่อยในการศึกษาเรื่องการแกว่งกวัด โดยเฉพาะอย่างยิ่งการเคลื่อนที่แบบฮาร์มอนิกอย่างง่าย (SHM) การทำความเข้าใจและจดจำสูตรเหล่านี้จะช่วยในการแก้ปัญหาและวิเคราะห์ระบบการแกว่งกวัดได้อย่างมีประสิทธิภาพ
| ปริมาณ (Quantity) | สัญลักษณ์ (Symbol) | สูตร (Formula) | หมายเหตุ (Notes) |
|---|---|---|---|
| การกระจัดใน SHM | \(x(t)\) | \(A \cos(\omega t + \phi)\) | \(A\) = แอมพลิจูด, \(\omega\) = ความถี่เชิงมุม, \(\phi\) = เฟสเริ่มต้น |
| ความเร็วใน SHM | \(v(t)\) | \(-A\omega \sin(\omega t + \phi)\) | ความเร็วสูงสุด \(v_{max} = A\omega\) |
| ความเร่งใน SHM | \(a(t)\) | \(-A\omega^2 \cos(\omega t + \phi) = -\omega^2 x(t)\) | ความเร่งสูงสุด \(a_{max} = A\omega^2\) |
| คาบ (Period) | \(T\) | \(\frac{1}{f}\) | หน่วย: วินาที (s) |
| ความถี่ (Frequency) | \(f\) | \(\frac{1}{T}\) | หน่วย: เฮิรตซ์ (Hz) |
| ความถี่เชิงมุม (Angular Frequency) | \(\omega\) | \(2\pi f = \frac{2\pi}{T}\) | หน่วย: เรเดียนต่อวินาที (rad/s) |
| คาบของระบบมวลติดสปริง | \(T\) | \(2\pi \sqrt{\frac{m}{k}}\) | \(m\) = มวล, \(k\) = ค่าคงที่สปริง |
| คาบของลูกตุ้มอย่างง่าย (มุมเล็ก) | \(T\) | \(2\pi \sqrt{\frac{l}{g}}\) | \(l\) = ความยาวเชือก, \(g\) = ความเร่งโน้มถ่วง |
การประยุกต์ใช้และความสำคัญของการแกว่งกวัด
ความเข้าใจเรื่องการแกว่งกวัดไม่ได้จำกัดอยู่แค่ในห้องเรียนฟิสิกส์ แต่ยังมีความสำคัญและถูกนำไปประยุกต์ใช้อย่างกว้างขวางในหลายสาขาวิทยาศาสตร์และเทคโนโลยี ตัวอย่างเช่น:
- วิศวกรรม: การออกแบบระบบกันสะเทือนในรถยนต์เพื่อลดการสั่นสะเทือน, การออกแบบอาคารและสะพานให้ทนทานต่อการสั่นไหวจากลมหรือแผ่นดินไหว โดยคำนึงถึงความถี่ธรรมชาติและการสั่นพ้อง (Resonance)
- ดนตรี: การสั่นของสายกีตาร์, ผิวกลอง, หรือมวลอากาศในเครื่องเป่า ทำให้เกิดคลื่นเสียงที่มีความถี่ต่างๆ ก่อให้เกิดเป็นตัวโน้ตและท่วงทำนอง
- อิเล็กทรอนิกส์: วงจรออสซิลเลเตอร์ในอุปกรณ์อิเล็กทรอนิกส์ เช่น วิทยุ โทรทัศน์ และคอมพิวเตอร์ ใช้ในการสร้างสัญญาณไฟฟ้าที่มีความถี่เฉพาะสำหรับการทำงานของวงจร
- ชีววิทยาและการแพทย์: การเต้นของหัวใจเป็นการแกว่งกวัดชนิดหนึ่งที่สำคัญต่อการไหลเวียนโลหิต, การสั่นของสายเสียงทำให้เกิดเสียงพูด
- ดาราศาสตร์: การศึกษาการแกว่งกวัดของดาวแปรแสง (เช่น ดาวแปรแสงชนิดเซฟีด) ช่วยให้นักดาราศาสตร์สามารถวัดระยะทางไปยังกาแล็กซีอื่นได้
- เศรษฐศาสตร์: วัฏจักรธุรกิจ (Business Cycles) ในทางเศรษฐศาสตร์บางครั้งก็ถูกมองว่าเป็นการแกว่งกวัดของกิจกรรมทางเศรษฐกิจ
การศึกษาการแกว่งกวัดจึงเป็นพื้นฐานสำคัญที่นำไปสู่ความเข้าใจในปรากฏการณ์ที่ซับซ้อนยิ่งขึ้น เช่น คลื่น, การสั่นพ้อง, และพฤติกรรมของระบบไดนามิกต่างๆ
คำถามที่พบบ่อย (FAQ)
การแกว่งกวัด (Oscillation) กับ การสั่น (Vibration) แตกต่างกันอย่างไร?
โดยทั่วไปแล้ว "การแกว่งกวัด" เป็นคำที่กว้างกว่า หมายถึงการเคลื่อนที่ซ้ำไปซ้ำมาใดๆ รอบจุดสมดุล ส่วน "การสั่น" มักจะใช้เพื่ออธิบายการแกว่งกวัดเชิงกลของวัตถุ โดยเฉพาะอย่างยิ่งเมื่อมีความถี่สูงและแอมพลิจูดเล็กน้อย อย่างไรก็ตาม ในหลายบริบท คำทั้งสองนี้ใช้แทนกันได้
ตำแหน่งสมดุล (Equilibrium Position) คืออะไร?
ตำแหน่งสมดุลคือตำแหน่งที่วัตถุจะอยู่นิ่งเมื่อไม่มีแรงลัพธ์ภายนอกมากระทำ หรือกล่าวอีกนัยหนึ่งคือ เป็นตำแหน่งที่แรงลัพธ์ที่กระทำต่อวัตถุเป็นศูนย์ เมื่อวัตถุถูกรบกวนออกจากตำแหน่งนี้ จะมีแรงดึงกลับพยายามทำให้วัตถุกลับสู่ตำแหน่งสมดุล
เงื่อนไขสำคัญเพื่อให้เกิดการเคลื่อนที่แบบฮาร์มอนิกอย่างง่าย (SHM) คืออะไร?
เงื่อนไขหลักสำหรับการเคลื่อนที่แบบฮาร์มอนิกอย่างง่ายคือ ต้องมีแรงดึงกลับ (Restoring Force) ที่เป็นสัดส่วนโดยตรงกับระยะกระจัดจากตำแหน่งสมดุล และมีทิศทางตรงข้ามกับการกระจัดนั้นเสมอ (ตามกฎของฮุก: \(F = -kx\)) นอกจากนี้ ในระบบ SHM ในอุดมคติ จะต้องไม่มีการสูญเสียพลังงานจากแรงเสียดทานหรือแรงต้านทานอื่นๆ
เหตุใดการประมาณมุมเล็กจึงสำคัญสำหรับลูกตุ้มอย่างง่ายในการเป็น SHM?
สำหรับลูกตุ้มอย่างง่าย แรงดึงกลับที่แท้จริงคือองค์ประกอบของแรงโน้มถ่วงซึ่งเป็นสัดส่วนกับ \(\sin\theta\) (เมื่อ \(\theta\) คือมุมที่เบนออกจากแนวดิ่ง) การเคลื่อนที่ของลูกตุ้มจะเป็น SHM ได้ก็ต่อเมื่อ \(\sin\theta \approx \theta\) (ในหน่วยเรเดียน) ซึ่งการประมาณนี้จะแม่นยำเมื่อมุม \(\theta\) มีขนาดเล็กมาก (โดยทั่วไปน้อยกว่า 15 องศา) หากมุมมีขนาดใหญ่ แรงดึงกลับจะไม่เป็นสัดส่วนโดยตรงกับมุม \(\theta\) อีกต่อไป ทำให้การเคลื่อนที่ไม่เป็น SHM และคาบการแกว่งจะขึ้นอยู่กับแอมพลิจูดด้วย
การสั่นพ้อง (Resonance) คืออะไร และมีความสำคัญอย่างไร?
การสั่นพ้องเป็นปรากฏการณ์ที่เกิดขึ้นเมื่อระบบถูกกระตุ้นด้วยแรงภายนอกที่มีความถี่ตรงกับหรือใกล้เคียงกับความถี่ธรรมชาติ (Natural Frequency) ของระบบนั้น ผลคือระบบจะแกว่งด้วยแอมพลิจูดที่เพิ่มขึ้นอย่างมาก การสั่นพ้องมีความสำคัญทั้งในแง่บวกและลบ ตัวอย่างเช่น ในเครื่องดนตรี การสั่นพ้องช่วยขยายเสียงให้ดังขึ้น แต่ในโครงสร้างทางวิศวกรรม เช่น สะพานหรืออาคาร การสั่นพ้องที่ไม่พึงประสงค์อาจนำไปสู่ความเสียหายรุนแรงได้หากไม่ได้รับการออกแบบป้องกันอย่างเหมาะสม
หัวข้อแนะนำสำหรับการศึกษาเพิ่มเติม
- การวิเคราะห์พลังงานในการเคลื่อนที่แบบฮาร์มอนิกอย่างง่ายเป็นอย่างไร?
- ความแตกต่างระหว่างการแกว่งกวัดแบบมีแรงหน่วงและการแกว่งกวัดแบบบังคับคืออะไร?
- ปรากฏการณ์การสั่นพ้องมีผลกระทบในชีวิตประจำวันและเทคโนโลยีอย่างไรบ้าง?
- อธิบายการเชื่อมโยงระหว่างการเคลื่อนที่แบบฮาร์มอนิกอย่างง่ายกับการเคลื่อนที่แบบคลื่น
แหล่งอ้างอิง
Last updated May 9, 2025