
PMVと自動運転の意図推定:2020年以降の最先端研究動向を解き明かす
快適性評価と安全技術の進化:最新の査読論文から見る未来の展望
私たちの生活空間の快適性や移動の安全性は、日進月歩の技術革新によって大きく向上しています。本稿では、特に2020年以降に発表された査読付き論文に焦点を当て、熱的快適性指標であるPMV(予測平均温冷感申告)と、自動運転技術の核心となる「意図推定」に関する最新の研究動向を深掘りします。これらの分野における新たな発見や課題、そして未来への展望について、詳細にご紹介します。
ハイライト:研究の最前線
- PMVモデルの精度問題と進化: 従来のPMVモデルの予測精度(約34%)に関する課題が指摘される一方、AIや機械学習を活用した新世代モデルの開発が進んでいます。
- 自動運転における意図推定の多様なアプローチ: 歩行者や他車両の行動を予測するため、HMM、Transformer、LiDAR、画像認識(YOLOなど)といった多様な技術が駆使され、安全性向上に貢献しています。
- データ駆動型研究の加速: 大規模データセット(例:ASHRAE Global Thermal Comfort Database II, PIE dataset)の活用と、より現実に即した評価が両分野の研究を牽引しています。
PMV(予測平均温冷感申告)研究の最新動向
PMVは、与えられた環境における人間の平均的な温冷感を予測する指標であり、建築設計や空調システムの最適化に不可欠です。しかし、その予測精度については長年議論があり、2020年以降も活発な研究が続けられています。
PMVモデルの精度と限界
既存モデルの評価
複数の研究で、ASHRAE Global Thermal Comfort Database IIなどを用いた大規模な検証が行われています。これらの分析によると、標準的なPMVモデルが実際の熱感覚(Observed Thermal Sensation, OTS)を正確に予測する割合は約34%程度と報告されており、特に多様な環境や個人差を考慮する上での限界が指摘されています (Tartarini F, Schiavon S, 2020; Schweiker M et al., 2020)。ISO 7730やASHRAE 55で規定されるPMVモデル間の比較研究でも、同様の精度レベルであることが示されています (Tartarini F et al., 2023)。これらの結果は、PMVモデルの適用における注意点と、さらなる改善の必要性を示唆しています。
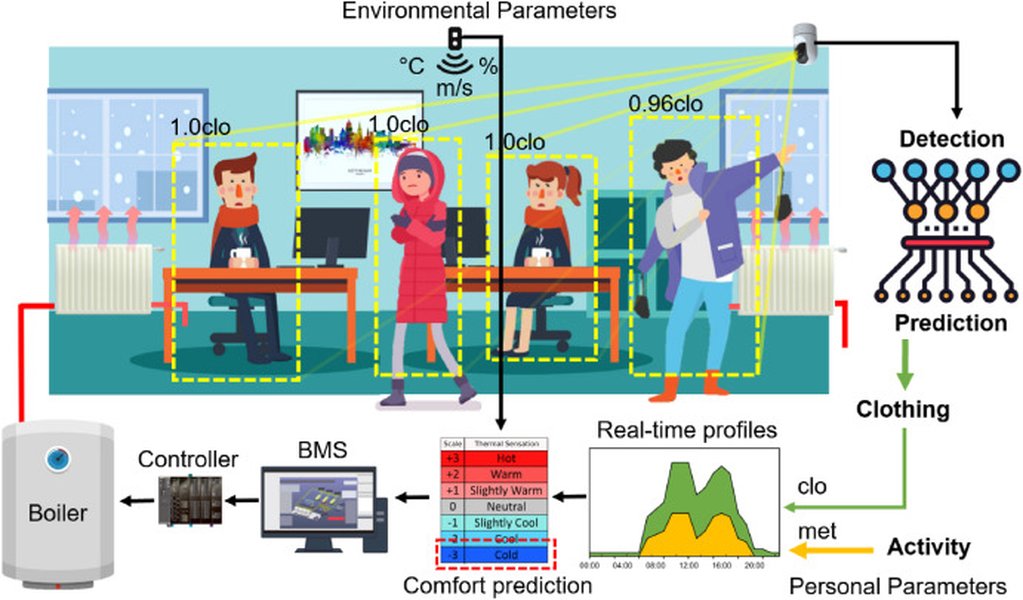
PMVの重要な入力パラメータである着衣量のリアルタイム推定は、快適性評価の精度向上に貢献します。上図は衣服の断熱レベル分類に関する研究の一例です。
精度向上のためのアプローチ
PMVモデルの予測精度を高めるため、様々な改良が試みられています。例えば、空気の動きによる冷却効果をより詳細に考慮したPMVCEモデル(ASHRAE-55で採用)などが提案されています。また、環境変数(気温、湿度、気流速度、放射温度)だけでなく、個人の活動量や着衣量といったパラメータの正確な把握が重要視されています。
新技術によるPMV推定の進化
近年では、人工知能(AI)や機械学習(ML)技術をPMV推定に応用する研究が注目されています。ニューラルネットワークを用いたPMV推定モデルは、従来の計算式ベースのモデルよりも複雑な非線形関係を学習し、特定の条件下でより高い予測精度を達成する可能性が示されています。例えば、「Neural Network PMV Estimation for Model-Based Predictive Control of HVAC Systems」のような研究では、HVAC(暖房・換気・空調)システムの予測制御への応用が検討されています。また、「pythermalcomfort」のようなPythonパッケージも開発され、熱的快適性研究の促進に貢献しています (Tartarini F, Schiavon S, 2020)。
自動運転における意図推定技術の最前線
自動運転システムの安全性と効率性を飛躍的に向上させるためには、周囲の交通参加者(他の車両、歩行者、自転車など)の行動意図を正確に予測する技術が不可欠です。2020年以降、この「意図推定」に関する研究は、深層学習を中心とした多様なアプローチで大きく進展しています。
歩行者の意図推定
検出と予測モデル
歩行者の横断意図などを予測することは、都市部における自動運転の安全性確保に直結します。この分野では、LiDARセンサーやカメラ画像を用いた研究が盛んです。例えば、LiDARデータから歩行者の3D骨格情報を抽出し、その姿勢や動きの時系列パターンから意図を推論する手法があります。また、YOLOv8のような高性能な物体検出モデルを基盤として、歩行者の意図検出を行う研究も報告されています(例:「Paper Pedestrian Intention Detection for Autonomous Driving using YOLOv8」, 2024)。PIE (Pedestrian Intention Estimation) データセットのような大規模データセットの登場も、この分野の研究を加速させており、提案モデルの中には約79%の精度を達成するものもあります (Rudenko et al., 2020)。グラフ畳み込みネットワーク(GCN)を用いてシーン内の時空間的関係性をモデル化し、意図を推論するアプローチも有望視されています。
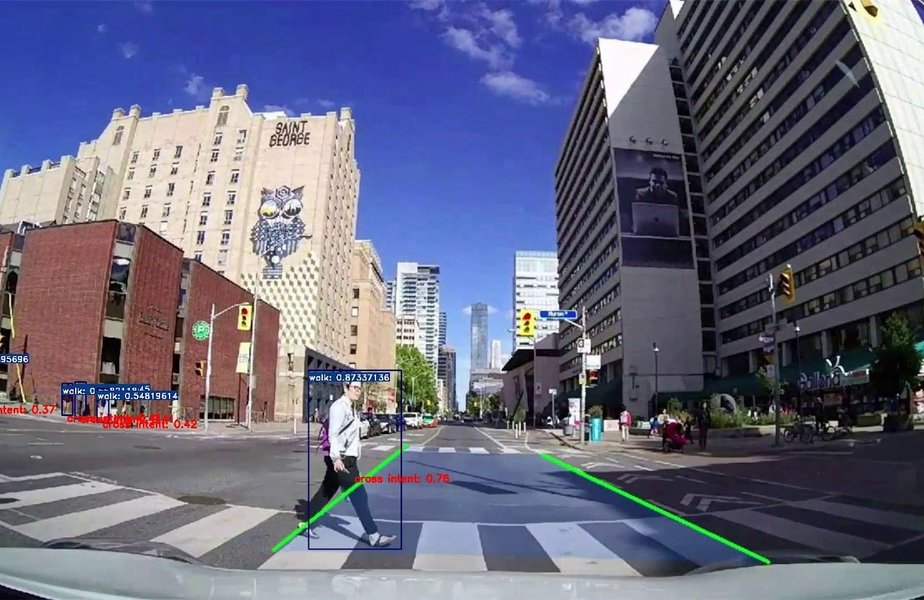
自動運転車が安全に走行するためには、歩行者が道路を横断しようとしているのか、そうでないのかを高精度に予測する必要があります。
技術的課題
LiDARは高精度な3D情報を提供しますが、コストが高い点や悪天候下での性能低下が課題として挙げられます。カメラベースの手法は比較的低コストですが、照明条件やオクルージョン(遮蔽)に弱いという側面があります。これらの課題を克服するため、センサーフュージョンやロバストなアルゴリズム開発が進められています。
周辺車両の運転意図認識
伝統的手法と深層学習の融合
周囲を走行する他の車両の車線変更や右左折、加減速といった意図を早期に認識することは、スムーズで安全な自動運転に不可欠です。従来、隠れマルコフモデル(HMM)が観測不可能な運転意図の認識ツールとして広く用いられてきました。2020年以降の研究では、HMMに時間的重み付けを導入して最新の観測データを重視するTime-Sequenced Weights Hidden Markov Model (TSWHMM) のような改良型も提案されています(例:「Driving Intention Recognition of Surrounding Vehicles Based on a Time-Sequenced Weights Hidden Markov Model」, 2023)。
Transformerモデルの台頭
近年では、自然言語処理分野で成功を収めたTransformerアーキテクチャが、時系列データ処理の能力の高さから運転意図予測にも応用され始めています。「A Vehicle Driving Intention Prediction Method Based on Gated Dual Tower Transformer」(2025) のような研究では、Transformerを用いて車両の軌道データや周囲環境情報から高精度な意図予測を目指しています。これらのモデルは、長期的な依存関係を捉える能力に優れており、複雑な交通シナリオでの性能向上が期待されています。
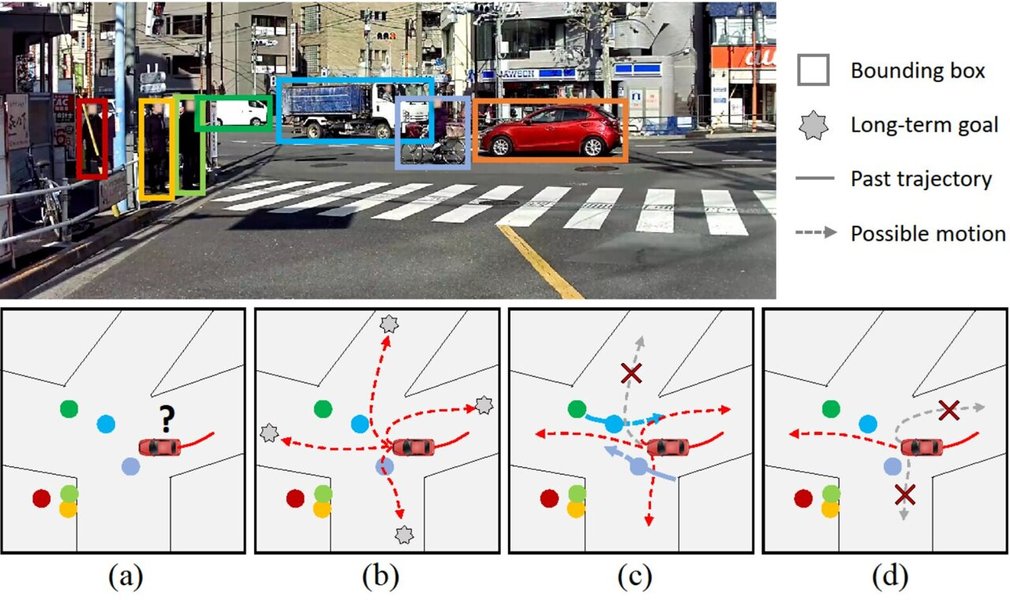
LOKIのような大規模データセットは、歩行者と車両の意図を学習するモデルの開発に貢献しています。
包括的な理解と将来展望
「Driving intention understanding for autonomous vehicles: Current approaches and beyond」(2024) のようなレビュー論文では、交通工学や機械学習の最新アプローチを網羅的に解説し、自動運転車が人間のような運転知能を獲得するための課題と方向性を示しています。脳科学に基づく計算モデルを統合する試みなど、より高度な意図理解を目指した研究も進められています。
意図推定技術の比較分析
自動運転における様々な意図推定技術は、それぞれ異なる特性を持っています。以下のレーダーチャートは、代表的なアプローチ(HMMベース、Transformerベース、LiDARベース、画像認識ベース)を、精度、リアルタイム性、計算コスト、環境に対する頑健性、データ要求量という5つの観点から比較したものです。この比較は一般的な傾向を示すものであり、具体的な実装や条件下では変動しうる点にご留意ください。
このチャートから、例えばLiDARベースの手法は高精度ですがコストも高く、Transformerベースの手法は高いデータ要求量と計算コストを持つ一方で複雑な文脈理解に優れる可能性がある、といった傾向が読み取れます。プロジェクトの要件や制約に応じて最適な技術を選択することが重要です。
研究領域の概観:マインドマップ
PMVと自動運転における意図推定の研究は多岐にわたります。以下のマインドマップは、これらの研究領域の主要なテーマと相互関係を視覚的に整理したものです。
PMVと自動運転の意図推定"] PMV["PMV (予測平均温冷感申告)"] Accuracy["モデル精度と限界"] StandardModels["標準PMVモデル (約34%の精度)"] Database["ASHRAE Global Thermal Comfort DB II"] Comparison["ISO 7730 vs ASHRAE 55"] Improvement["精度向上の試み"] RevisedModels["改良PMVモデル (例: PMVCE)"] AI_ML["AI/機械学習の応用"] NN["ニューラルネットワーク"] Tools["研究ツール (例: pythermalcomfort)"] Application["応用分野"] HVAC["HVAC制御"] BIM["BIMシステム"] AutonomousDriving["自動運転の意図推定"] Pedestrian["歩行者の意図推定"] DetectionTech["検出技術"] LiDAR["LiDAR"] Camera["カメラ (YOLOv8等)"] GCN["グラフ畳み込みネットワーク"] Dataset["データセット (例: PIE)"] Accuracy["予測精度 (約79%)"] Vehicle["周辺車両の意図推定"] HMM["隠れマルコフモデル (HMM)"] TSWHMM["TSWHMM (時間的重み付け)"] Transformer["Transformerモデル"] GDT["Gated Dual Tower Transformer"] Trajectory["軌道予測"] General["包括的研究と課題"] Review["レビュー論文"] Challenges["技術的課題 (コスト、天候等)"] Future["将来展望 (脳科学的アプローチ等)"]
このマインドマップは、PMV研究がモデルの精度向上とAI活用に注力していること、自動運転の意図推定研究が歩行者と車両の両方を対象に、深層学習などの先進技術を駆使して多様なアプローチを探求していることを示しています。
関連動画:自動運転における予測技術
自動運転技術において、周囲の物体の動きを予測することは非常に重要です。以下の動画では、Cruise社における自動運転車の認識と予測に関する課題やアプローチについて解説されています。特に、他の交通参加者(車両、歩行者など)が次に何をするかを推定する「予測 (prediction)」技術の重要性が強調されており、本稿の「意図推定」のテーマと深く関連しています。
この動画では、機械学習がどのようにして複雑な交通環境下での他者の行動予測に利用されているか、その一端を垣間見ることができます。高精度な予測は、自動運転車が安全かつ効率的に判断を下すための基盤となります。
主要論文の概要
以下に、本稿で言及したPMVおよび自動運転における意図推定に関する主要な研究論文(2020年以降)の概要をまとめます。これらの論文は、各分野の現在の到達点と今後の方向性を示唆しています。
| 分野 | 主要論文・研究テーマ | 主な手法・アプローチ | 主な発見・貢献 | 発行年(目安) |
|---|---|---|---|---|
| PMV | PMV-PPDモデルの精度分析 (ASHRAE DB II 使用) | 大規模データベース分析 | PMVの予測精度は約34%、3回中2回は不正確と指摘 | 2020~ |
| PMV | 異なるPMVモデル定式化の予測精度比較 | PMV, PMVCE等の比較 | 異なるPMV定式化でも予測精度に大きな差は見られず、依然として低いことを確認 | 2023 |
| PMV | AIを用いたPMV推定 | ニューラルネットワーク | 特定の条件下で従来モデルより高精度なPMV推定の可能性 | 継続研究 |
| 自動運転 | 歩行者の意図検出・予測 (PIEデータセット等) | 深層学習、グラフ畳み込みネットワーク | 約79%の精度で歩行者の横断意図を推定 | 2020~ |
| 自動運転 | 歩行者意図検出 (YOLOv8使用) | 物体検出モデル (YOLOv8) | リアルタイムでの高速な歩行者意図検出モデルを提案 | 2024 |
| 自動運転 | 周辺車両の運転意図認識 (TSWHMM) | 時間的重み付け隠れマルコフモデル | 最新の観測データを重視し認識精度を向上 | 2023 |
| 自動運転 | 車両運転意図予測 (Gated Dual Tower Transformer) | Transformerアーキテクチャ | 長期的な依存関係を捉え、複雑なシナリオでの意図予測精度向上を目指す | 2025 |
| 自動運転 | 運転意図理解の包括的レビュー | 文献レビュー、学際的アプローチ | 自動運転における意図理解の現状、課題、将来展望を整理 | 2024 |
この表は、各研究がどのような問題に取り組み、どのような成果を上げているかの概略を示しています。詳細については、各論文をご参照ください。
よくある質問 (FAQ)
PMVモデルの予測精度はなぜ低いのですか?
PMVモデルの予測精度が限定的である主な理由として、以下の点が挙げられます:
- 個人差の未反映: 年齢、性別、代謝率、熱的嗜好などの個人差を十分に考慮できていません。PMVは「平均的」な人の感覚を予測するため、個々人の感覚とはずれが生じやすいです。
- 適応モデルの限界: 人間は過去の熱経験や期待に基づいて環境に適応しますが、標準PMVモデルはこの適応プロセスを単純化しています。
- 文化的・地域的要因: 生活習慣や気候風土による快適性の捉え方の違いが考慮されていません。
- 入力パラメータの不確かさ: 着衣量や活動量といった入力パラメータの正確な測定や申告が難しい場合があります。
- 非定常環境への対応: 急激な温度変化など、非定常な環境下での予測精度は特に低下する傾向があります。
これらの要因から、PMVは約34%程度の精度に留まるとされ、より精緻なモデル開発や個別化対応が求められています。
自動運転における意図推定の主な課題は何ですか?
自動運転における意図推定には、以下のような主な課題があります:
- 不確実性と曖昧さ: 人間の行動は本質的に不確実であり、同じ状況でも異なる行動をとることがあります。意図が明確でない曖昧な挙動の解釈は困難です。
- リアルタイム性: 交通状況は刻一刻と変化するため、意図推定は非常に短い時間(ミリ秒単位)で行われる必要があります。高精度とリアルタイム性の両立は大きな課題です。
- 複雑な相互作用: 複数の交通参加者(車両、歩行者、自転車など)が相互に影響し合う状況では、それぞれの意図を同時に考慮し予測する必要があります。
- 長期的予測の難しさ: 数秒先の短期的な行動予測は進んでいますが、それ以上の長期的な意図(例:目的地までの経路選択の意図)の予測は依然として困難です。
- データ収集とアノテーション: 高品質な学習データを大量に収集し、正確な意図ラベルを付与する作業には多大なコストと時間がかかります。
- エッジケースへの対応: 予期せぬ出来事や稀な交通状況(エッジケース)に対するロバストな意図推定は非常に難しい課題です。
- センサーの限界: 悪天候(雨、雪、霧)や逆光、センサーの死角などにより、観測データが不完全になる場合があります。
意図推定技術はどのように進化すると予想されますか?
意図推定技術は今後、以下のように進化すると予想されます:
- マルチモーダル学習の深化: カメラ、LiDAR、レーダーなどの複数のセンサー情報をより高度に統合し、各センサーの長所を活かして短所を補完するアプローチが進むでしょう。
- 文脈理解の向上: 交通ルール、道路構造、時間帯、天候といった文脈情報をより深く理解し、それを意図予測に組み込むモデルが開発されます。
- 社会的相互作用のモデル化: 他の交通参加者との暗黙のコミュニケーション(視線、ジェスチャーなど)や社会的規範を考慮した予測モデルの研究が進むと考えられます。
- 説明可能性の向上: なぜそのような意図予測に至ったのかを人間が理解できるようにする、説明可能なAI(XAI)の導入が進み、システムの信頼性向上に繋がります。
- 連続学習と適応: 実世界の多様なデータから継続的に学習し、新たな状況や振る舞いに適応していく能力を持つモデルが重要になります。
- 因果推論の導入: 単なる相関関係だけでなく、行動の原因と結果を理解する因果推論を取り入れたモデルにより、より本質的な意図理解が期待されます。
PMV研究の今後の方向性は何ですか?
PMV研究は、より正確で実用的な熱的快適性評価を目指し、以下の方向性で進展すると考えられます:
- 個別化PMVモデル: 個人の生理学的特性(代謝率、皮膚温など)、心理的状態、過去の熱履歴、さらには遺伝的要因まで考慮したパーソナライズドPMVモデルの開発が進むでしょう。ウェアラブルセンサーからのリアルタイムデータ活用も鍵となります。
- 適応型PMVモデルの高度化: 人間の環境適応能力をより精密にモデル化し、長期的および短期的な適応効果を組み込んだモデルが開発されます。
- 非均一・非定常環境への対応強化: 局所的な温熱環境の違い(例:窓際の温熱感)や、時間的に変動する環境に対する予測精度向上が目指されます。
- 多感覚統合: 温熱感だけでなく、光、音、空気質といった他の環境要因との相互作用を考慮した統合的な快適性評価モデルの研究が進む可能性があります。
- AI・機械学習のさらなる活用: 大量の環境データと居住者フィードバックから学習し、自己改善するPMV予測システムの開発が期待されます。特に、説明可能なAI(XAI)を用いて、なぜその予測に至ったのかを理解できるようにする取り組みも重要になります。
- 健康と生産性への影響評価: 熱的快適性が居住者の健康、睡眠の質、知的生産性に与える影響を定量的に評価し、それをPMV指標と結びつける研究が重要性を増すでしょう。
推奨される関連検索クエリ
- 自動運転における歩行者保護のための最新技術とは?
- 機械学習は熱的快適性モデルの改善にどのように貢献していますか?
- Transformerモデルは自動運転の意図予測においてどのような利点がありますか?
- 次世代のPMVモデルは個人の特性をどのように考慮しますか?
参考文献
Last updated May 15, 2025