
ROS2 Nav2 и Ackermann: Частые движения колес
Рассмотрение основных настроек, контроллеров и параметров управления для стабилизации поведения Ackermann робота
Основные выводы
- Оптимизация параметров контроллера и планировщика: Регулировка параметров в файле конфигурации Nav2 помогает устранить ненужные коррекции.
- Подбор подходящего контроллера: Использование контроллера, таких как Regulated Pure Pursuit, существенно улучшает стабильность движения.
- Учет кинематических особенностей Ackermann: Точная настройка параметров для Ackermann-роботов помогает избегать чрезмерных корректировок на кривых и при движении задним ходом.
Анализ проблемы
Общее описание
При использовании ROS2 и Nav2 с роботом на базе рулевого управления Ackermann многие разработчики сталкиваются с ситуацией, когда система слишком часто корректирует положение колес. Такое поведение приводит к нерегулярным движениям, проблемам с корректным следованием траектории, а также может оказывать влияние на точность навигации и общую стабильность работы робота. Причин для подобного поведения несколько, и они могут быть связаны с алгоритмами планирования, управлением контроллера, настройками параметров движения, а также с кинематикой самого робота.
Ключевые факторы возникновения проблемы
1. Настройка контроллера
Неправильная конфигурация контроллера – одна из основных проблем, вызывающих частые корректировки положения колес. При использовании контроллеров, не адаптированных для Ackermann систем, происходит чрезмерное вмешательство в траекторию движения. Здесь стоит обратить внимание на следующие моменты:
- Регулировка частоты срабатывания контроллера (controller_frequency). Частые обновления могут привести к дрожанию колес.
- Настройка пороговых значений для минимальной скорости по оси x, y и для угловой скорости. Например, параметры min_x_velocity_threshold и min_theta_velocity_threshold помогают избежать нежелательных корректировок при малых ошибках локализации.
- Использование специализированных контроллеров, таких как Regulated Pure Pursuit Controller, которые учитывают особенности Ackermann роботов.
2. Параметры планировщика и проверки целей
Параметры планировщика и плагинов проверки целей, таких как progress checker и goal checker, существенно влияют на поведение робота:
- Переоценка допусков (tolerance) и соответствующих проверок положения робота может помочь смягчить агрессивное поведение.
- Настройка параметров, как «required_movement_radius» и «movement_time_allowance», обеспечивает более плавное выполнение целевых перемещений.
- При неверных значениях настройка постоянно корректирует маршрут, что приводит к излишним движениям колес.
3. Проблемы с локализацией и одометриой
Точность локализации и одометрии является критической для системы, так как именно от неё зависит, насколько правильно робот воспринимает своё положение в пространстве:
- Ошибки в публикации позы или неверная фильтрация данных датчиков могут привести к частым и ненужным корректировкам.
- Важно обеспечить корректную работу топиков, таких как
/odometry/filteredи/amcl_pose, чтобы данные о положениях соответствовали реальной картине движения робота.
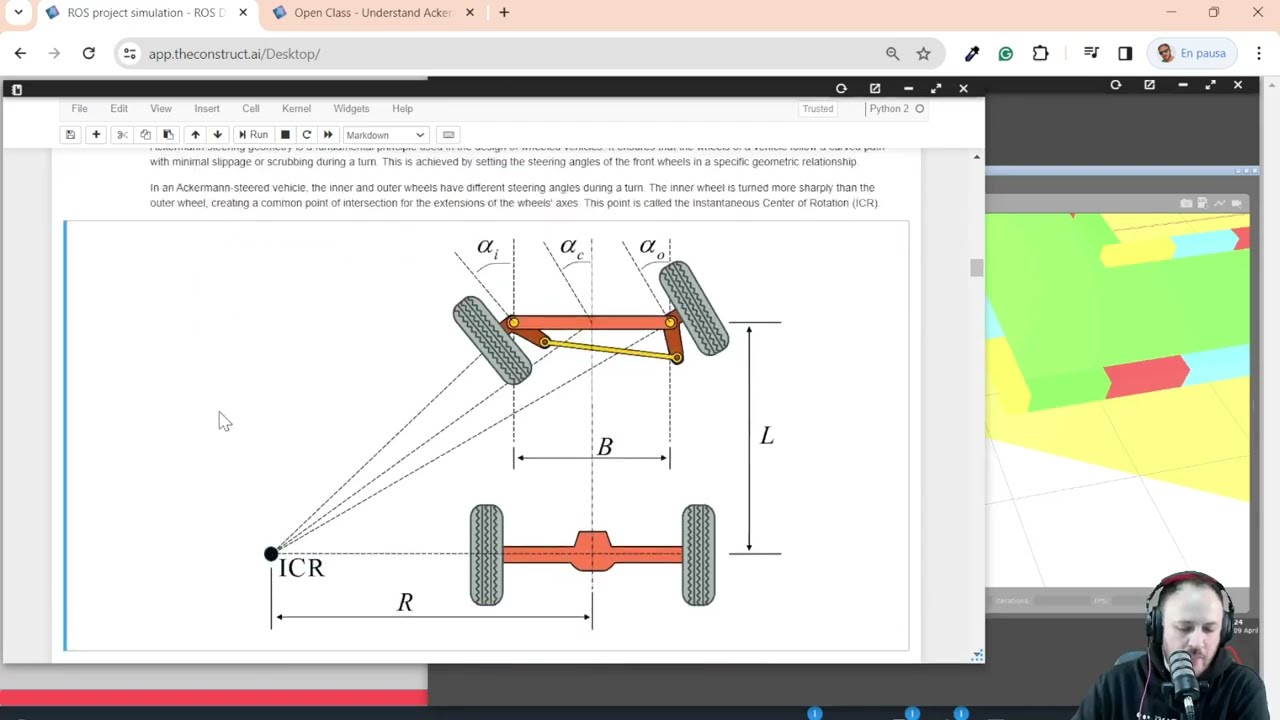
4. Геометрия и кинематические особенности Ackermann
Особенности кинематики Ackermann-роботов существенно влияют на поведение при маневрировании:
- При движении по кривым пути и при попытке движения задним ходом имеются специфические трудности, связанные с тем, как система интерпретирует отклонения от заданной траектории.
- Некорректное преобразование скоростей (от команд телодвижения к локальным усилиям для колес и поворотного механизма) вызывает периодические корректировки движения колес.
- Часто необходимо учитывать инерционные эффекты, особенно при медленном движении, чтобы обеспечить стабильное поведение.
Практические рекомендации по настройке
Настройка файла конфигурации Nav2
Для решения проблемы стоит начать с детальной проверки и корректировки файла конфигурации Nav2 (обычно nav2_params.yaml). Обратите внимание на следующие параметры:
| Параметр | Описание | Рекомендованное действие |
|---|---|---|
| controller_frequency | Частота обновления команд контроллера | Уменьшите, если обновления слишком частые |
| min_x_velocity_threshold | Минимальный порог линейной скорости по оси x | Увеличьте для стабилизации малых корректировок |
| min_theta_velocity_threshold | Минимальный порог угловой скорости | Настройте для уменьшения резких поворотов |
| goal_checker.tolerance | Допуск при проверке достижимости цели | Увеличьте для устранения чрезмерных корректировок при небольших ошибках |
| progress_checker.required_movement_radius | Радиус, необходимый для признания движения | Настройте для учета особенностей Ackermann управления |
Выбор контроллера для Ackermann-роботов
Одной из наиболее эффективных рекомендаций является использование контроллера, специально адаптированного для Ackermann-роботов. Например, Regulated Pure Pursuit Controller зарекомендовал себя в ряде случаев благодаря тому, что он учитывает кинематические ограничения и особенности маршрута.
Вот пример конфигурационного файла для Regulated Pure Pursuit Controller:
# Пример конфигурации для контроллера Regulated Pure Pursuit
controller:
  type: RegulatedPurePursuitController
  params:
    lookahead_distance: 1.0       # Оптимальное расстояние для «предвидения» следующей точки траектории
    max_linear_velocity: 0.5      # Максимальная линейная скорость робота
    max_angular_velocity: 1.0     # Максимальная угловая скорость
    slow_down_on_approach: true   # Замедление при приближении к целевой точке
    min_linear_velocity: 0.1      # Минимальная линейная скорость для стабилизации
Обратите внимание, что параметры могут варьироваться в зависимости от конкретной модели вашего робота и его динамических характеристик.
Тестирование и симуляция
Прежде чем вносить изменения в реальной системе, рекомендуется протестировать конфигурацию в симуляционных средах таких как Gazebo или RViz. Это позволит:
- Визуализировать траекторию и поведение робота без риска повреждения оборудования.
- Проводить отладку параметров контроллера и планировщика в режиме реального времени.
- Выявить потенциальные ошибки в датчиках или локализации, влияющие на командное движение.
По результатам симуляции можно внести корректировки и вновь протестировать до достижения стабильного результата.
Дополнительные аспекты и методы диагностики
Настройка фильтров данных и PID-контроллера
Применение фильтров для сглаживания данных от датчиков и использования PID-контроллера может значительно снизить количество резких корректировок:
- Фильтрация данных помогает устранить случайные шумы и ошибки, возникающие при обработке сигналов от одометрии.
- PID-контроллер может быть использован для стабилизации движения, обеспечивая постоянную коррекцию с постепенными изменениями.
Проверьте настройки PID-контроллера, если ваша система их использует. Небольшие значения коэффициентов (например, коэффициенты стабилизации для пропорциональной, интегральной и дифференциальной частей) могут помочь уменьшить чрезмерное вмешательство.
Роль локализации и одометрических данных
Надежная локализация – ключевой элемент в системе автономной навигации. Если данные одометрии или локализации, поступающие с датчиков, содержат погрешности, это может приводить к некорректным вычислениям целевой траектории. Убедитесь, что:
- Топики
/odometry/filteredи/amcl_poseкорректно публикуют данные. - Используемые алгоритмы фильтрации и сенсорной интеграции соответствуют требованиям робота с учетом его конструкции.
Применение watchdog-систем для мониторинга топиков локализации может помочь вовремя обнаружить расхождения и скорректировать их.
Примеры и ресурсы для дальнейшего изучения
Полезные ссылки и ресурсы
Ниже приведены ресурсы, которые помогут вам углубиться в тему настройки и диагностики Nav2 для Ackermann-роботов:
- Nav2 Reference ackermann robot simulation - ROS Discourse
- Add Ackermann drive robot with RPP to examples and system tests - GitHub Issues
- Проблемы с обратным движением для Ackermann Steering Vehicles - GitHub Issues
- Nav2 Planner/Controller Params for Ackermann Vehicle - Robotics Stack Exchange
- Controlling Ackermann Steering Robot With Nav2 - Reddit
- TF2 Setup for an Ackermann Steering Robot with Navigation2 - ROS Answers
Рекомендуемые направления для дальнейших исследований
Last updated March 19, 2025