
Почему ваша карта в SLAM Toolbox и Nav2 может быть некачественной
Подробное руководство по устранению проблем с картографированием в ROS 2
Использование SLAM Toolbox совместно с Nav2 в ROS 2 является стандартным подходом для автономной навигации роботов, позволяя им одновременно строить карту окружающей среды (Mapping) и определять свое положение на ней (Localization). Однако, пользователи часто сталкиваются с проблемой построения некачественной карты, что в свою очередь негативно сказывается на точности локализации и эффективности навигации. Построение хорошей карты является критически важным шагом для успешного автономного передвижения робота. Плохая карта может проявляться в виде искаженных стен, отсутствующих областей, наложений или пробелов.
Основные причины проблем с картографированием
Некачественная карта, построенная с помощью SLAM Toolbox в связке с Nav2, чаще всего является следствием нескольких ключевых факторов, связанных с данными датчиков, настройками программного обеспечения и поведением робота. Понимание этих факторов и знание методов устранения проблем являются ключом к получению точной и надежной карты для навигации.
Основные выводы
- Качество одометрии критически важно: Неточная или некорректно настроенная одометрия является основной причиной плохого качества карты, приводя к искажениям и наложениям.
- Правильная конфигурация датчиков и времени: Убедитесь, что данные лазерного сканирования поступают на правильный топик, а синхронизация времени между всеми узлами (особенно в симуляции) настроена верно.
- Настройка параметров SLAM Toolbox: Параметры SLAM Toolbox, включая те, что отвечают за замыкание петель (loop closure), требуют тонкой настройки под конкретного робота и окружение для улучшения качества карты.
Понимание SLAM и его роли в Nav2
SLAM (Simultaneous Localization and Mapping) — это технология, позволяющая роботу одновременно строить карту неизвестной среды и определять свое местоположение в этой карте. SLAM Toolbox в ROS 2 является популярным пакетом для выполнения 2D SLAM, способным работать с большими картами. Он использует данные с датчиков, в основном лазерных сканеров (лидаров), и информацию об одометрии робота для оценки положения робота и построения карты.
Nav2 — это навигационный стек для ROS 2, который обеспечивает автономное перемещение робота. Для работы Nav2 требуется карта окружающей среды и информация о текущем местоположении робота на этой карте. SLAM Toolbox играет двойную роль в этой системе:
- Во время построения карты, SLAM Toolbox создает карту и публикует ее на топик
/map. - Он также публикует преобразование (transform) между фреймами координат
mapиodom, которое необходимо Nav2 для корректной локализации и планирования траектории.
Если карта, публикуемая SLAM Toolbox, содержит ошибки, Nav2 будет работать некорректно, что может привести к сбоям в планировании пути, невозможности достичь цели или столкновениям.
Подробный анализ причин плохой карты
Проблемы с одометрией
Одометрия предоставляет оценку пройденного роботом расстояния и его поворота на основе данных с энкодеров на колесах или других внутренних датчиков. SLAM Toolbox комбинирует данные одометрии с данными лазерного сканирования для построения карты. Неточная или шумная одометрия является одной из наиболее частых причин проблем с качеством карты.
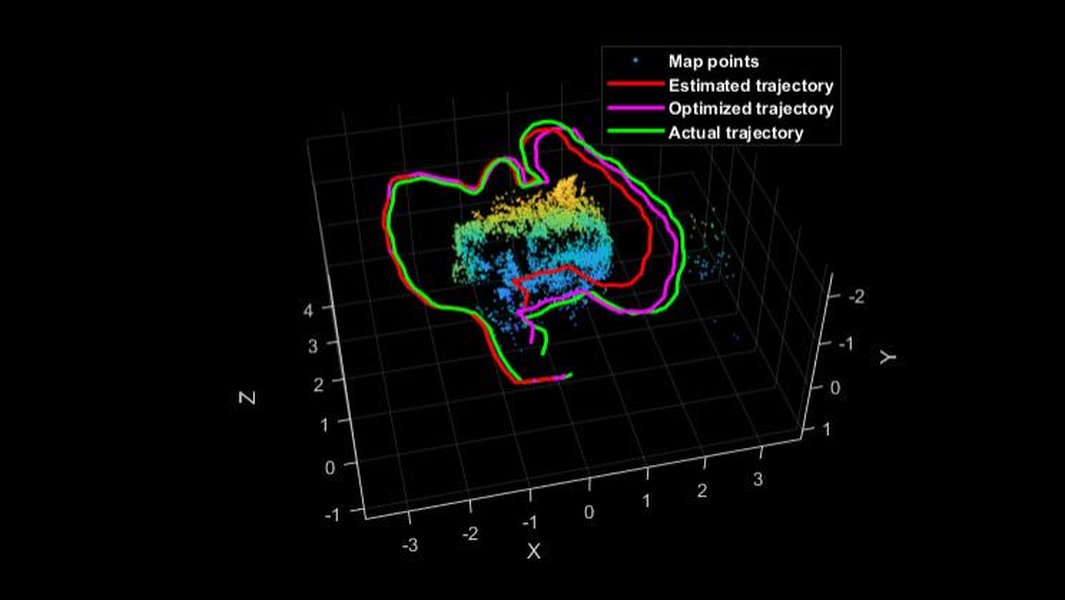
Визуальное представление процесса SLAM, где одометрия и данные датчиков объединяются для оценки позы и построения карты.
Как одометрия влияет на карту: Одометрия предсказывает перемещение робота между двумя последовательными сканами лидара. Если это предсказание неточно, SLAM Toolbox приходится прилагать больше усилий для совмещения сканов, что может приводить к накоплению ошибок. Со временем эти ошибки накапливаются, вызывая искажения на карте, такие как "двойные коридоры" или неправильные углы.
Распространенные проблемы одометрии:
-
Шумные или неточные данные
Механические неточности, проскальзывание колес или ошибки в датчиках одометрии могут приводить к неверным оценкам перемещения.
-
Неправильная калибровка
Неверные параметры робота (например, расстояние между колесами) в модели одометрии приводят к систематическим ошибкам в оценке поворота и линейного перемещения.
-
Перевернутая одометрия
Как упоминается в одном из источников, даже такая простая ошибка, как перевернутое направление одометрии, может полностью исказить карту.
Решение:
- Проверьте источник данных одометрии. Убедитесь, что они стабильны и соответствуют реальному движению робота.
- Выполните калибровку одометрии. Для ROS 2 существуют инструменты и методики калибровки, позволяющие уточнить параметры робота.
- Визуализируйте одометрию в RViz. Наблюдайте за фреймом
odomотносительно фреймаbase_linkпри движении робота. Он должен двигаться плавно и соответствовать движению робота.
Проблемы с данными датчиков
Основным источником данных для SLAM Toolbox является лазерное сканирование (лидар). Качество и правильность обработки этих данных напрямую влияют на точность карты.
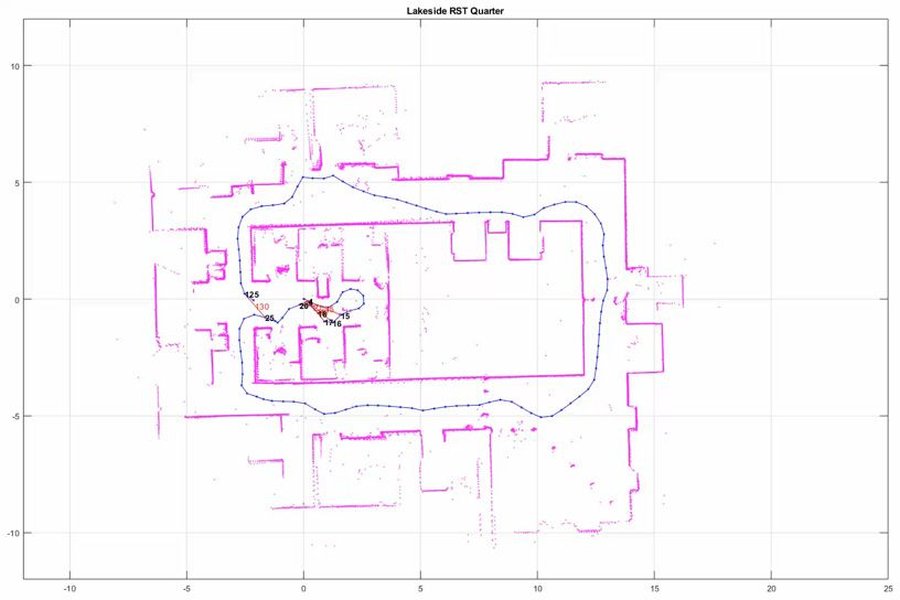
Пример данных с лазерного сканера (лидара) в виде облака точек.
Распространенные проблемы с данными датчиков:
-
Неверный топик данных
SLAM Toolbox по умолчанию может ожидать данные лазерного сканирования на определенном топике (например,
/scan). Если ваш лидар публикует данные на другом топике (например,/laserscan), SLAM Toolbox не будет их получать. -
Проблемы с TF-преобразованиями
SLAM Toolbox и Nav2 нуждаются в корректных TF-преобразованиях, описывающих положение датчиков относительно базового фрейма робота (
base_link). Неправильные или отсутствующие TF-преобразования для лидара приведут к тому, что сканы будут неправильно интерпретироваться. -
Влияние наклона/крена
SLAM Toolbox предназначен для 2D SLAM, работая в плоскости. Если робот сильно наклоняется (имеет большой Roll или Pitch), 2D-сканы лидара будут содержать данные из-за пределов рабочей плоскости, что может искажать карту.
Решение:
- Проверьте, на каком топике публикует данные ваш лидар, используя команду
ros2 topic list. - Проверьте конфигурационные файлы SLAM Toolbox (например,
mapper_params_online_async.yaml) и Nav2, убедившись, что они подписаны на правильный топик лазерного сканирования. - Визуализируйте данные лидара в RViz. Убедитесь, что они выглядят корректно и соответствуют окружающей среде.
- Проверьте дерево TF в RViz или с помощью
rqt_tf_tree. Убедитесь, что существует цепочка преобразований от фреймаbase_linkдо фрейма вашего лидара (например,laserилиscan), и что эти преобразования статичны и корректны. - Если робот работает в условиях, где возможны сильные наклоны, рассмотрите использование IMU для компенсации или алгоритмов 3D SLAM, если это применимо.
Проблемы с синхронизацией времени
ROS 2 и Nav2/SLAM Toolbox полагаются на метки времени сообщений для правильной синхронизации данных с разных датчиков и узлов. Неправильная настройка времени, особенно в симуляции, может привести к серьезным проблемам.
Распространенные проблемы с временем:
-
Lookup would require extrapolation into the pastЭта ошибка TF возникает, когда узел (например, Nav2) запрашивает преобразование для метки времени, которая находится раньше самого раннего доступного преобразования. Это часто связано с тем, что узел использует реальное время, в то время как другие узлы (например, симуляция Gazebo или SLAM Toolbox) используют модельное время.
-
Неправильное использование
use_sim_timeВ симуляции необходимо, чтобы все узлы использовали модельное время симулятора. Для этого флаг
use_sim_timeдолжен быть установлен вtrueпри запуске соответствующих узлов (SLAM Toolbox, Nav2, ваши узлы робота). Если какой-либо узел использует реальное время (use_sim_time:=false), возникнут проблемы с синхронизацией. -
Переполнение очереди сообщений
Сообщение "Message Filter dropping message: frame '...' at time ... for reason 'discarding message because the queue is full'" указывает на то, что узел не успевает обрабатывать входящие сообщения, часто из-за проблем с производительностью или неправильной синхронизацией.
Решение:
- В симуляции убедитесь, что все релевантные узлы запускаются с аргументом
use_sim_time:=true. - В реальном роботе (без симуляции) убедитесь, что все узлы используют реальное время, то есть либо не указывайте
use_sim_time(по умолчаниюfalse), либо явно указывайтеuse_sim_time:=false. - Проверьте синхронизацию времени между узлами с помощью инструментов ROS 2.
- Если возникают ошибки переполнения очереди, это может указывать на более глубокие проблемы с производительностью системы или частотой публикации сообщений. Возможно, потребуется уменьшить частоту публикации данных датчиков или оптимизировать узлы.
Неправильная конфигурация SLAM Toolbox
SLAM Toolbox имеет множество параметров, которые можно настроить для оптимизации его работы под конкретного робота и окружение. Использование параметров по умолчанию не всегда дает оптимальный результат.
Важные параметры для настройки:
-
Параметры замыкания петель (Loop Closure)
Замыкание петель — это механизм SLAM, который распознает, когда робот вернулся в ранее посещенное место, и использует эту информацию для коррекции накопленных ошибок в карте и позе. Плохо настроенное замыкание петель может привести к наложениям и искажениям на карте. Параметры, связанные с обнаружением петель, сопоставлением сканов и оптимизацией графа поз, требуют внимательного изучения и настройки.
-
Режим работы (Online Async vs Sync)
SLAM Toolbox может работать в разных режимах, например,
online_async(онлайн асинхронный) иsync(синхронный). Режимonline_asyncобычно предпочтителен для работы в реальном времени и в больших средах, но может иметь свои особенности. Выбор режима и его параметров влияет на то, как часто обновляется карта и как обрабатываются данные. -
Параметры фильтрации и обработки данных
Настройки фильтрации лазерных сканов, такие как минимальное и максимальное расстояние сканирования, плотность точек и другие, могут влиять на качество входных данных для SLAM.
Решение:
- Изучите документацию SLAM Toolbox на GitHub, чтобы понять значение каждого параметра.
- Экспериментируйте с настройками параметров, особенно связанных с замыканием петель и сопоставлением сканов. Возможно, придется увеличить пороги для обнаружения петель или изменить другие параметры оптимизации графа.
- Начните с примеров конфигурационных файлов, предоставляемых SLAM Toolbox, и адаптируйте их под свои нужды.
Проблемы интеграции с Nav2
Хотя проблемы с картой чаще всего исходят от SLAM Toolbox, неправильная интеграция или конфигурация Nav2 также может вызывать проблемы, которые проявляются при попытке навигации.
Nav2 использует карту, предоставленную SLAM Toolbox, и информацию о трансформации map->odom для работы своих слоев стоимости (Costmap 2D) и планировщиков.
Распространенные проблемы интеграции:
-
Отсутствие или некорректное преобразование
map->odomSLAM Toolbox отвечает за публикацию этого преобразования. Если оно отсутствует или нестабильно, Nav2 не сможет определить положение робота относительно карты.
-
Проблемы с получением карты Nav2
Nav2 должен получать карту на топике
/map. Если узел Nav2 не может подписаться на этот топик или получать сообщения, навигация не будет работать. -
Неправильная настройка слоев стоимости Nav2
Слои стоимости Nav2 используют данные с датчиков и карту для создания локальных и глобальных карт стоимости, которые учитываются при планировании пути. Неправильные настройки слоев стоимости могут привести к некорректному поведению робота даже при хорошей карте.
Решение:
- Проверьте с помощью
rqt_graph, что узел SLAM Toolbox запущен и связан с узлами Nav2. Убедитесь, что SLAM Toolbox публикует топик/mapи трансформациюmap->odom. - Проверьте логи узлов Nav2 на наличие ошибок, связанных с получением карты или трансформаций.
- Убедитесь, что параметры слоев стоимости Nav2 настроены правильно, и что они используют корректные топики датчиков (например, лазерное сканирование).
- В симуляции, как упоминалось ранее, критически важно использовать
use_sim_time:=trueдля всех узлов Nav2 и SLAM Toolbox.
Влияние окружения и физических свойств робота
Окружение, в котором работает робот, и его физические характеристики также могут влиять на качество карты.
-
Структура окружения
SLAM-алгоритмы лучше работают в окружениях с четкими, легко различимыми особенностями (углы, стены). В больших открытых пространствах или в очень однородных средах без уникальных особенностей сопоставление сканов и замыкание петель могут быть затруднены, что приводит к искажениям.
-
Проскальзывание колес/трение
Плохое сцепление колес с поверхностью пола может привести к значительному расхождению между ожидаемым перемещением робота (по командам управления) и фактическим перемещением, что усугубляет неточность одометрии и, как следствие, качество карты.
Решение:
- Понимайте ограничения 2D SLAM в различных окружениях.
- Если возможно, улучшите физические свойства робота или условия его эксплуатации, чтобы минимизировать проскальзывание.
- В сложных окружениях может потребоваться дополнительная настройка параметров SLAM или использование других алгоритмов/датчиков.
Как отлаживать и улучшать качество карты
Отладка проблем с картографированием часто включает систематическую проверку различных компонентов системы.
Использование RViz и rqt
RViz является незаменимым инструментом для визуализации данных в ROS 2. В нем можно одновременно просматривать:
- Карту (топик
/map). - Лазерные сканы (топик лидара, например,
/scan). - Дерево трансформаций TF.
- Позу робота (фреймы
base_link,odom,map).
Наблюдая за этими элементами в RViz при движении робота, можно выявить многие проблемы:
-
Если сканы лидара не совпадают с уже построенной частью карты или одометрией, это указывает на проблемы с одометрией или TF.
-
Если карта обновляется рывками или содержит очевидные искажения (наложения, разрывы), это может быть связано с проблемами синхронизации времени, плохими данными датчиков или некорректными параметрами SLAM Toolbox.
-
Инструмент
rqt_graphпозволяет увидеть потоки сообщений между узлами и убедиться, что все необходимые узлы запущены и связаны правильно. -
rqt_topicпозволяет просматривать данные, публикуемые на конкретных топиках, чтобы убедиться, что данные датчиков поступают в правильном формате.
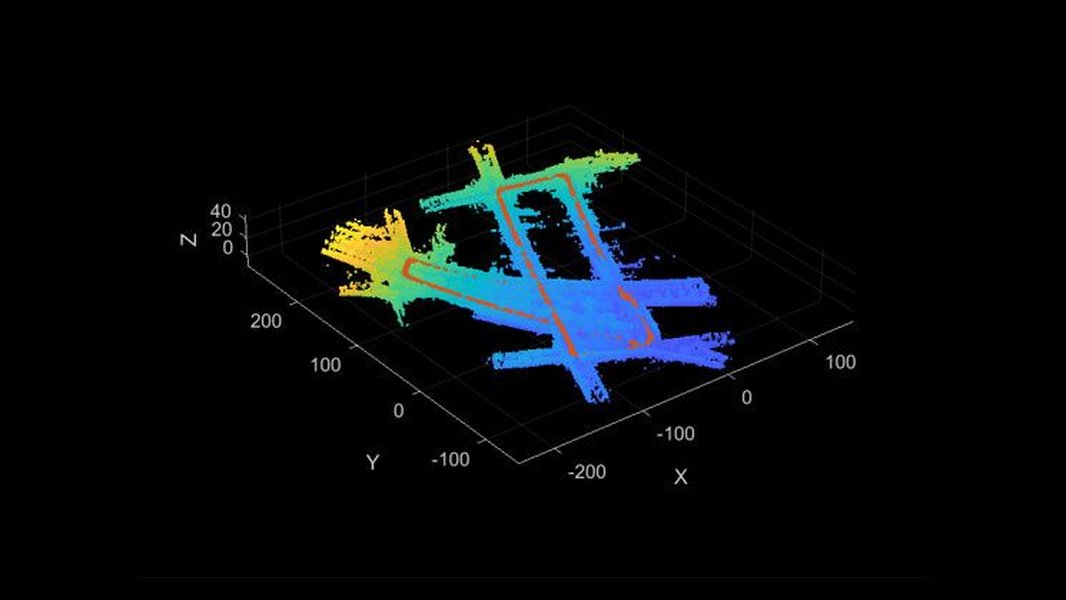
Визуализация в RViz, показывающая построенную карту и текущие данные лазерного сканирования.
Систематическая проверка
При отладке полезно следовать систематическому подходу:
- Проверьте датчики: Убедитесь, что лидар публикует данные на правильном топике и что данные выглядят разумно в RViz.
- Проверьте одометрию: Визуализируйте одометрию в RViz. Двигайте робота и наблюдайте, соответствует ли движение фрейма
odomреальному движению. - Проверьте TF-преобразования: Убедитесь, что все необходимые преобразования (
odom->base_link,base_link->laserиmap->odom, публикуемое SLAM) существуют и корректны с помощьюrqt_tf_tree. - Проверьте синхронизацию времени: Особенно в симуляции, убедитесь, что
use_sim_timeправильно настроен для всех узлов. Ищите ошибки, связанные с временем, в логах. - Запустите только SLAM Toolbox: Сначала убедитесь, что SLAM Toolbox сам по себе строит приемлемую карту, двигая робота вручную или по простой траектории. Если карта плохая уже на этом этапе, проблема скорее всего в одометрии, датчиках или параметрах SLAM.
- Интегрируйте Nav2: Только после того, как SLAM Toolbox корректно работает и строит карту, запускайте Nav2. Если проблемы возникают только при работе с Nav2, ищите проблемы в конфигурации Nav2, получении им карты или трансформаций от SLAM Toolbox.
Настройка параметров
Последовательная настройка параметров SLAM Toolbox также важна. Часто требуется методом проб и ошибок найти оптимальные значения для вашего робота и окружения. Сосредоточьтесь на параметрах, влияющих на сопоставление сканов (scan matching) и замыкание петель (loop closure).
Например, для улучшения замыкания петель можно попробовать изменить параметры, связанные с порогом обнаружения петель или настройками оптимизации.
Пример типичных проблем и решений
Следующая таблица суммирует некоторые распространенные проблемы с качеством карты и соответствующие шаги по устранению.
Проблема |
Вероятная причина |
Как проявляется на карте/в логах |
Решение |
|---|---|---|---|
| Искажения карты (волны, двойные стены) | Неточная одометрия | Карта не имеет прямых углов, объекты накладываются или "раздваиваются". | Откалибруйте одометрию. Проверьте механику робота (проскальзывание). Визуализируйте фрейм odom. |
| Наложения или разрывы при возвращении в ранее посещенное место | Проблемы с замыканием петель в SLAM Toolbox | Карта не "сшивается" правильно, когда робот замыкает петлю. | Настройте параметры замыкания петель в SLAM Toolbox (пороги обнаружения, параметры оптимизации). |
| Части карты отсутствуют или статичны | SLAM Toolbox не получает данные лидара; проблемы с временем; проблемы с публикацией карты | В RViz видно, что карта не строится или не обновляется в определенных областях. | Проверьте топик лидара, TF-преобразования лидара, синхронизацию времени (use_sim_time), публикацию топика /map. Используйте rqt_graph. |
Ошибка Lookup would require extrapolation into the past |
Проблемы с синхронизацией времени (use_sim_time) |
Появляется в логах TF при запросе трансформации. | Убедитесь, что use_sim_time правильно установлен для всех узлов в симуляции. |
| Карта выглядит "рваной" или не соответствует реальному окружению | Шумные данные лидара; некорректные параметры обработки сканов; влияние Roll/Pitch | Отдельные точки или сегменты на карте выглядят хаотично; стены неровные. | Проверьте данные лидара в RViz. Настройте параметры фильтрации сканов в SLAM Toolbox. Учтите влияние наклонов робота. |
| Nav2 не может спланировать путь или робот не двигается к цели при использовании SLAM карты | SLAM Toolbox не публикует map->odom трансформацию или топик /map; проблемы с получением карты Nav2; проблемы в конфигурации слоев стоимости Nav2 |
В RViz отсутствует глобальный план или робот стоит на месте после постановки цели. | Проверьте публикацию map->odom и /map. Проверьте логи Nav2. Убедитесь, что Nav2 получает карту и трансформации. Проверьте настройки слоев стоимости Nav2. |
Эта таблица не является исчерпывающей, но покрывает наиболее распространенные сценарии.
Видеоурок по картографированию с SLAM Toolbox и Nav2
Для наглядного примера процесса создания карты с использованием SLAM Toolbox в связке с Nav2, рассмотрите следующий видеоурок. В нем шаг за шагом показано, как настроить и запустить SLAM Toolbox для построения карты, которая затем может быть использована Nav2.
Видео: Nav2 Mapping with SLAM Toolbox | ROS2 Developers Open Class #137. Этот урок демонстрирует процесс создания карты с помощью SLAM Toolbox в ROS 2, что является необходимым шагом перед использованием Nav2 для навигации.
Просмотр таких видеоуроков может помочь визуализировать правильный рабочий процесс и выявить возможные ошибки в вашей собственной настройке. В видео рассматриваются основные шаги, от запуска симуляции или робота до запуска SLAM Toolbox и сохранения готовой карты.
Часто задаваемые вопросы (FAQ)
Что такое SLAM в контексте робототехники?
SLAM расшифровывается как Simultaneous Localization and Mapping (Одновременная Локализация и Картографирование). Это набор алгоритмов и техник, которые позволяют роботу строить карту неизвестной среды, одновременно определяя свое положение в этой строящейся карте. Это фундаментальная задача для автономной мобильной робототехники.
Какие датчики обычно используются для SLAM?
Наиболее распространенным датчиком для 2D SLAM является лидар (Laser Range Finder), который измеряет расстояния до объектов в плоскости. Для 3D SLAM могут использоваться 3D лидары, RGB-D камеры (например, Intel RealSense, Kinect) или стереокамеры. Данные с этих датчиков часто комбинируются с информацией об одометрии (с энкодеров колес, визуальной одометрии или VIO) и данными IMU (Inertial Measurement Unit) для повышения точности.
Какие топики ROS 2 используются SLAM Toolbox и Nav2?
SLAM Toolbox обычно подписывается на топики данных датчиков (например, /scan для лидара) и данных одометрии (обычно предоставляются через TF-преобразование odom->base_link). Он публикует построенную карту на топик /map и трансформацию map->odom. Nav2 подписывается на топик /map, получает данные о позе робота через TF-преобразования и подписывается на топики данных датчиков (например, /scan) для обновления своих слоев стоимости.
Как сохранить карту, построенную SLAM Toolbox?
После построения карты с помощью SLAM Toolbox, ее можно сохранить с использованием утилиты map_saver из пакета Nav2. Обычно это делается командой вроде ros2 run nav2_map_server map_saver -f my_map. Эта команда сохранит карту в виде двух файлов: файла изображения (например, my_map.pgm), содержащего данные сетки карты (свободное пространство, занятое пространство, неизвестное), и файла метаданных (my_map.yaml), описывающего параметры карты, такие как разрешение и положение начала координат.
Что такое замыкание петель (Loop Closure) и почему оно важно?
Замыкание петель — это процесс в SLAM, при котором алгоритм распознает, что робот вернулся в ранее посещенное место. Когда это происходит, алгоритм может использовать этот факт для коррекции накопленной ошибки в оценке позы робота и форме карты. Без эффективного замыкания петель карта будет постепенно искажаться, особенно при длительном движении робота. Замыкание петель позволяет "сшивать" карту и делать ее глобально согласованной.
Можно ли использовать SLAM Toolbox для навигации без предварительного создания карты?
Да, SLAM Toolbox позволяет одновременно строить карту и локализоваться на ней. Это режим, когда робот начинает в неизвестной среде, строит карту по мере движения и одновременно использует эту строящуюся карту для навигации в исследованных областях. Nav2 может быть настроен для работы в таком режиме, получая динамически обновляемую карту от SLAM Toolbox.
Ссылки
Last updated April 18, 2025