
Откройте Потенциал Unitree G1: Ключевое Программное Обеспечение для Интеллектуального Обучения Робота
Полное руководство по SDK, симуляторам, фреймворкам ИИ и инструментам, необходимым для раскрытия способностей вашего Unitree G1.
Для эффективного обучения и разработки с использованием робота-гуманоида Unitree G1 требуется комплексный набор программных инструментов. Эти инструменты охватывают все этапы: от первоначального проектирования и симуляции до развертывания сложных алгоритмов искусственного интеллекта и машинного обучения на реальном роботе. Понимание доступного программного обеспечения является ключом к максимальному использованию возможностей G1.
Ключевые Моменты: Ваш Путеводитель по ПО для Unitree G1
- Комплексный SDK и Поддержка Языков: Unitree G1 поставляется с мощным Software Development Kit (SDK), поддерживающим C++ и Python, что обеспечивает гибкость как для низкоуровневого управления, так и для высокоуровневой разработки ИИ.
- Продвинутые Симуляторы: Критически важную роль играют симуляторы, такие как NVIDIA Isaac Gym и MuJoCo, позволяющие проводить безопасное и масштабируемое обучение с подкреплением (RL) и отрабатывать концепцию "sim-to-real".
- Специализированные Фреймворки ИИ: Для обучения сложным задачам используются фреймворки RL (например,
unitree_rl_gym, rsl_rl) и имитационного обучения (IL) (например,unitree_IL_lerobot), а также собственная унифицированная большая модель Unitree (UnifoLM).
Фундамент Разработки: SDK и Языки Программирования
В основе взаимодействия с Unitree G1 лежит его Software Development Kit (SDK). Этот набор инструментов предоставляет разработчикам интерфейсы (API) и библиотеки для прямого управления роботом, доступа к данным с сенсоров и настройки его поведения.
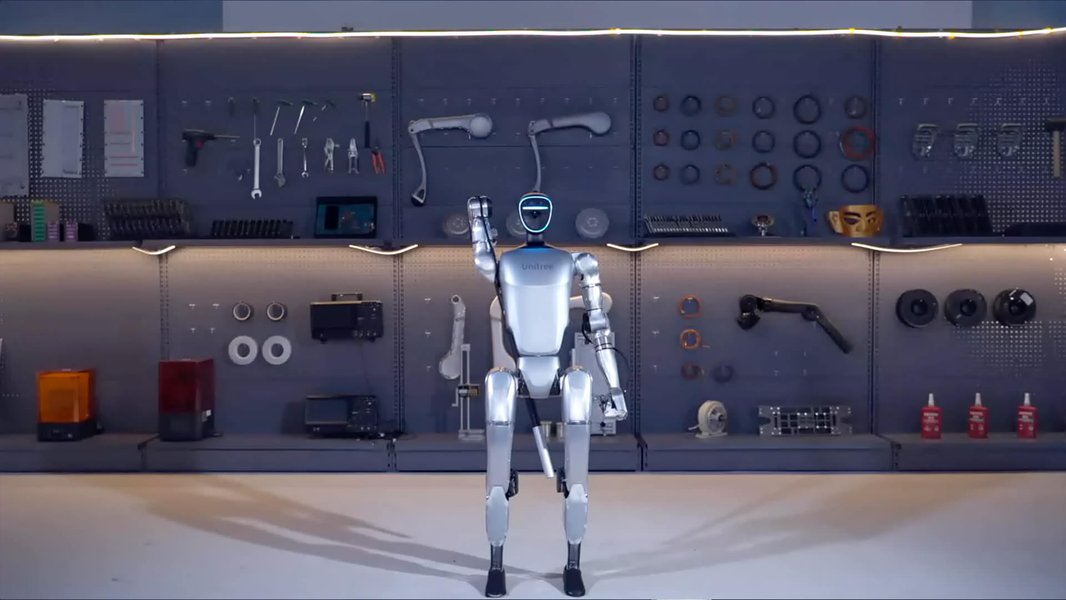
Робот-гуманоид Unitree G1, для обучения которого используется комплексное программное обеспечение.
Unitree G1 SDK
Ключевые Возможности SDK
Официальный "G1 SDK Development Guide" является основным ресурсом для разработчиков. SDK обеспечивает:
- Поддержку языков C++ и Python: Это позволяет выбирать между высокопроизводительным кодом на C++ для критически важных по времени операций и гибкостью Python для разработки алгоритмов ИИ, быстрого прототипирования и скриптинга.
- Управление на низком и высоком уровне: SDK позволяет как осуществлять детальное управление отдельными суставами и моторами, так и задавать высокоуровневые команды для выполнения сложных движений или задач.
- Доступ к данным сенсоров: Получение информации с камер, лидаров, IMU (инерциальных измерительных блоков) и других датчиков робота для построения карт, навигации и восприятия окружающей среды.
- Интеграцию с другими инструментами: SDK спроектирован для работы в связке с симуляторами и фреймворками машинного обучения.
Языки Программирования
Выбор Инструмента для Задачи
- C++: Идеально подходит для разработки низкоуровневых драйверов, систем управления в реальном времени и приложений, требующих максимальной производительности.
- Python: Широко используется для машинного обучения, обработки данных, создания скриптов для автоматизации задач и быстрой разработки прототипов благодаря большому количеству доступных библиотек.
- Блочное кодирование: Некоторые версии, например, G1 EDU Ultimate, поддерживают блочное кодирование, что делает робота доступным для образовательных целей и начинающих разработчиков.
Виртуальный Полигон: Среды Симуляции
Симуляция является неотъемлемой частью процесса обучения современных роботов. Она позволяет безопасно и экономически эффективно тестировать и отлаживать сложные алгоритмы управления и ИИ перед их развертыванием на физическом роботе. Это особенно важно для обучения с подкреплением (RL), где робот учится методом проб и ошибок.
NVIDIA Isaac Gym
Мощь GPU-Ускоренной Симуляции
NVIDIA Isaac Gym — это передовая платформа для симуляции роботов, которая использует мощность графических процессоров (GPU) для ускорения физических расчетов. Ключевые преимущества:
- Масштабируемое параллельное обучение: Позволяет одновременно запускать тысячи симуляционных сред, что значительно ускоряет процесс обучения RL-агентов.
- Высокоточная физика: Обеспечивает реалистичное моделирование динамики робота и его взаимодействия с окружающей средой.
- Поддержка "Sim-to-Real": Разработанные и обученные в Isaac Gym модели могут быть с большей вероятностью успешно перенесены на реального робота Unitree G1.
- Интеграция с RL-фреймворками: Легко интегрируется с популярными библиотеками для обучения с подкреплением, такими как rsl_rl.
Для эффективной работы с Isaac Gym часто используется мощное вычислительное оборудование, такое как NVIDIA Jetson Orin, установленное на борту некоторых конфигураций G1.
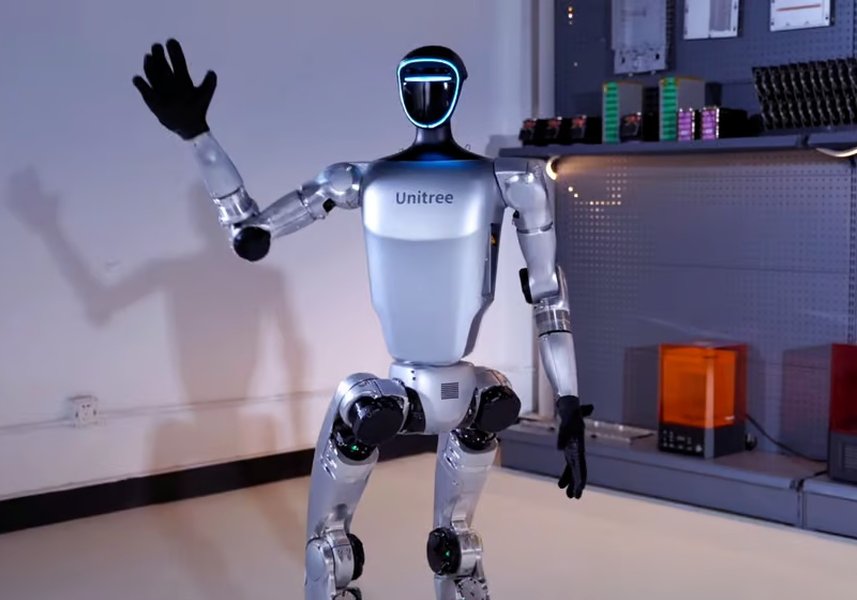
Unitree G1 демонстрирует сложные движения, отточенные благодаря симуляции и обучению с подкреплением.
MuJoCo (Multi-Joint dynamics with Contact)
Надежный Физический Движок
MuJoCo — это еще один широко используемый физический движок, известный своей скоростью и точностью в моделировании сложных многосуставных систем с контактами. Он популярен в робототехнике и исследованиях RL.
- Гибкость настройки: Предоставляет интерфейсы на C++ и Python, позволяя гибко конфигурировать параметры симуляции, такие как количество сред, случайные начальные условия и максимальное количество итераций.
- Интеграция с G1: Unitree предоставляет поддержку для симуляции G1 в среде MuJoCo, включая URDF-модели робота.
- Поддержка "Sim-to-Real": Имеет готовые реализации для переноса обученных моделей из симуляции на реальную платформу.
Интеллект в Действии: Фреймворки для Обучения ИИ
Обучение Unitree G1 сложным навыкам, таким как ходьба по пересеченной местности, манипулирование объектами или взаимодействие с человеком, требует использования специализированных фреймворков для обучения с подкреплением (RL) и имитационного обучения (IL).
Фреймворки для Обучения с Подкреплением (RL) и Имитационного Обучения (IL)
unitree_rl_gym
Это репозиторий на GitHub, специально разработанный Unitree для реализации алгоритмов RL на своих роботах, включая G1, Go2 и H1. Он предоставляет:
- Готовые скрипты и окружения для обучения и тестирования политик управления.
- Интеграцию с симулятором MuJoCo.
- Генератор террейнов для имитации различных условий эксплуатации.
unitree_IL_lerobot
Этот инструмент предназначен для задач имитационного обучения, особенно для манипуляций с использованием ловких рук (dexterous hands) робота G1. Он основан на модифицированной версии открытого фреймворка LeRobot и поддерживает:
- Сбор данных с демонстраций.
- Обучение моделей на основе алгоритмов, таких как Diffusion Policy (DP) и Action Chunking Transformer (ACT).
Другие RL-фреймворки
Помимо собственных разработок Unitree, G1 может интегрироваться и с другими популярными RL-фреймворками, такими как rsl_rl, который часто используется в связке с NVIDIA Isaac Gym.
UnifoLM (Unitree Robot Unified Large Model)
Единая Большая Модель для Роботов
UnifoLM — это амбициозный проект Unitree по созданию унифицированной большой модели искусственного интеллекта для своих роботов. Цель UnifoLM — наделить G1 и другие платформы Unitree продвинутыми когнитивными способностями, позволяя им обучаться на основе как имитации, так и обучения с подкреплением. Это включает улучшение:
- Обработки визуальной информации (зрения).
- Распознавания речи.
- Способностей к манипуляции объектами.
UnifoLM стремится обеспечить непрерывное совершенствование навыков робота в реальном времени.
Первые шаги: Распаковка и настройка Unitree G1 Edu Humanoid. Это видео демонстрирует процесс распаковки и первоначальной настройки робота Unitree G1 EDU. Хотя оно сосредоточено на аппаратной части, в нем также могут затрагиваться аспекты необходимого программного обеспечения и первые шаги по программированию, что полезно для понимания начального этапа работы с роботом.
Экосистема Интеграции и Управления
Для полноценной работы и интеграции Unitree G1 в более крупные системы или исследовательские проекты используется ряд дополнительных программных инструментов и технологий.
ROS (Robot Operating System)
Стандарт Робототехники
ROS является де-факто стандартом для разработки программного обеспечения для роботов. Unitree предоставляет поддержку ROS для G1:
- Пакет
unitree_ros: Включает URDF-файлы (Unified Robot Description Format), описывающие геометрию, массу, инерционные характеристики и ограничения суставов робота. - Поддержка ROS и ROS2: Обеспечивает совместимость с различными версиями ROS (например, ROS1 Noetic, ROS2 Foxy), с акцентом на Python для высокоуровневого программирования.
- Интеграция с симуляторами: Позволяет тестировать ROS-узлы и сценарии в виртуальной среде перед запуском на реальном роботе.
- Разработка пользовательских приложений: Облегчает создание сложных приложений для навигации, SLAM (одновременной локализации и построения карты), взаимодействия с человеком и других задач.
Программные инструменты позволяют Unitree G1 адаптироваться и выполнять разнообразные задачи.
Инструменты Мониторинга и Конфигурации
Контроль и Настройка
- Unitree Explore App: Мобильное приложение, позволяющее отслеживать состояние робота в реальном времени (температура, уровень заряда, сигналы тревоги), проводить диагностику и управлять OTA-обновлениями прошивки.
- Конфигурационные файлы: Для настройки параметров обучения в симуляторах и RL-фреймворках. Это включает количество параллельных сред, параметры случайной инициализации (seeds), максимальное количество итераций обучения и другие гиперпараметры.
Прошивка и Обновления
Поддержание Актуальности
Unitree G1 поддерживает систему OTA (Over-the-Air) обновлений, что позволяет легко обновлять прошивку робота по беспроводной сети, обеспечивая доступ к последним улучшениям и исправлениям. Также возможно обновление прошивки через кабельное соединение, что может потребовать настройки IP-адреса компьютера для доступа к роботу.
Сравнительный Обзор Программных Компонентов
В таблице ниже представлен обзор ключевых программных компонентов, используемых для обучения и разработки с Unitree G1, их основных характеристик и областей применения.
| Компонент | Ключевые Характеристики | Основное Применение | Поддерживаемые Языки/Интеграции |
|---|---|---|---|
| Unitree G1 SDK | API, управление датчиками/приводами, настройка параметров | Прямое программирование и управление роботом | C++, Python |
| NVIDIA Isaac Gym | GPU-ускоренная физика, параллельное RL, sim-to-real | Обучение RL, симуляция планирования движений | Python, rsl_rl |
| MuJoCo | Физический движок, динамика контактов | Симуляция RL, моделирование динамики | C++, Python |
unitree_rl_gym |
Реализации RL для роботов Unitree, генерация террейнов | Обучение политик локомоции и управления | Python, MuJoCo |
unitree_IL_lerobot |
Сбор данных для IL, поддержка DP/ACT | Обучение ловким манипуляциям | Python |
| UnifoLM | Единая большая модель для роботов | Продвинутый ИИ, имитационное/RL обучение | Интегрирован с экосистемой Unitree |
| ROS/ROS2 | Промежуточное ПО, URDF-файлы, коммуникация | Интеграция систем, сложные задачи | Python, C++ |
| Unitree Explore App | Мониторинг в реальном времени, диагностика, OTA-обновления | Управление и обслуживание робота | Мобильное приложение |
Визуализация Экосистемы ПО для Unitree G1
Представленная ниже ментальная карта иллюстрирует взаимосвязи между различными программными компонентами, используемыми для обучения и разработки на платформе Unitree G1. Она помогает наглядно представить структуру программной экосистемы робота.
Сравнительный Анализ Ключевых Инструментов
Этот радарный график предоставляет сравнительный обзор ключевых программных компонентов на основе факторов, критически важных для разработки и обучения Unitree G1. Например, "Точность симуляции" относится к тому, насколько точно симулятор воспроизводит физику реального мира, что жизненно важно для переноса "sim-to-real". "Мощность RL-фреймворка" указывает на надежность и диапазон поддерживаемых алгоритмов для задач обучения с подкреплением. Эти оценки являются качественными и предназначены для лучшего понимания сильных сторон каждого инструмента.
Часто Задаваемые Вопросы (FAQ)
Какие языки программирования поддерживаются для G1?
Основными языками программирования для Unitree G1 являются Python и C++. Python часто используется для разработки алгоритмов искусственного интеллекта, машинного обучения и быстрого прототипирования благодаря своей гибкости и большому количеству библиотек. C++ предпочтителен для задач, требующих высокой производительности и низкоуровневого контроля, таких как реализация драйверов или систем управления в реальном времени. Кроме того, для образовательных версий, таких как G1 EDU Ultimate, может поддерживаться блочное кодирование, что упрощает знакомство с программированием роботов.
Обязательно ли использовать симуляторы перед работой с реальным роботом?
Да, использование симуляторов, таких как NVIDIA Isaac Gym или MuJoCo, настоятельно рекомендуется перед развертыванием алгоритмов на физическом роботе Unitree G1. Симуляция позволяет безопасно и эффективно разрабатывать, тестировать и отлаживать сложные алгоритмы управления, особенно в контексте обучения с подкреплением (RL), где робот учится методом проб и ошибок. Это помогает избежать повреждения дорогостоящего оборудования и значительно ускоряет итерационный процесс разработки. Концепция "sim-to-real" (перенос из симуляции в реальность) является ключевой в современной робототехнике.
Что такое UnifoLM и как он используется с G1?
UnifoLM (Unitree Robot Unified Large Model) — это собственная унифицированная большая модель искусственного интеллекта, разрабатываемая компанией Unitree. Её цель — значительно расширить интеллектуальные возможности роботов, включая G1. UnifoLM использует подходы имитационного обучения (обучение на демонстрациях) и обучения с подкреплением для того, чтобы роботы могли осваивать новые навыки, улучшать свое восприятие (например, зрение, распознавание речи) и более эффективно взаимодействовать с окружающей средой и человеком. Предполагается, что UnifoLM позволит G1 демонстрировать более сложные и адаптивные формы поведения.
Как обновляется программное обеспечение робота G1?
Программное обеспечение робота Unitree G1, в частности его прошивка, может обновляться несколькими способами. Основным методом является OTA (Over-the-Air) обновление, которое позволяет загружать и устанавливать свежие версии ПО по беспроводной сети. Управление этим процессом, а также мониторинг состояния робота, часто осуществляется через мобильное приложение Unitree Explore App. В некоторых случаях также возможно обновление прошивки через кабельное соединение с компьютером, что может потребовать предварительной настройки сетевых параметров.
Рекомендуемые Запросы
Для более глубокого изучения возможностей Unitree G1 и его программного обеспечения, рассмотрите следующие запросы:
- Каковы основные этапы обучения Unitree G1 с использованием обучения с подкреплением?
- Как интегрировать собственные алгоритмы ИИ с Unitree G1 SDK?
- В чем преимущества использования NVIDIA Isaac Gym для симуляции роботов Unitree?
- Какие существуют открытые наборы данных для обучения робота Unitree G1 манипуляциям?
Источники
Last updated May 17, 2025