
Примеры использования SPI Write Read VI в LabVIEW
Практическое руководство по реализации SPI коммуникации
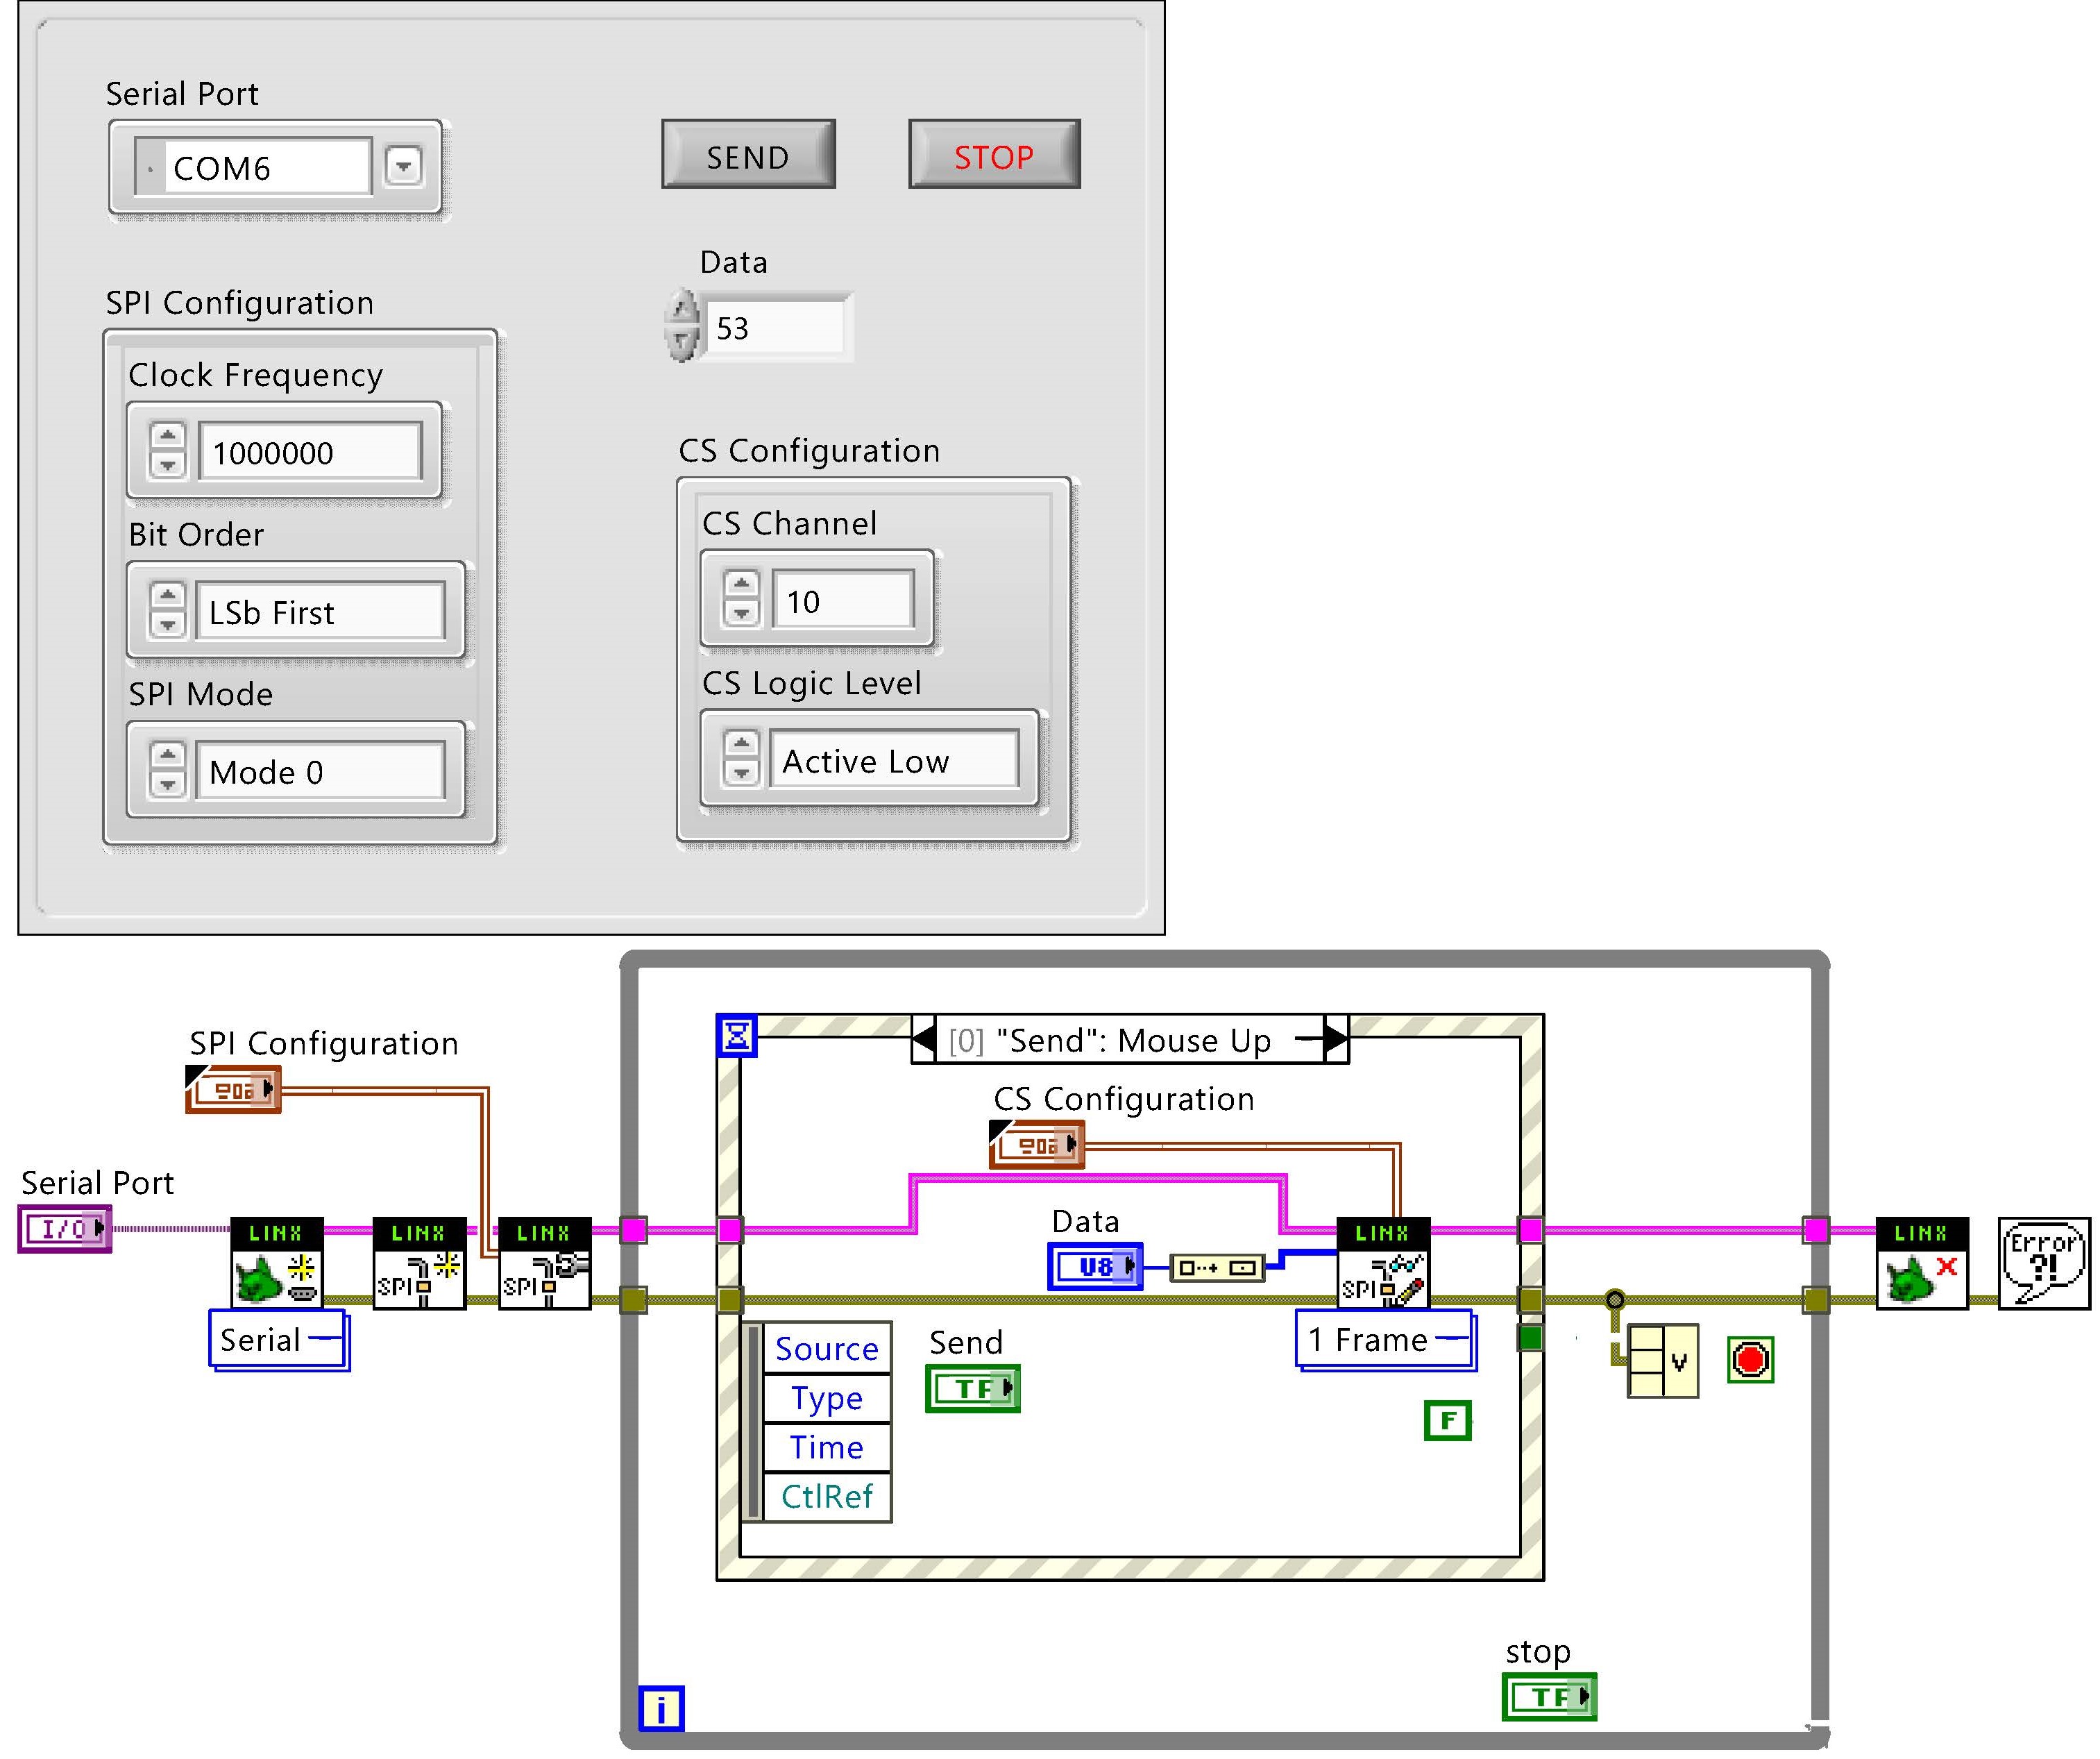
Основные идеи
- Полнодуплексная передача данных: Возможность одновременной отправки и получения информации.
- Гибкость настройки и конфигурации: Настройка частоты, полярности, фазы тактового сигнала и выбора канала SPI.
- Применение в устройстве EEPROM и датчиках: Практические примеры подключения различных периферийных устройств.
Введение
LabVIEW предоставляет мощный набор инструментов для реализации обмена данными через SPI — Serial Peripheral Interface. Одной из ключевых возможностей является использование SPI Write Read VI, который позволяет осуществлять полнодуплексную передачу данных, т.е. одновременно отправлять байты на устройство и получать данные от него. Этот инструмент широко используется как для общения с памятью (например, EEPROM или EPROM), так и для работы с датчиками и другими периферийными устройствами.
Конфигурация и основы работы с SPI Write Read VI
Настройка конфигурации SPI
Перед началом работы с SPI Write Read VI важно правильно настроить параметры SPI. Это включает в себя выбор канала, установку частоты тактового сигнала, а также определение параметров, таких как полярность (CPOL) и фаза тактового сигнала (CPHA). Эти параметры напрямую зависят от требований подключаемого устройства.
Основные параметры для настройки:
- Частота SPI
- Режим SPI — определяет полярность и фазу тактового сигнала
- Выбор чипа (Chip Select)
- Количество байтов данных
Полнодуплексный обмен данными
SPI Write Read VI поддерживает полнодуплексную передачу, что позволяет генерировать одновременную запись на линию MOSI (Master Out Slave In) и чтение данных с линии MISO (Master In Slave Out). Такая коммуникация гарантирует эффективное и синхронное взаимодействие между ведущим (Master) и ведомым (Slave) устройствами.
Практические примеры использования
1. Программирование и проверка данных памяти EEPROM
Одним из классических примеров является использование SPI Write Read VI для записи и проверки данных в EEPROM. В этом сценарии вместо прямого обращения к памяти, задача решается отправкой команд на запись данных и последующим чтением обратно для подтверждения корректности передачи.
Описание шагов:
- Подключите EEPROM к подходящему адаптеру, например, Aardvark I2C/SPI.
- Настройте интерфейс SPI с помощью соответствующего драйвера (например, Aardvark LabVIEW Driver).
- Используйте VI для передачи команды записи, указывая адрес и данные.
- Примените SPI Write Read VI для считывания данных с EEPROM и сравнения с исходными значениями.
2. Работа с периферийными датчиками
Многие датчики, такие как акселерометры, гироскопы или датчики освещенности, используют SPI для обмена информацией. Для чтения регистров таких устройст часто требуется основанная транзакция, включающая отправку команды с адресом регистра и последующее получение ответа.
Пошаговый пример при работе с датчиком:
- Настройте SPI интерфейс через соответствующий VI (например, используя USB-8451 от NI).
- Подготовьте массив данных для записи, где первым байтом может быть адрес регистра, а далее – данные или знак запроса.
- Вызовите SPI Write Read VI для активации датчика и передачи команды чтения.
- Получите ответное значение и обработайте его в LabVIEW для дальнейшего анализа.
3. Многофреймовая передача данных
Для работы с устройствами, требующими сложной последовательности транзакций, LabVIEW предоставляет возможность многофреймовой передачи данных с использованием варианта SPI Write Read, разбивающего процесс на несколько этапов. Это бывает необходимо, если устройство требует продолжительной или поэтапной обработки данных.
Процесс многофреймовой передачи:
- Настройте параметры коммуникации для передачи нескольких фреймов, учитывая длительность каждого этапа.
- Запускайте последовательность передачи, обеспечивая корректное переключение CS (Chip Select) между фреймами.
- Обрабатывайте ответы от устройства после каждого фрейма, объединяя данные для формирования итогового результата.
4. Пример реального приложения с NI myRIO
NI myRIO представляет собой компактное устройство для проведения экспериментов в реальном времени, где также активно используется SPI для обмена данными с различными модулями. В данном примере SPI Write Read VI применяется для передачи команд между myRIO и SPI-совместимыми датчиками или исполнительными механизмами.
Порядок действий:
- Подключите myRIO к компьютеру и настройте соответствующий VI для открытия SPI канала.
- Передавайте команды через SPI Write Read VI, реализуя циклическую передачу для мониторинга состояния датчиков.
- Обрабатывайте полученные данные с использованием Event Structure для реагирования на изменение условий.
- Организуйте корректное завершение соединения, закрыв все открытые каналы SPI.
Технический обзор: Таблица настроек и примеров
| Параметр/Пример | Описание | Пример использования |
|---|---|---|
| Частота SPI | Настройка скорости тактового сигнала. Влияет на скорость передачи данных. | EEPROM, датчики (обычно 1-10 МГц) |
| Режим SPI (CPOL, CPHA) | Определяет полярность и фазу тактового сигнала. | Использование различных датчиков, где требуется особая конфигурация. |
| Chip Select (CS) | Управление выбором ведомого устройства. | Множественные устройства на одной шине SPI |
| Полнодуплексность | Одновременная передача и прием данных через SPI Write Read VI. | Чтение регистров датчиков, обмен данными при программировании EEPROM |
| Многофреймовая передача | Разбивка данных на несколько фреймов для сложной передачи. | Устройства, требующие поэтапной обработки данных |
Псевдокод и реализация
Пример использования в цикле передачи данных
Ниже приведён пример псевдокода для реализации циклической передачи данных через SPI Write Read VI с использованием структурирования через Event Structure:
    // Инициализация соединения
    Call LINX Open.vi
    Call LINX SPI Open.vi с параметрами конфигурации (частота, CPOL, CPHA)

    // Цикл передачи данных
    While (условие завершения)
        Event Structure:
            Если нажата кнопка отправки:
                вызвать SPI Write Read.vi с передачей команды и чтением ответа
            Конец if
        Конец Event Structure
    End While

    // Завершение связи
    Call LINX SPI Close.vi
    Call LINX Close.vi
Этот пример демонстрирует, как можно организовать непрерывную передачу и прием данных в LabVIEW, обеспечивая надежное взаимодействие между устройствами.
Дополнительные сведения
Обработка ошибок и отладка
LabVIEW предоставляет удобные инструменты для обработки различных ошибок, которые могут возникнуть в процессе работы с SPI. Если устройство не отвечает или возникают проблемы с конфигурацией, соответствующие сообщения об ошибках помогут идентифицировать и устранить причину.
Интеграция с другими VI
Часто SPI Write Read VI используется вместе с другими виртуальными инструментами для комплексной реализации системы управления. Например, после получения данных от SPI-устройства, данные могут обрабатываться аналитическими или визуализируемыми VI для отображения результатов в режиме реального времени.
Помощь от сообщества
Сообщество LabVIEW активно делится примерами и решениями для различных задач. Если у вас возникают вопросы по работе с SPI Write Read VI или вы хотите оптимизировать ваш проект, существует множество форумов, веб-ресурсов и учебных материалов, которые помогут вам в этом.
Ссылки на документацию и примеры
Ниже представлены некоторые из наиболее полезных ресурсов по теме SPI Write Read VI в LabVIEW:
- How Can I Use LabVIEW to Automate Programming SPI EEPROMs? - Total Phase
- Using SPI with LabVIEW and the USB-8451 - NI
- Reading Register Contents via SPI - NI Forums
- SPI Write Read 1 Frame - LabVIEW MakerHub
- Lab 7: Serial Peripheral Interface (SPI) Communication - Digilent
Рекомендуемые запросы для дальнейшего изучения
Last updated March 4, 2025