
深度とIMUで進化する3Dリアリティ:Gaussian Splatting最前線プロジェクト
デプスセンサーとIMUデータを活用したGaussian Splattingの注目GitHubリポジトリと技術を徹底解説します。
近年、3Dシーンを高品質かつリアルタイムにレンダリングする技術としてGaussian Splattingが注目を集めています。この技術は、デプスセンサーからの深度情報やIMU(慣性計測装置)からのモーションデータを組み合わせることで、さらにその精度と応用範囲を広げています。本記事では、これらのセンサーデータを活用したGaussian Splatting関連の主要なGitHubリポジトリやプロジェクトについて、具体的な情報を交えながらご紹介します。
本記事のハイライト
- IMUと深度情報を統合したSLAMプロジェクト: RGB画像、深度データ、IMUデータを融合し、高精度な自己位置推定と環境地図作成(SLAM)を実現する最先端プロジェクトを深掘りします。
- リアルタイム処理と可視化ツール: ロボットオペレーティングシステム(ROS2)上で動作し、IMUを含む複数センサーからのデータをリアルタイムに処理・可視化するGaussian Splattingツールを紹介します。
- 深度情報を活用した品質向上技術: デプスセンサーからのデータを活用して、Gaussian Splattingによる3D再構築の品質や新規視点合成の精度を高める様々なアプローチと関連リポジトリを解説します。
Gaussian Splattingにおけるセンサーデータの役割
Gaussian Splattingは、3Dシーンを多数の3Dガウシアン(正規分布で表現される点群)の集合として表現し、これらを「スプラッティング(描画)」することで高速かつ高品質なレンダリングを実現する手法です。この技術の精度と堅牢性をさらに向上させるために、様々なセンサーデータが活用されています。
デプスセンサーデータの活用
RGB-DカメラやLiDARなどのデプスセンサーから得られる深度情報は、シーンの幾何学的構造を正確に捉える上で非常に重要です。Gaussian Splattingに深度データを組み込むことで、以下のような利点があります。
- 再構築精度の向上: 各ガウシアンの位置や形状をより正確に推定できます。
- 曖昧性の低減: 特にテクスチャの少ない領域やオクルージョン(隠蔽)が多いシーンでの再構築品質が向上します。
- データ効率の改善: より少ない視点からの入力画像でも、高品質な3Dモデルを生成しやすくなります。
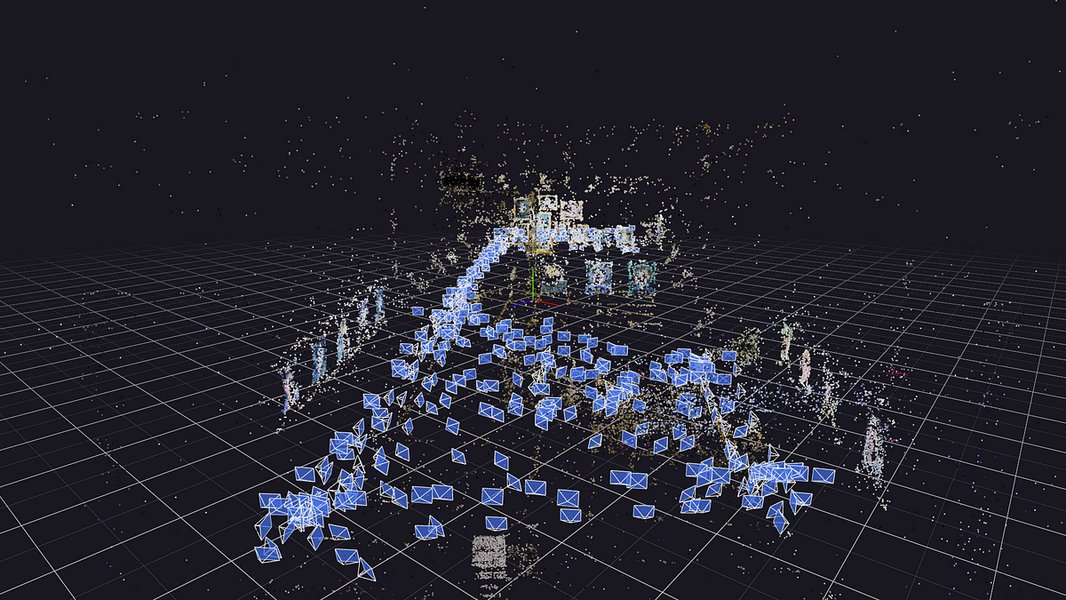
Gaussian Splattingによる3Dシーンの再構築例。深度データの活用により、より詳細で正確な表現が可能になります。
IMUデータの活用
IMU(慣性計測装置)は、加速度センサーやジャイロスコープを用いて、デバイスの動きや向き(姿勢)を高頻度で計測します。Gaussian Splatting、特にSLAM(Simultaneous Localization and Mapping:自己位置推定と環境地図作成の同時実行)や動的なシーンのキャプチャにおいて、IMUデータは以下のような重要な役割を果たします。
- モーションブラーの補正: カメラが高速で移動したり、手ブレが生じたりした場合でも、IMUデータに基づいて画像のブレを補正し、より鮮明な再構築を可能にします。
- 正確なカメラポーズ推定: 画像情報だけでは推定が難しい高速な動きや回転に対しても、IMUデータがカメラの正確な軌跡と姿勢を提供します。
- SLAMシステムの堅牢性向上: 視覚情報が乏しい環境(例:真っ白な壁、暗闇)でも、IMUデータが自己位置推定を補助し、SLAMシステムの安定性を高めます。
- ローリングシャッター歪みの補正: スマートフォンなどで一般的なローリングシャッター方式のカメラで撮影された画像の歪みを、IMUデータを使って補正します。
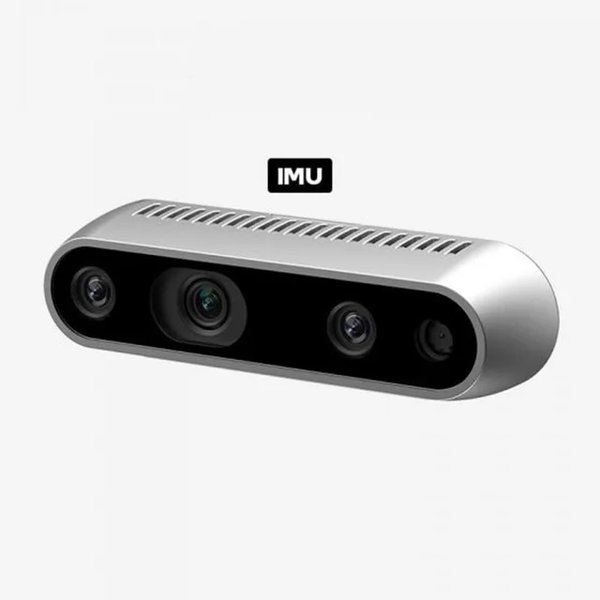
IMUを搭載したIntel RealSense D435iデプスカメラ。このようなデバイスは深度とモーションデータの両方を提供します。
IMUデータとデプスセンサーを活用した主要プロジェクト
ユーザー様の関心が高い、IMUデータとデプスセンサーデータの両方、またはいずれかを活用しているGaussian Splatting関連のプロジェクトについて、GitHubリポジトリを中心に紹介します。
1. MM3DGS-SLAM (VITA-Group)
概要
MM3DGS-SLAMは、RGB画像、深度データ、そしてIMU測定値を組み合わせたマルチモーダル3D Gaussian Splatting SLAMフレームワークです。このプロジェクトの目標は、センサーフュージョンによるリアルタイムでの高精度な自己位置推定と環境マッピングを実現することです。IMUの慣性情報を活用することで、動きの安定化やカメラポーズ推定の精度向上をサポートし、動的な環境下での堅牢な3D再構築を可能にします。
特徴
- RGB、深度、IMUの各データを密に統合。
- Gaussian Splattingを基盤としたマッピングシステム。
- リアルタイム処理とオンラインマッピングに特化。
- 動的なシーンや複雑な環境でのSLAM性能向上を目指す。
GitHubリポジトリ: VITA-Group/MM3DGS-SLAM
このプロジェクトは、デプスセンサーとIMUデータの両方を積極的に活用し、SLAMタスクにおいてGaussian Splattingの能力を最大限に引き出すことを目指しており、ご要望に最も合致するプロジェクトの一つと言えるでしょう。
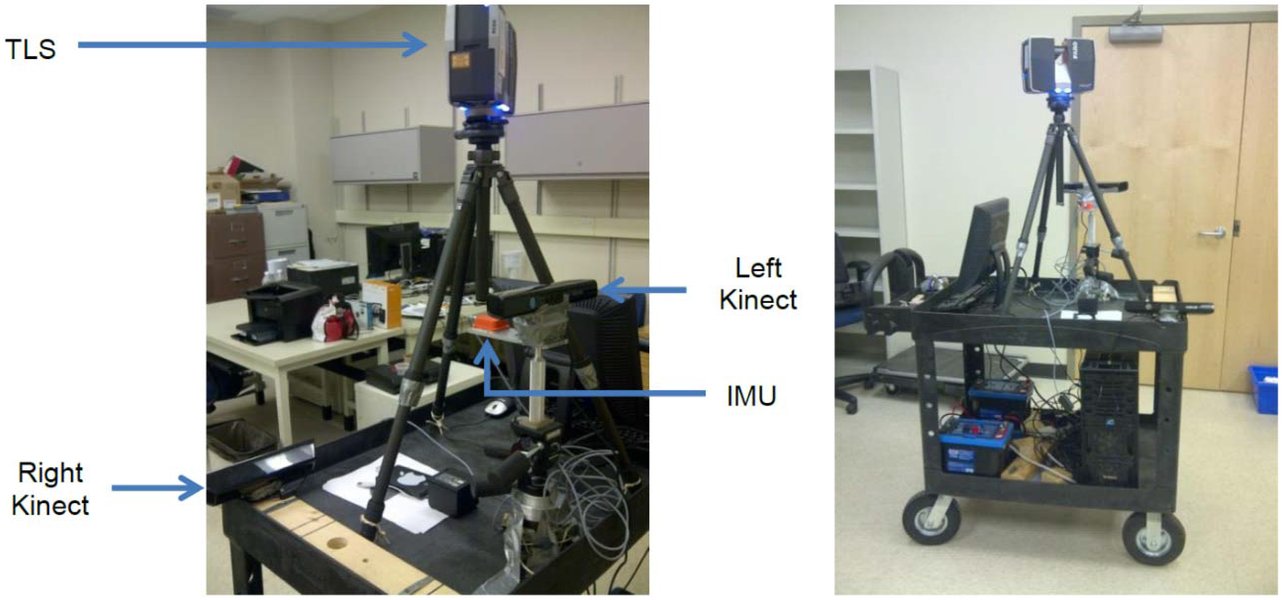
IMUとRGB-Dカメラのデータ融合の概念図。MM3DGS-SLAMのようなプロジェクトでは、これらのセンサー情報が統合されます。
2. ROSplat: The Online ROS2-Based Gaussian Splatting Visualizer
概要
ROSplatは、ロボット開発プラットフォームであるROS2 (Robot Operating System 2) 上で動作する、Gaussian Splattingを用いたオンラインビジュアライザーです。このシステムは、Gaussianデータ、画像データ、そしてIMUデータといった複数のセンサーからのオンラインデータ交換に対応しており、複雑な3Dシーンのリアルタイムレンダリングを実現します。
特徴
- ROS2フレームワークとの統合。
- IMUデータを含む複数センサー情報のリアルタイム交換と処理。
- Gaussian Splattingによるオンラインでの3Dシーン可視化。
- カスタムGaussianメッセージタイプを使用し、位置、回転、スケール、不透明度などの属性をカプセル化。
GitHubリポジトリ: shadygm/ROSplat
ROSplatは、特にロボティクス分野での応用を念頭に、IMUデータを活用したリアルタイムの状況認識やナビゲーションのための強力なツールとなり得ます。
3. Gaussian Splatting on the Move (Spectacular AI)
概要
このプロジェクトは、特にスマートフォンでキャプチャされた、ブレや揺れのある映像からでも鮮明なGaussian Splatting再構築を行うことに焦点を当てています。Visual-Inertial Odometry (VIO) から得られるIMUデータを使用して、3D Gaussian Splattingにおけるモーションブラーとローリングシャッター歪みの補償を行います。
特徴
- スマートフォンキャプチャデータに特化。
- VIO IMUデータを活用したモーションブラーとローリングシャッター補正。
- 手持ち撮影による不安定なデータからの高品質再構築。
プロジェクトページ: spectacularai.github.io/3dgs-deblur/
IMUデータがモーション補償に直接的に利用されている明確な例であり、日常的なデバイスでの高品質な3Dキャプチャ技術の向上に貢献しています。
このビデオでは、OAK-D、RealSense、iPhoneなどのデバイスを使用したGaussian SplattingとNeRFのキャプチャが紹介されており、Spectacular AI SDK(IMUデータ収集にも関連)を用いた例も含まれています。これは、深度とIMUデータを活用する実践的な応用を示唆しています。
4. その他のデプスセンサー活用プロジェクト
IMUデータの直接的な利用は明記されていないものの、デプスセンサーデータを活用してGaussian Splattingの品質向上を目指す注目すべきプロジェクトも多数存在します。
DepthSplat
Gaussian Splattingと深度推定を結びつける研究です。マルチビュー深度モデルを構築するために事前学習済みの単眼深度特徴量を利用したり、Ground-truthの深度監視を用いてモデルをファインチューニングする手法を提供しています。
GitHubリポジトリ: cvg/depthsplat
DN-Splatter
スマートフォンのデータ(iPhoneなど)を使用し、深度と法線情報によるGaussian Splattingモデルの監視を実装しています。新規視点合成とメッシュ再構築の改善を目指しており、センサー深度の監視にEdgeAwareLogL1ロスを推奨しています。
プロジェクトページ: maturk.github.io/dn-splatter/
GitHubリポジトリ: maturk/dn-splatter
GSFusion
RGB-D画像のペアを入力に取り、深度データをoctreeベースのTSDFグリッドに統合して幾何構造を捉えつつ、Gaussian Splattingでマッピングを行います。デプス情報を活用して高品質なシーン再現を目指しています。
プロジェクトページ: gs-fusion.github.io/
Gaussian-LIC
Gaussian Splattingを使用したリアルタイムのフォトリアリスティックSLAMを実現するプロジェクトです。マルチモーダルセンサーデータ(IMUデータを含む可能性が高い)を密に結合し、堅牢で正確な姿勢推定を目指しています。
プロジェクトページ: xingxingzuo.github.io/gaussian_lic/
主要プロジェクトの機能比較
以下に、紹介した主要なプロジェクトと、それらがサポートする機能(特に深度データとIMUデータの活用度合い)を比較したレーダーチャートを示します。このチャートは、各プロジェクトが大まかにどの程度各機能に注力しているかの相対的な評価であり、主観的な分析に基づいています。
このチャートは、各プロジェクトがどの技術領域に重点を置いているかを視覚的に理解するのに役立ちます。例えば、MM3DGS-SLAMは深度データとIMUデータの両方を高度に統合し、SLAM機能に優れていることがわかります。一方、GSFusionやDepthSplatは深度データの活用と再構築品質に強みがあります。
技術的関連性のマインドマップ
Gaussian Splatting、デプスセンサー、IMUデータ、そしてそれらの応用分野の関連性を以下のマインドマップに示します。これにより、各技術要素がどのように連携し、どのような成果を生み出すのかを概観できます。
このマインドマップは、Gaussian Splattingが中心技術としてあり、デプスセンサーデータとIMUデータがその入力として機能し、SLAMや3D再構築といった応用技術を通じて様々な分野で活用される様子を示しています。
関連プロジェクトと技術の概要表
Gaussian Splattingに関連する主要なプロジェクトと、それらがデプスセンサーデータやIMUデータをどのように扱っているか、また主な特徴を以下の表にまとめました。これにより、各プロジェクトの強みや焦点が一目でわかります。
| プロジェクト名 | 概要 | デプスデータ活用 | IMUデータ活用 | 主な特徴 | 関連リンク |
|---|---|---|---|---|---|
| MM3DGS-SLAM | RGB、深度、IMUを統合したマルチモーダル3D Gaussian Splatting SLAM | ✔ 高度に活用 | ✔ 高度に活用 | リアルタイムSLAM、センサーフュージョン、動的環境対応 | GitHub |
| ROSplat | ROS2ベースのGaussian Splattingオンラインビジュアライザー | △ (対応可能) | ✔ IMUデータ交換対応 | ROS2統合、リアルタイム可視化、複数センサー連携 | GitHub |
| Gaussian Splatting on the Move | スマートフォンキャプチャにおけるモーションブラーとローリングシャッター補正 | △ (入力映像による) | ✔ VIO IMU活用 | モーション補正、手ブレ補正、スマートフォンデータ特化 | Project Page |
| DepthSplat | Gaussian Splattingと深度推定の連携 | ✔ 重点的に活用 | - (主目的ではない) | 深度監視、単眼深度特徴量利用、品質向上 | GitHub |
| DN-Splatter | 深度と法線情報を活用したGaussian Splattingとメッシュ抽出 | ✔ 重点的に活用 | - (主目的ではない) | 法線監視、スマートフォンデータ対応、メッシュ品質向上 | Project Page |
| GSFusion | RGB-Dデータを用いたオンラインマッピング | ✔ RGB-Dデータに特化 | - (主目的ではない) | TSDF統合、高品質マッピング、RGB-Dシーケンス処理 | Project Page |
| Gaussian-LIC | Gaussian Splattingを用いたリアルタイムフォトリアリスティックSLAM | ✔ (LiDAR等) | ✔ (可能性が高い) | リアルタイムSLAM、マルチモーダルセンサーフュージョン | Project Page |
| Gaussian Splatting Toolkit | 深度監視をサポートするツールキット | ✔ 深度監視サポート | - (主目的ではない) | 再構築スケール調整、単眼深度推定統合 | GitHub |
この表は、特定のニーズに合ったプロジェクトを見つけるための一助となるでしょう。特にIMUデータの活用に関心がある場合は、MM3DGS-SLAM、ROSplat、Gaussian Splatting on the Moveなどが有力な候補となります。
よくある質問 (FAQ)
Gaussian Splattingとは何ですか?
Gaussian Splattingは、3Dシーンを多数の小さな3Dガウシアン(正規分布で表現される楕円体のようなもの)の集まりとして表現し、これらを高速に描画(スプラッティング)することで、リアルタイムかつ高品質な3Dレンダリングを実現する技術です。従来のNeRF (Neural Radiance Fields) などと比較して、学習とレンダリングが高速であるという特徴があります。
デプスセンサーデータはGaussian Splattingにどのように役立ちますか?
デプスセンサー(RGB-DカメラやLiDARなど)から得られる深度情報は、シーンの各点のカメラからの距離を直接計測したものです。これをGaussian Splattingに活用することで、各3Dガウシアンの位置やスケールをより正確に推定できます。結果として、3D再構築の幾何学的な精度が向上し、特にテクスチャの乏しい表面や複雑な構造を持つオブジェクトの表現が改善されます。また、必要な視点数を減らすことにも貢献します。
IMUデータはGaussian Splattingでどのような役割を果たしますか?
IMU(慣性計測装置)は、加速度と角速度を計測し、デバイスの動きや姿勢を高頻度で推定します。Gaussian Splattingにおいて、特にカメラが動いている状況(例:手持ち撮影、ドローン、ロボット)では、IMUデータは以下の重要な役割を果たします:
1. カメラポーズの正確な推定: 画像だけでは捉えきれない高速な動きや回転を補足し、より正確なカメラ軌跡を推定します。
2. モーションブラーの補正: カメラの動きによって生じる画像のブレを軽減し、鮮明な3D再構築を可能にします。
3. ローリングシャッター歪みの補正: センサーが一度に全画素を露光しないカメラ(スマートフォンに多い)で生じる画像の歪みを補正します。
4. SLAMシステムの堅牢化: Visual Odometryと組み合わせることで(VIO)、視覚情報が乏しい場面でも安定した自己位置推定を助けます。
これらの技術はどのような応用が考えられますか?
デプスセンサーやIMUデータを活用したGaussian Splattingは、以下のような多様な分野での応用が期待されています:
- AR/VR (拡張現実/仮想現実): よりリアルでインタラクティブな仮想空間の生成。
- ロボティクス: ロボットが周囲環境を正確に認識し、ナビゲーションやマニピュレーションを行うためのSLAMシステム。
- 自動運転: 車両周囲の3D環境を高精度にマッピングし、障害物検知や経路計画に活用。
- デジタルツイン: 現実世界の物理的なオブジェクトや環境を忠実にデジタル空間に再現。
- 文化財のデジタルアーカイブ: 歴史的建造物や美術品を詳細に3Dモデル化し保存。
- エンターテイメント: 映画やゲームにおけるリアルな3Dアセット作成やバーチャルプロダクション。
推奨される関連検索クエリ
- Gaussian Splattingを用いたリアルタイムSLAMの実装例はありますか。
- スマートフォンでIMUとデプスデータを使って3Dモデルを作成する方法を教えてください。
- ROS2環境でGaussian Splattingとセンサーデータを統合するチュートリアルはありますか。
- Gaussian Splattingにおけるモーションブラー補正技術の最新動向は何ですか。
参考文献
Last updated May 7, 2025