
Освоение Nav2 Route: Подробное Руководство по Настройке Автономной Навигации Роботов
Откройте для себя, как эффективно использовать Nav2 Route Server для создания структурированных маршрутов и повышения надежности автономной навигации в ROS2.
Ключевые Аспекты Настройки Nav2 Route
- Граф навигации: Nav2 Route Server использует предварительно определенные графы навигации, состоящие из узлов и ребер, что позволяет роботу следовать строго заданным маршрутам, в отличие от свободного планирования.
- Инструментарий Nav2 Route Tool: Специализированная панель в RViz, которая значительно упрощает процесс создания, редактирования и сохранения навигационных графов в формате GeoJSON.
- Гибкая конфигурация: Настройка Route Server осуществляется через YAML-файлы (
nav2_params.yaml), позволяя точно определить параметры, такие как плотность пути, максимальное время планирования и функции оценки стоимости ребер.
Nav2 (Navigation 2) — это продвинутая система навигации для мобильных роботов в ROS 2, разработанная на основе многолетнего опыта ROS Navigation Stack. Она предоставляет обширные возможности для восприятия окружающей среды, планирования, управления, локализации и определения поведения, что позволяет создавать высоконадежные автономные системы. В отличие от традиционного планирования в свободном пространстве, Nav2 Route Server позволяет роботу следовать заранее определенному графу навигации, что особенно полезно для перемещения в структурированных средах, таких как склады, офисы или производственные объекты. Этот подход может быть использован как полная замена свободному планированию, так и дополнение к глобальному планировщику для выполнения задач на большие расстояния.
Понимание Nav2 Route Server: Основы и Преимущества
Nav2 Route Server — это специализированный планировщик в экосистеме Nav2, который вычисляет маршруты, используя заранее определенный граф навигации, а не карту стоимости свободного пространства (costmap). Это отличает его от обычных планировщиков, которые вычисляют путь на основе текущего состояния среды и возможных препятствий. Вместо этого Route Server фокусируется на предопределенных путях, что обеспечивает предсказуемость и повторяемость движения робота.
Ключевые возможности Route Server
- Использование навигационного графа: Робот следует по сети узлов и ребер, которые могут быть созданы вручную или автоматически. Это идеально подходит для сред, где маршруты должны быть строго регламентированы, например, для оптимизации потоков движения или избегания определенных зон.
- Гибкость с плагинами: Route Server поддерживает различные плагины, такие как Edge Scorer (для оценки стоимости прохождения ребер), Route Operation (для выполнения действий при достижении узлов или ребер) и Route Graph Parser (для анализа различных форматов файлов графа, например, GeoJSON).
- Интеграция с Nav2: Route Server легко интегрируется с другими компонентами Nav2, такими как Planner Server и Controller Server, обеспечивая целостное и эффективное навигационное решение.
Подготовка к Настройке: Установка и Зависимости
Прежде чем приступить к настройке Nav2 Route Server, необходимо убедиться, что ваша система ROS 2 настроена правильно и установлены все необходимые пакеты. Это включает в себя базовые компоненты Nav2, а также инструменты для создания карт и визуализации.
Установка Базовых Пакетов Nav2
Для начала работы установите основные пакеты Nav2. Рекомендуется использовать ROS 2 Humble или более новые версии:
sudo apt update
sudo apt install ros-humble-navigation2 ros-humble-nav2-bringup
Дополнительные Инструменты
Для создания карты и проведения демонстраций вам могут понадобиться следующие пакеты:
sudo apt install ros-humble-slam-toolbox
sudo apt install ros-humble-turtlebot3*
Пакет slam_toolbox используется для создания карты окружающей среды, что является важным шагом перед настройкой маршрутизации. Пакеты Turtlebot3 часто используются в примерах Nav2 для симуляции и тестирования.
Для оптимальной производительности с Nav2 рекомендуется использовать Cyclone DDS вместо Fast DDS, который является DDS по умолчанию в ROS2.
Создание и Редактирование Навигационных Графов
Центральным элементом работы Nav2 Route Server является навигационный граф. Этот граф состоит из узлов, представляющих ключевые точки в среде, и ребер, соединяющих эти узлы и обозначающих возможные пути для робота. Создание и редактирование таких графов является критически важным шагом в настройке маршрутизации.
Инструменты для Генерации Графов
Навигационные графы могут быть созданы вручную или автоматически с помощью различных инструментов. Один из наиболее распространенных способов — использование QGIS в сочетании с плагинами Nav2:
- QGIS: Геоинформационная система, позволяющая создавать и редактировать пространственные данные. В QGIS вы можете определить узлы и ребра, а затем экспортировать их в формат GeoJSON, который поддерживается Nav2 Route Server.
- Nav2 Route Tool: Специализированная панель в RViz, разработанная для упрощения процесса создания, редактирования и сохранения графов маршрутов.
Использование Nav2 Route Tool
Nav2 Route Tool предоставляет интуитивно понятный интерфейс для работы с навигационными графами. Для его запуска используйте следующую команду:
ros2 launch nav2_rviz_plugins route_tool.launch.py yaml_filename:=/path/to/map.yamlЗамените /path/to/map.yaml на актуальный путь к вашему файлу карты.
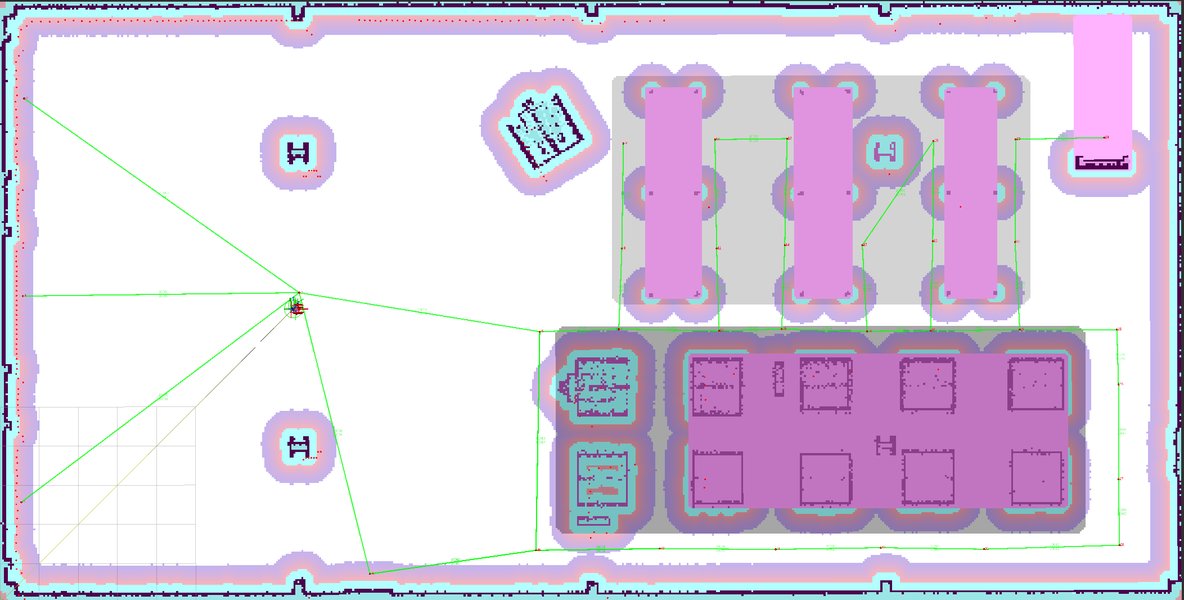
Пример графа маршрутов, часто используемого в сценариях склада.
Основные Функции Route Tool:
- Загрузка графа: Кнопка "Load" позволяет загрузить существующий файл GeoJSON.
- Добавление узлов и ребер: На вкладке "Add" вы можете создавать новые узлы, указывая их координаты, и ребра, соединяя существующие узлы. Координаты можно вводить вручную или использовать функцию "Publish Point" в RViz.
- Редактирование и удаление: Вкладка "Edit" позволяет изменять координаты узлов или связи ребер, а также удалять их.
- Сохранение графа: После завершения работы нажмите кнопку "Save" для сохранения графа в формате GeoJSON.
Конфигурация Nav2 Route Server
Настройка параметров Nav2 Route Server осуществляется через YAML-файлы, обычно nav2_params.yaml. Эти параметры определяют поведение сервера и его взаимодействие с навигационным графом.
Ключевые Параметры Конфигурации
Ниже приведены основные параметры, которые можно настроить для Nav2 Route Server:
route_server:
  ros__parameters:
    base_frame: "base_link"       # Базовая система координат робота
    route_frame: "map"            # Глобальная система координат (карта)
    path_density: 0.05            # Плотность точек для генерации плотного пути (в метрах)
    max_iterations: 0             # Максимум итераций поиска (0 = максимум)
    max_planning_time: 2.0        # Максимальное время планирования в секундах
    graph_file_loader: "GeoJsonGraphFileLoader"
    plugin: "nav2_route::GeoJsonGraphFileLoader"
    graph_filepath: "/путь/к/файлу_графа.geojson"
    edge_cost_functions:
      - "DistanceScorer"
- "DynamicEdges"base_frameиroute_frame: Определяют базовый кадр робота и глобальный опорный кадр (карту). Корректное определение этих систем координат критично для точности маршрута.path_density: Управляет плотностью точек при генерации плотного пути из графа. Более высокая плотность обеспечивает более плавные пути.max_iterationsиmax_planning_time: Устанавливают ограничения на процесс поиска маршрута.graph_file_loaderиplugin: Указывают, какой плагин используется для загрузки и парсинга файла графа (например,GeoJsonGraphFileLoaderдля файлов GeoJSON).graph_filepath: Абсолютный путь к вашему файлу навигационного графа GeoJSON.edge_cost_functions: Список функций, используемых для оценки стоимости прохождения ребер графа. Это позволяет динамически изменять стоимость маршрутов, например, избегать заблокированных путей или предпочитать определенные маршруты.
Интеграция Route Server в Launch-файл
Для запуска Route Server в составе вашей навигационной системы ROS 2 его необходимо добавить в launch-файл как компонент (ComposableNode) или запустить отдельно:
from launch_ros.actions import ComposableNodeContainer
from launch_ros.descriptions import ComposableNode

container = ComposableNodeContainer(
    name='my_container',
    namespace='',
    package='rclcpp_components',
    executable='component_container',
    composable_node_descriptions=[
        ComposableNode(
            package='nav2_route_server',
            plugin='nav2_route_server::RouteServer',
            name='nav2_route_server'
        ),
    ],
    output='screen',
)
Убедитесь, что параметры Route Server правильно подключены к общей системе Nav2 через соответствующую конфигурацию.
Плагины Nav2 Route Server: Расширение Функциональности
Nav2 Route Server спроектирован с учетом модульности, что позволяет расширять его функциональность с помощью различных плагинов. Эти плагины предоставляют возможности для настройки поведения робота на маршруте, оценки стоимости ребер и обработки файлов графа.
Типы Плагинов и Их Применение
-
Edge Scorer (Оценщик Ребер)
Этот плагин позволяет создавать пользовательские функции для оценки стоимости прохождения ребер навигационного графа. Оценка может базироваться на различных критериях, таких как расстояние, тип поверхности, наличие препятствий или пользовательская семантическая информация.
Например, вы можете назначить более высокую стоимость ребрам, проходящим через зоны с интенсивным движением, или более низкую стоимость ребрам, предназначенным для скоростного передвижения.
-
Route Operation (Операция по Маршруту)
Плагин Route Operation позволяет выполнять определенные действия при входе или выходе из ребра маршрута, а также при достижении узла. Это может быть полезно для автоматизации задач, связанных с навигацией.
- Примеры действий: замедление движения при входе в узкий проход, активация сканера при приближении к определенной точке, или выполнение пользовательской команды при достижении целевого узла.
-
Route Graph Parser (Парсер Графа Маршрута)
Этот плагин отвечает за анализ файлов графов, поддерживая различные форматы, такие как GeoJSON. Он позволяет Route Server корректно считывать и интерпретировать данные графа.
- Возможность поддержки различных форматов графов делает Nav2 Route Server очень гибким и совместимым с различными инструментами для создания карт и графов.
Визуализация Возможностей Nav2 Route
Для лучшего понимания работы Nav2 Route Server и его плагинов, рассмотрим радарную диаграмму, которая отражает различные аспекты его функциональности и производительности.
На этой радарной диаграмме представлены ключевые характеристики Nav2 Route Server. "Точность Маршрутизации" отражает способность робота точно следовать заданным путям, что является сильной стороной Nav2 Route благодаря использованию графов. "Гибкость Конфигурации" показывает широкие возможности по настройке параметров через YAML-файлы. "Поддержка Плагинов" подчеркивает модульность системы и возможность расширения функциональности с помощью пользовательских плагинов. "Простота Использования Инструментов" оценивает удобство работы с такими инструментами, как Nav2 Route Tool. "Масштабируемость" относится к способности системы эффективно работать в больших и сложных средах. Наконец, "Производительность" указывает на общую эффективность работы Route Server в реальных сценариях.
Применение Nav2 Route Server в Реальных Сценариях
Nav2 Route Server может быть использован в различных сценариях, от полной замены свободного планирования до дополнения глобального планировщика для комплексной навигации.
Сферы Применения:
- Склады и Производственные Площадки: Идеально подходит для автономных мобильных роботов (AMR), которые должны следовать фиксированным маршрутам между стеллажами или производственными линиями.
- Логистические Центры: Позволяет роботам эффективно перемещаться по заранее определенным маршрутам, избегая столкновений и оптимизируя логистические операции.
- Городская Среда (для определенных задач): Может быть использован для доставки посылок или патрулирования в условиях, где роботам предписано двигаться по конкретным улицам или тротуарам.
Видео-демонстрация работы Nav2 Routing Server, демонстрирующая текущий прогресс в разработке маршрутизации и отслеживания операций.
Представленное видео демонстрирует текущий прогресс в разработке Nav2 Routing Server. Оно наглядно показывает, как робот может следовать заранее определенным маршрутам и выполнять операции на определенных участках пути. Это критически важно для сценариев, где требуется высокая степень контроля над движением робота и его взаимодействием с окружающей средой, например, при автоматизированной доставке или инспекции. Демонстрация подчеркивает не только способность сервера прокладывать путь, но и отслеживать выполнение заданных операций, что повышает надежность и функциональность автономных систем.
Комплексная Навигация с Nav2 Route Server: Сводная Таблица
В этой таблице представлены основные концепции, инструменты и шаги, необходимые для настройки и эффективного использования Nav2 Route Server.
| Категория | Концепция/Инструмент | Описание | Ключевые Параметры/Команды |
|---|---|---|---|
| Основы Nav2 Route Server | Навигационный граф (GeoJSON) | Предварительно определенная сеть узлов и ребер, используемая для маршрутизации. | Формат: GeoJSON |
| Установка | Базовые пакеты Nav2 | Необходимые пакеты для работы Nav2. | sudo apt install ros-humble-navigation2 ros-humble-nav2-bringup |
| slam_toolbox | Инструмент для создания карты окружающей среды. | sudo apt install ros-humble-slam-toolbox |
|
| Создание Графа | QGIS | Программа для создания и экспорта графов в GeoJSON. | Ручное или автоматическое создание узлов/ребер. |
| Nav2 Route Tool (RViz Panel) | Инструмент для визуального создания, редактирования и сохранения графов. | ros2 launch nav2_rviz_plugins route_tool.launch.py yaml_filename:=/path/to/map.yaml |
|
| Конфигурация | Файл nav2_params.yaml |
YAML-файл для настройки параметров Route Server. | base_frame, route_frame, path_density, graph_filepath |
| Плагины Route Server | Расширения для настройки оценки ребер, операций по маршруту, парсинга графов. | EdgeScorer, RouteOperation, GeoJsonGraphFileLoader |
|
| Запуск и Тестирование | Launch-файлы ROS2 | Запуск Route Server как компонента Nav2. | Пример ComposableNode: nav2_route_server::RouteServer |
| RViz и инструменты отладки | Визуализация движения робота и отладка. | Мониторинг поведения, логирование |
Взаимосвязь Компонентов Nav2 Route
Для более глубокого понимания взаимодействия различных компонентов Nav2 Route Server, давайте рассмотрим их структуру с помощью Mindmap-диаграммы. Эта диаграмма иллюстрирует, как центральный Route Server связан с инструментами создания графов, файлами конфигурации и различными плагинами, формируя единую систему маршрутизации.
На этой Mindmap-диаграмме "Настройка Nav2 Route" является корневым узлом, от которого расходятся ключевые ветви, представляющие основные аспекты системы. "Nav2 Route Server" охватывает его функциональность и конфигурацию через YAML-параметры. "Навигационный Граф" детализирует инструменты для его создания (QGIS, Nav2 Route Tool) и формат (GeoJSON), а также его базовые компоненты – узлы и ребра. "Плагины" перечисляют типы расширений, такие как Edge Scorer и Route Operation, которые добавляют гибкость. Наконец, "Предварительные условия" напоминают о необходимости установки ROS2, пакетов Nav2 и SLAM Toolbox. Эта диаграмма наглядно демонстрирует взаимосвязи и иерархию компонентов, необходимых для успешной настройки Nav2 Route.
Часто Задаваемые Вопросы (FAQ)
Какие преимущества предоставляет Nav2 Route Server по сравнению с традиционным планированием пути?
Можно ли использовать Nav2 Route Server вместе с другими планировщиками Nav2?
Какой формат файла используется для навигационных графов в Nav2 Route Server?
Как настроить стоимость прохождения ребер в навигационном графе?
Нужно ли создавать карту среды для работы Nav2 Route Server?
Заключение
Nav2 Route Server представляет собой мощное и гибкое решение для автономной навигации в ROS 2, особенно в структурированных средах, где требуется строгое следование заранее определенным маршрутам. Благодаря использованию навигационных графов, создаваемых с помощью таких инструментов, как Nav2 Route Tool, и настраиваемых через YAML-файлы, роботы могут эффективно и надежно перемещаться, оптимизируя свои операции. Модульная архитектура с поддержкой плагинов дополнительно расширяет возможности системы, позволяя адаптировать ее под уникальные требования различных приложений. Освоение этих шагов и инструментов позволит вам создать высокоточные и эффективные навигационные системы для ваших роботов.
Рекомендуемые Запросы для Дальнейшего Изучения
- Как использовать Nav2 Simple Commander API для управления роботом?
- Обзор плагинов Nav2 Planner Server и их функций.
- Как настроить поведенческие деревья в Nav2 для сложного поведения робота?
- Сравнение Cyclone DDS и Fast DDS: что лучше для Nav2?